 Arbor

01
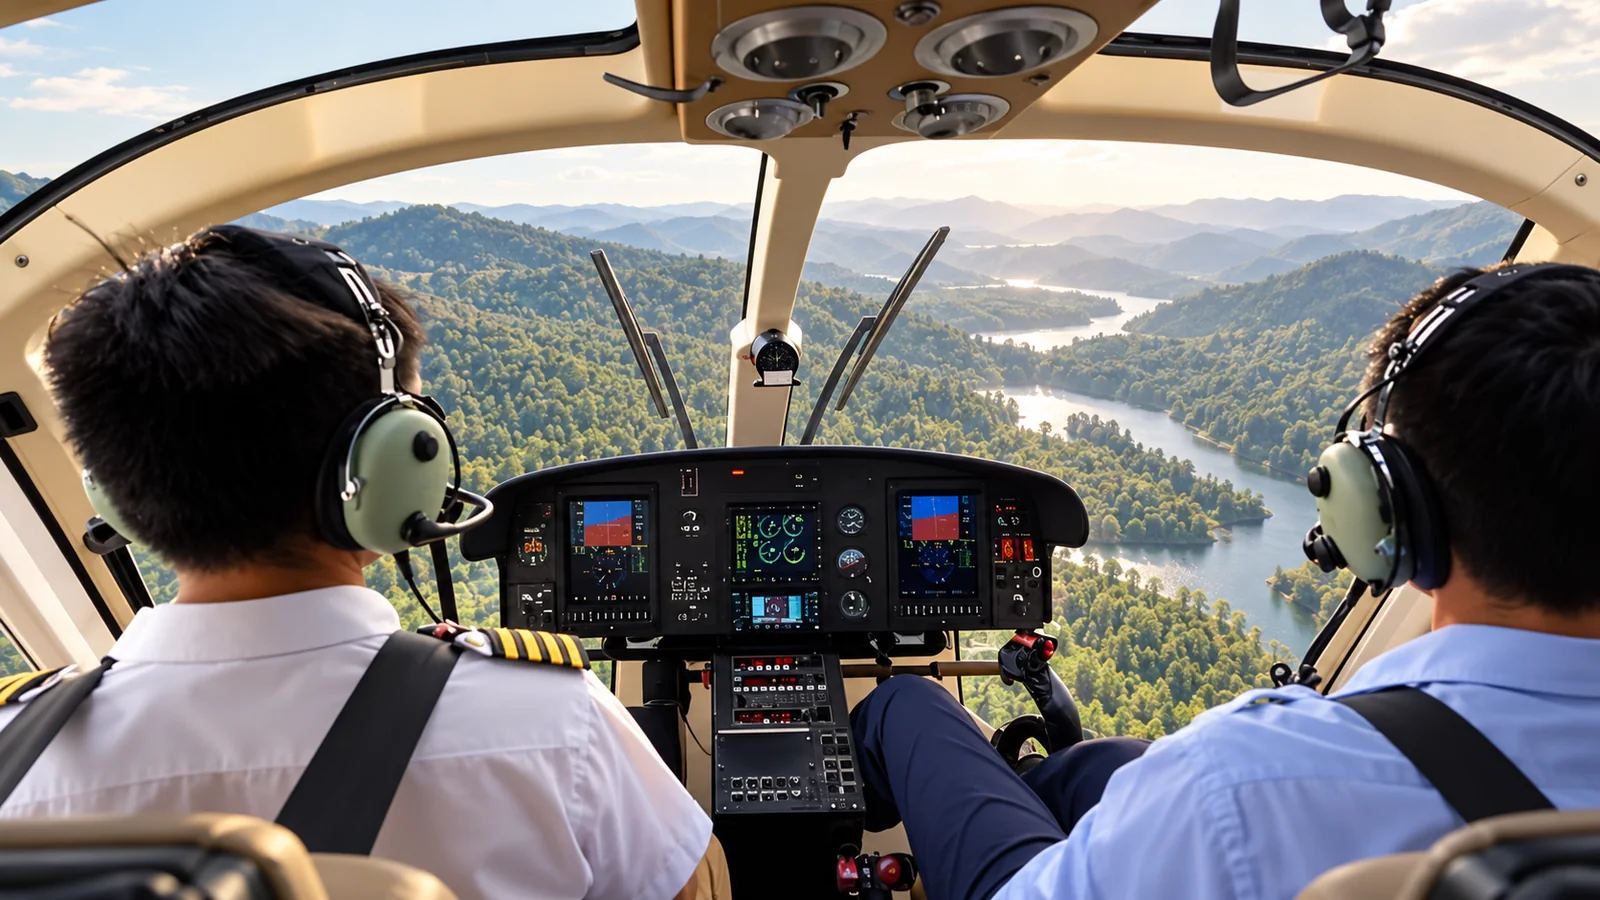
视野受限
平面视频视角有限,后方难以快速理解现场方位。
行业痛点
人在不同位置,信息仍需同步
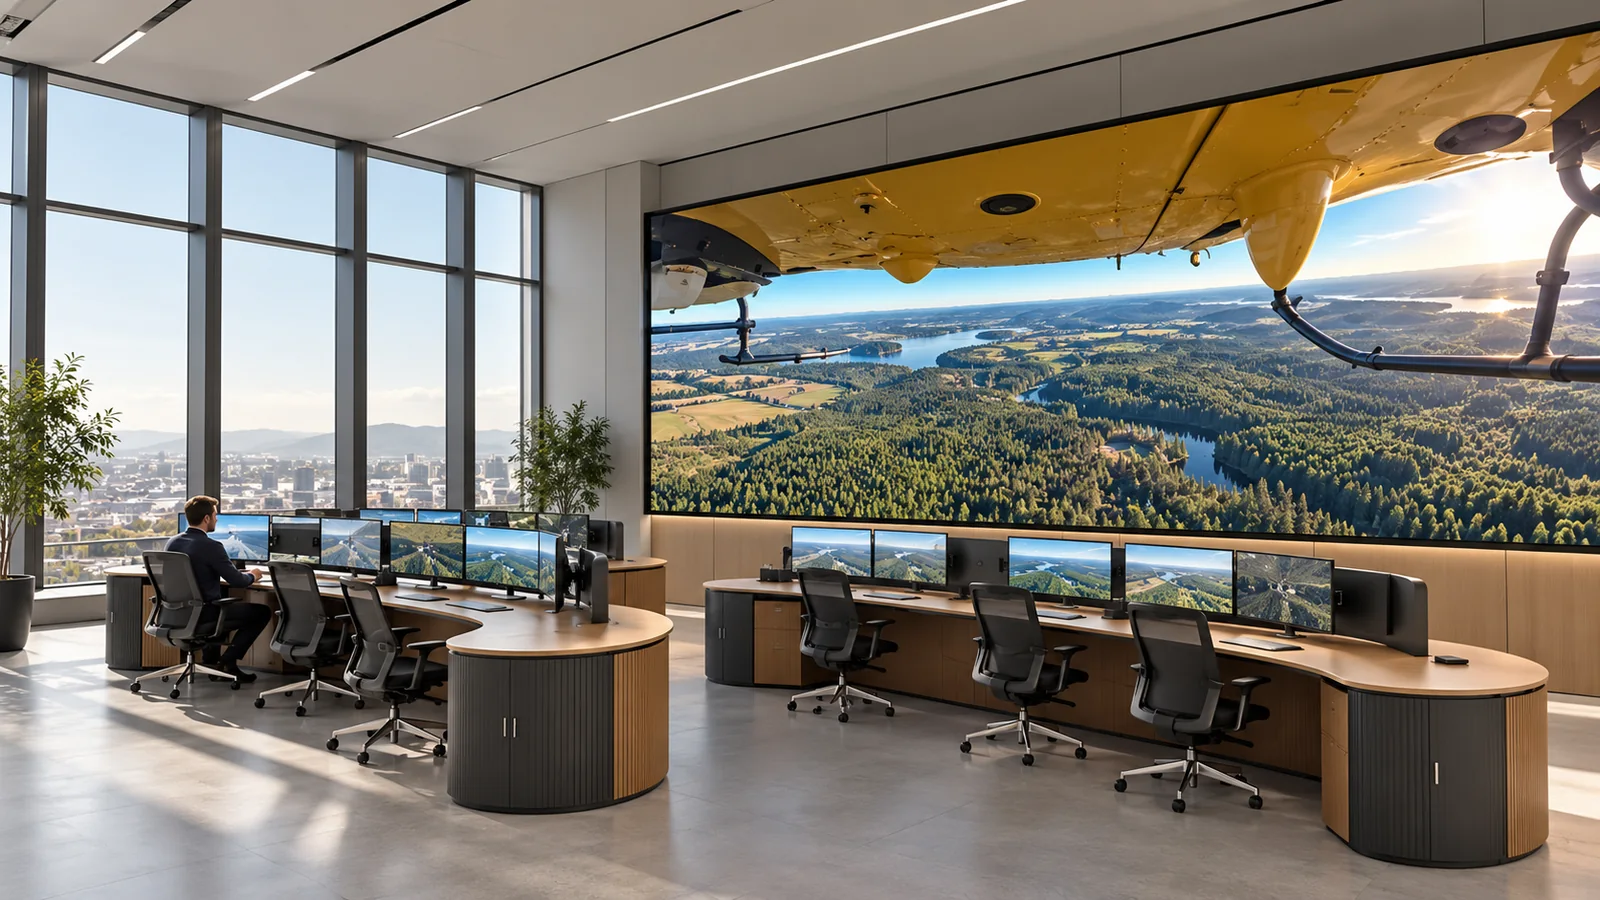
Arbor AI
设备、实时画面、历史回放与用户权限,贯通一次航空作业。
机载采集与远程协同
连接机载全景、多光吊舱、边缘节点与观看端;飞行始终由机组和授权人员负责。
应用场景
从适合的作业场景开始
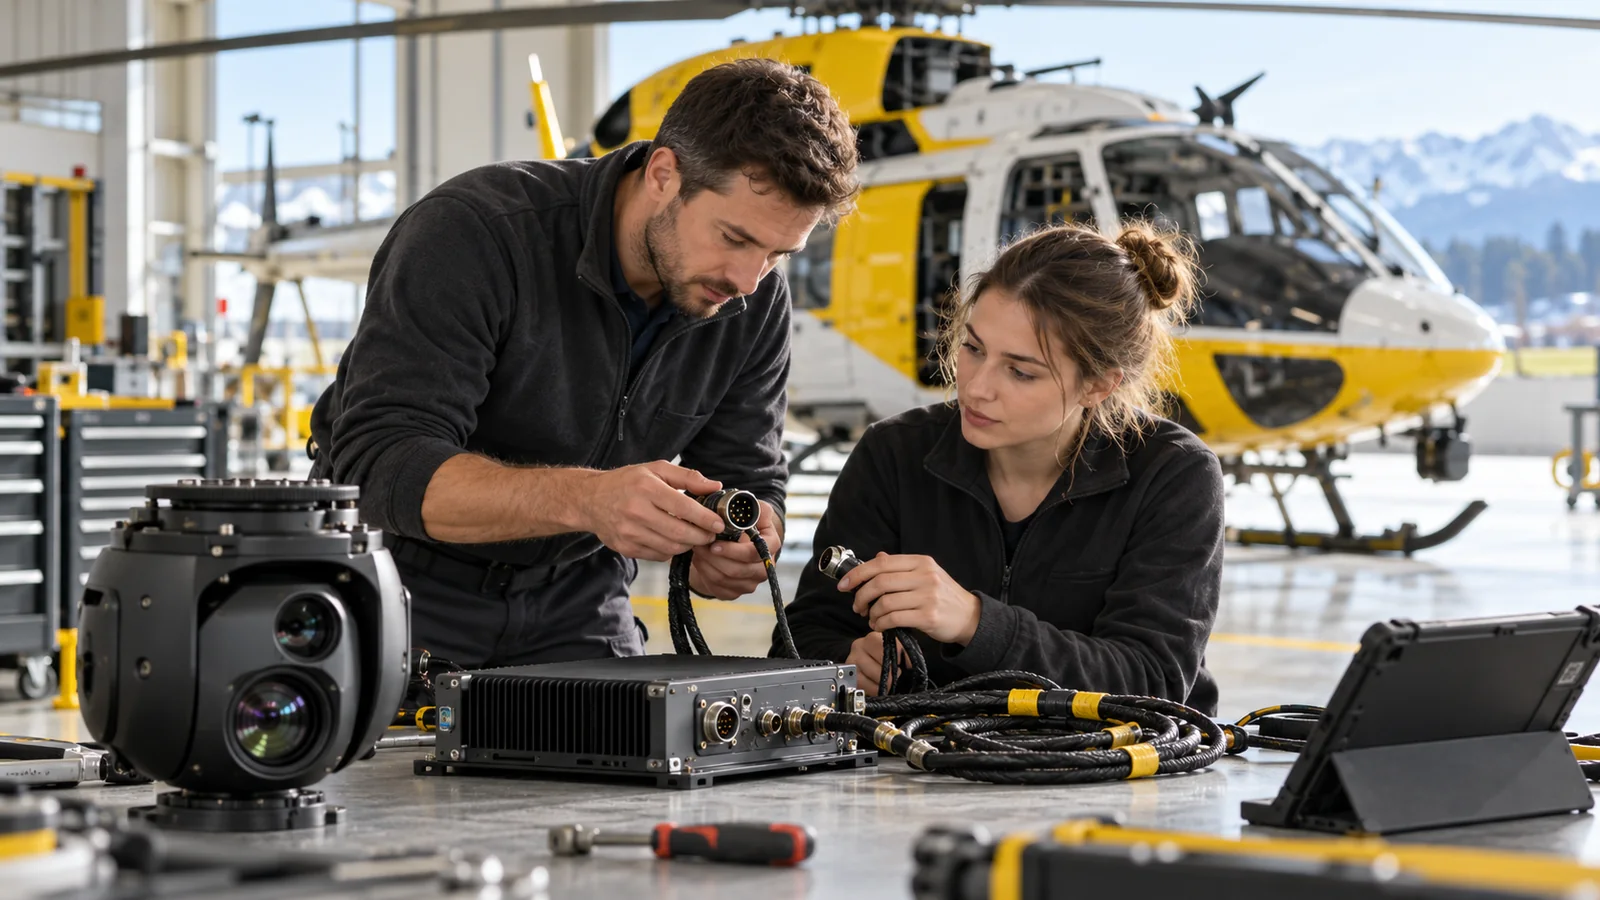
FDE,陪伴项目落地
以真实任务验证采集、传输、观看、回放与权限。
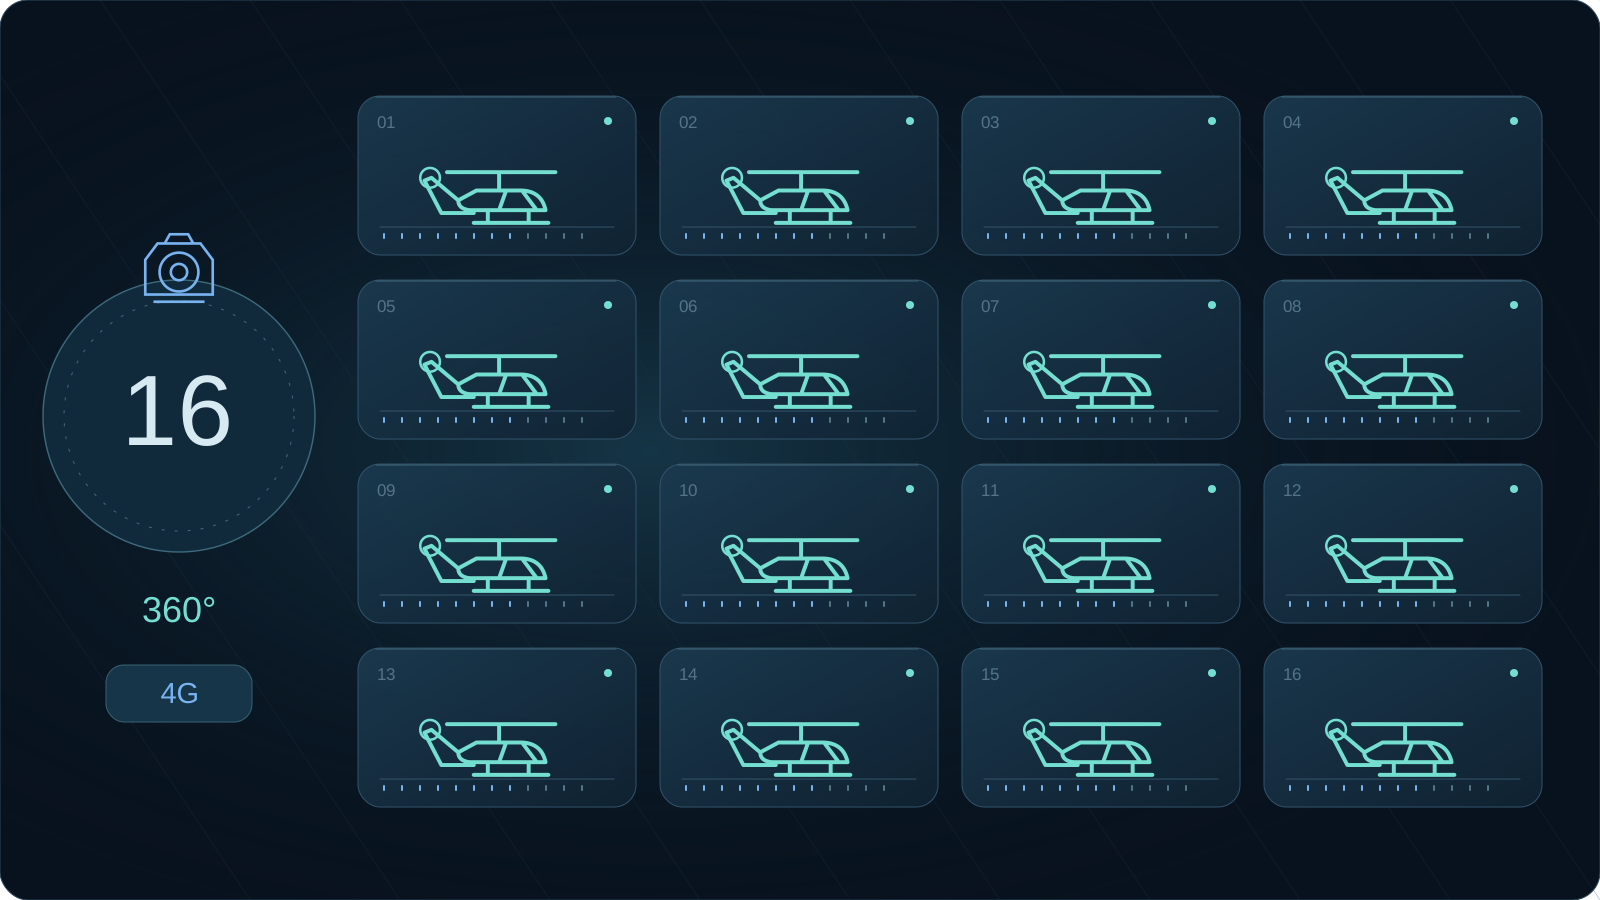
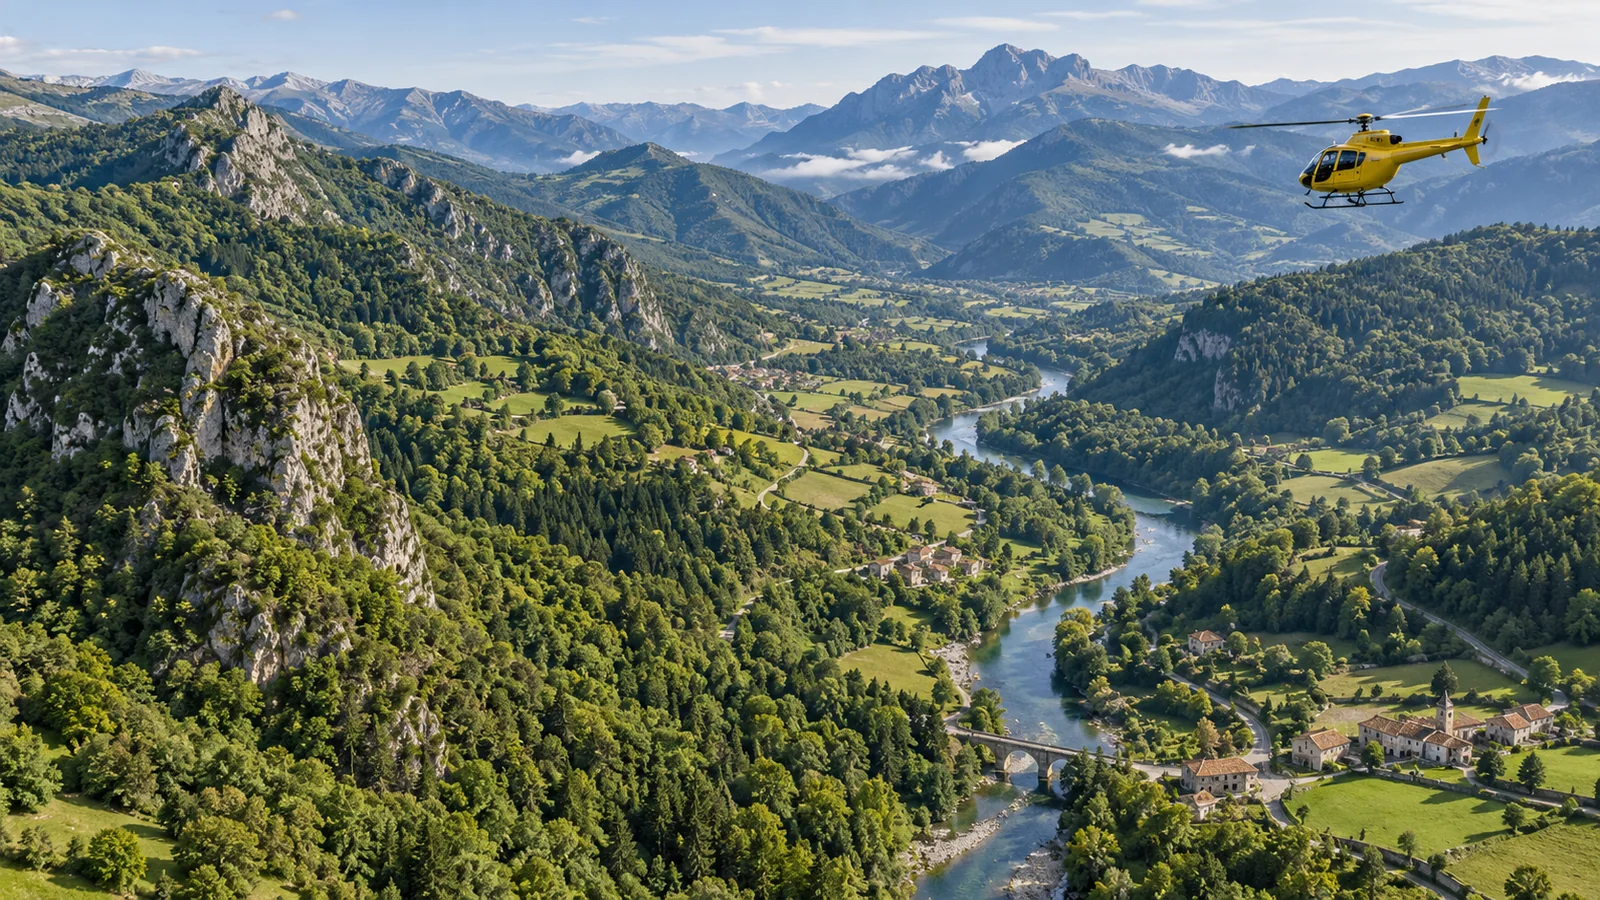
西班牙项目
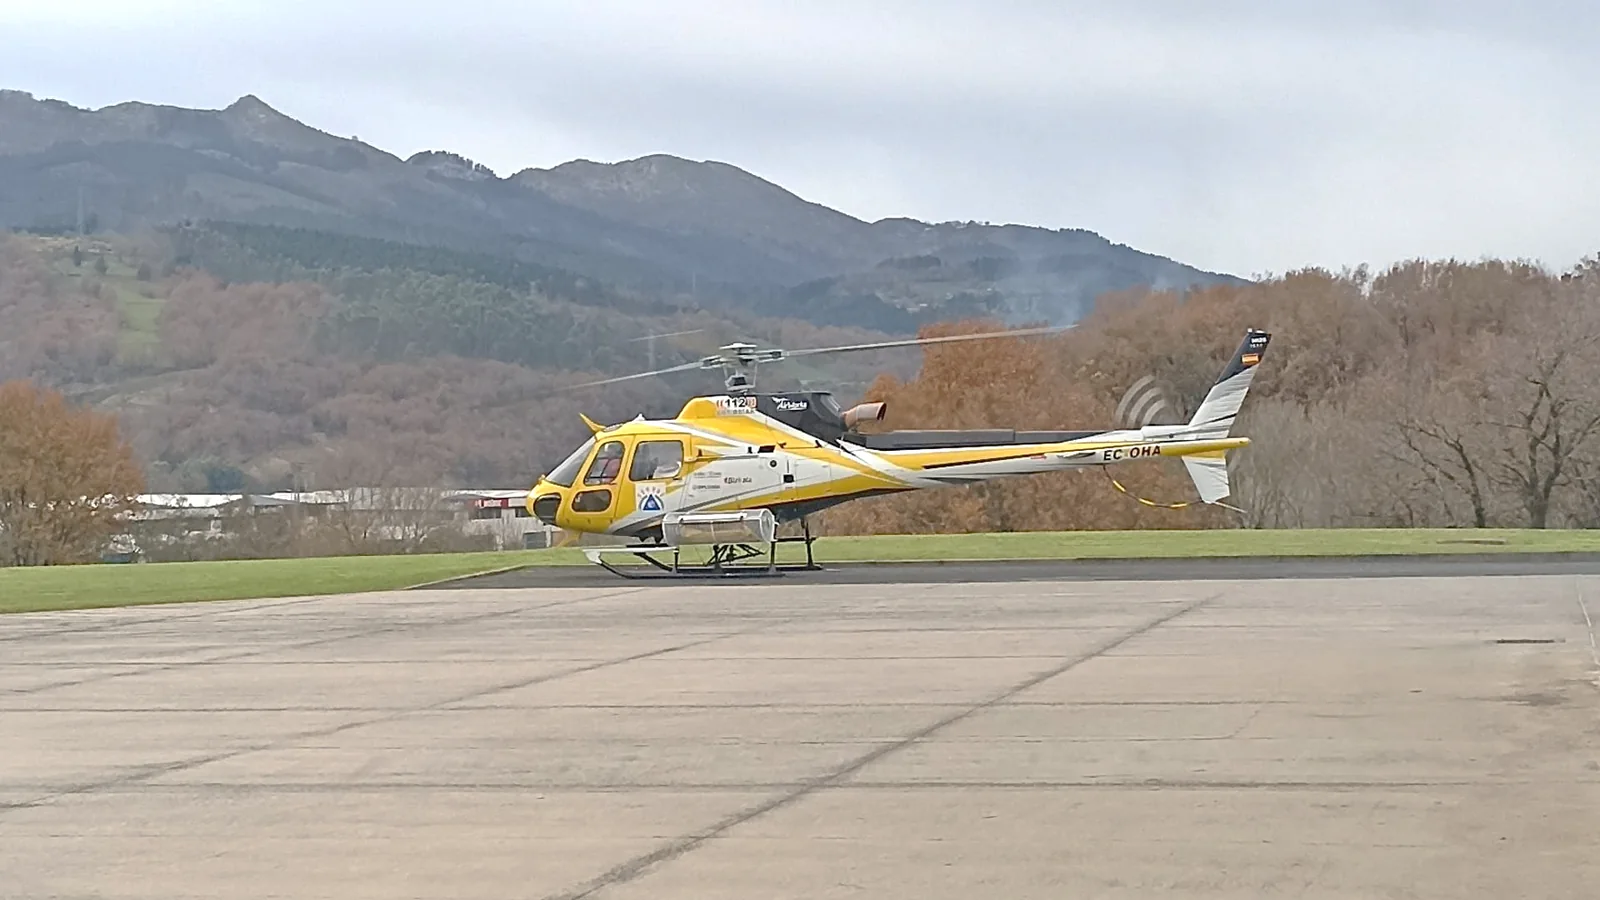
2025 年方案所载:为西班牙某直升机运营公司的 16 架直升机提供全景实时音视频,服务林区巡检与应急救援。
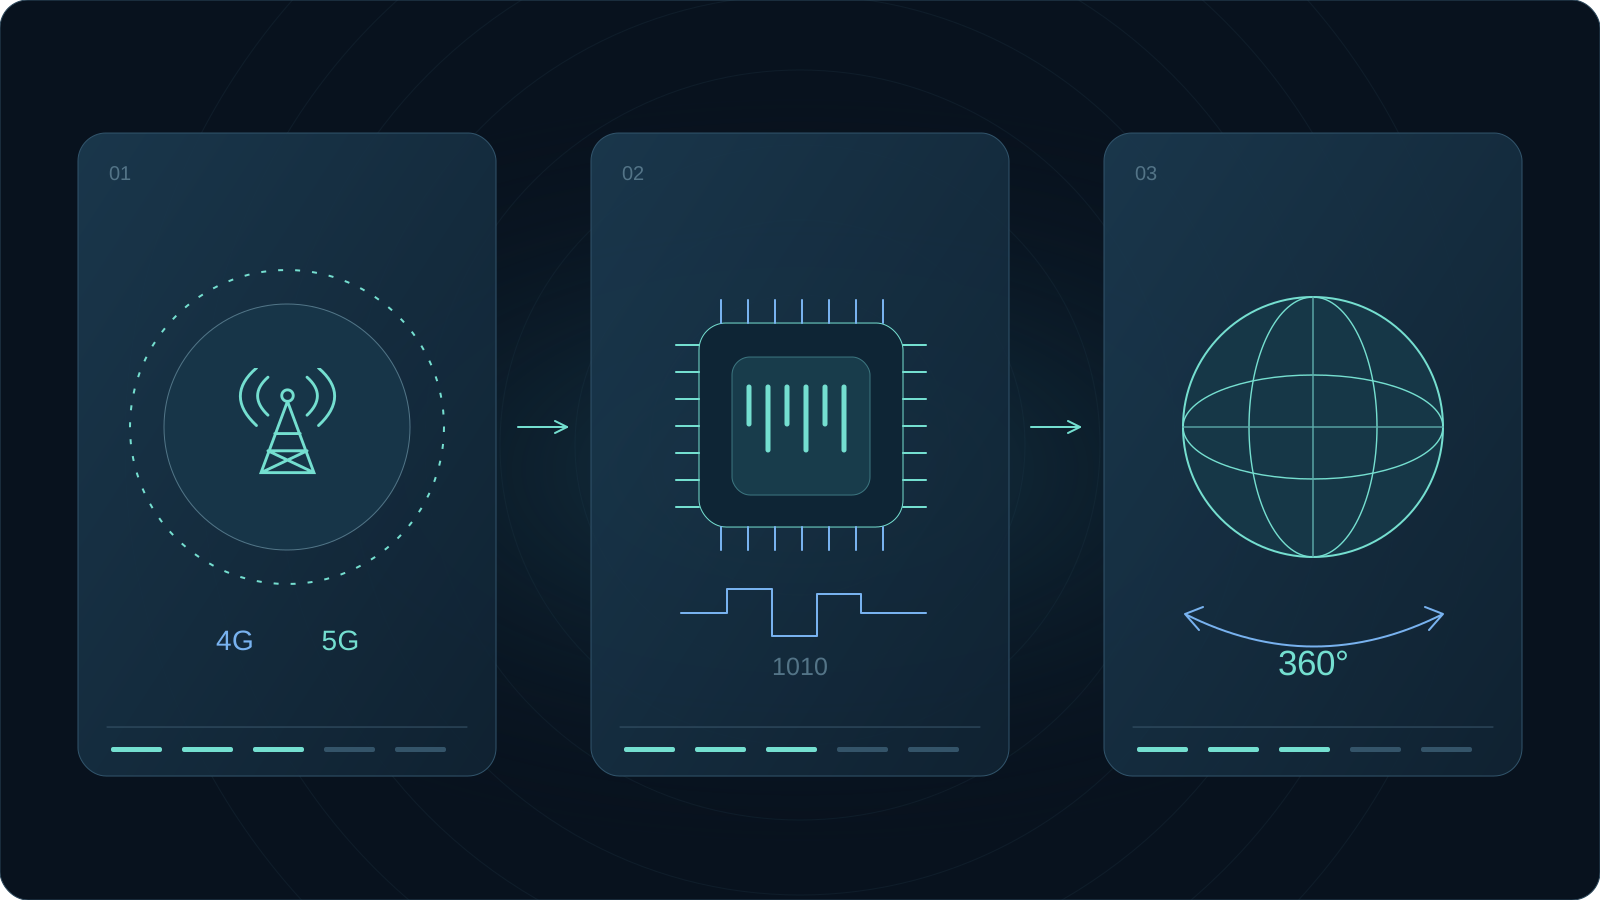
技术支撑
参数依据原方案,分别适用;须按机型、网络与现场条件验证,不构成通用服务等级承诺。
一次采集,多方共享
360°地面团队结合实时画面与位置,理解空中所见据 2025 年方案,需项目核验。
价值评估
从实时沟通到事后复盘,把任务过程串起来。让远端团队看得更清楚,让后续讨论有据可查。
行业痛点
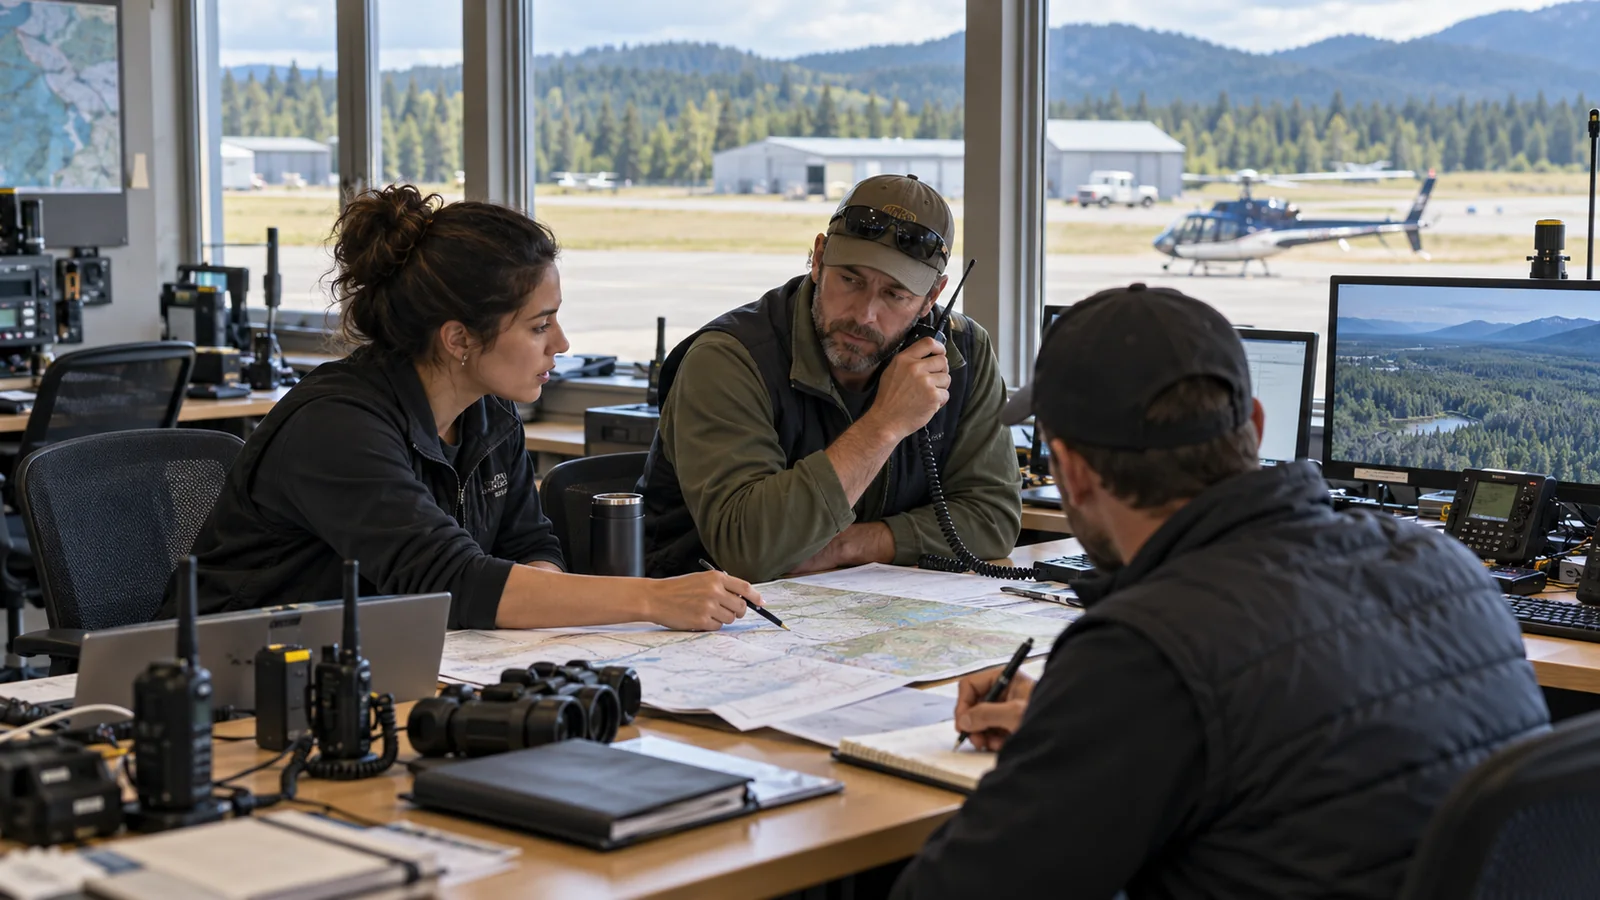
仅靠语音转述,地面团队难以完整理解现场;画面与任务记录分散,也让事后查找和复盘更费力
平面视频视角有限,后方难以快速理解现场方位。
带宽、时延与丢包变化,影响连续监看和协作。
视频、位置与热成像分离,检索和对照费时。
多专业反复采集,增加飞行与人员投入。
机型、载荷、安装、链路与功能范围按项目验证;系统辅助观看和协作,不承担自动飞行或安全关键决策。
Arbor AI
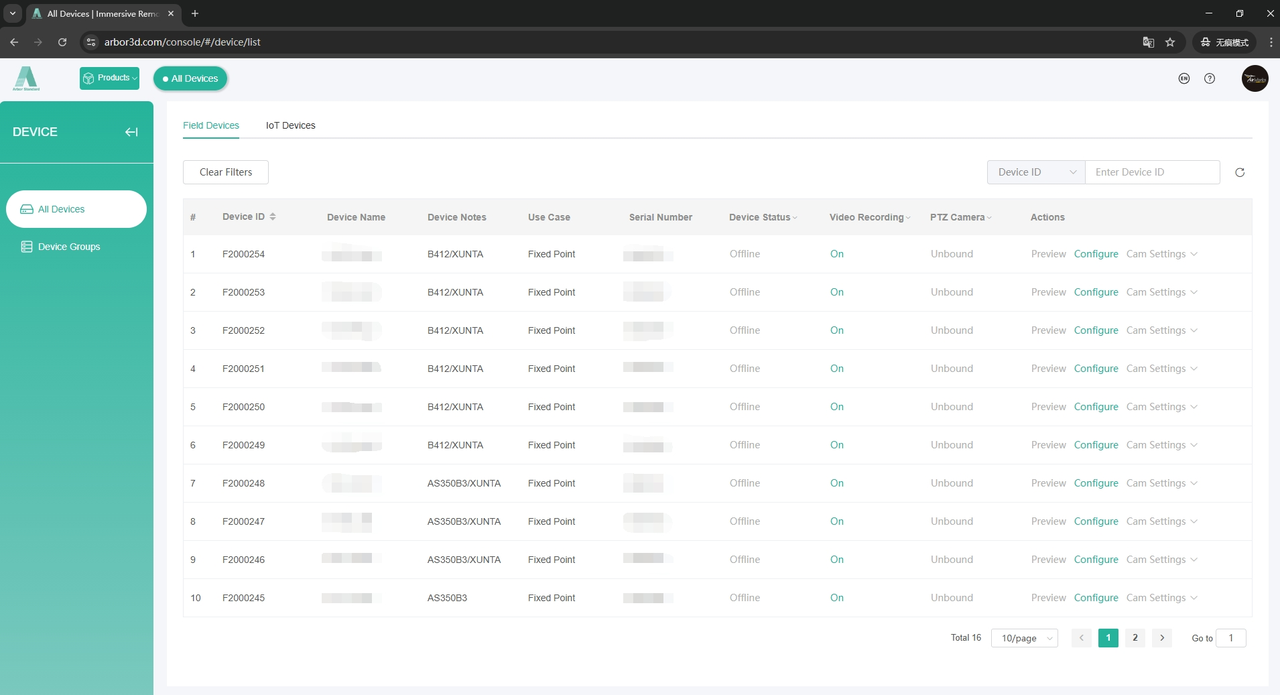
设备增删改查、实时状态监测与远程配置。
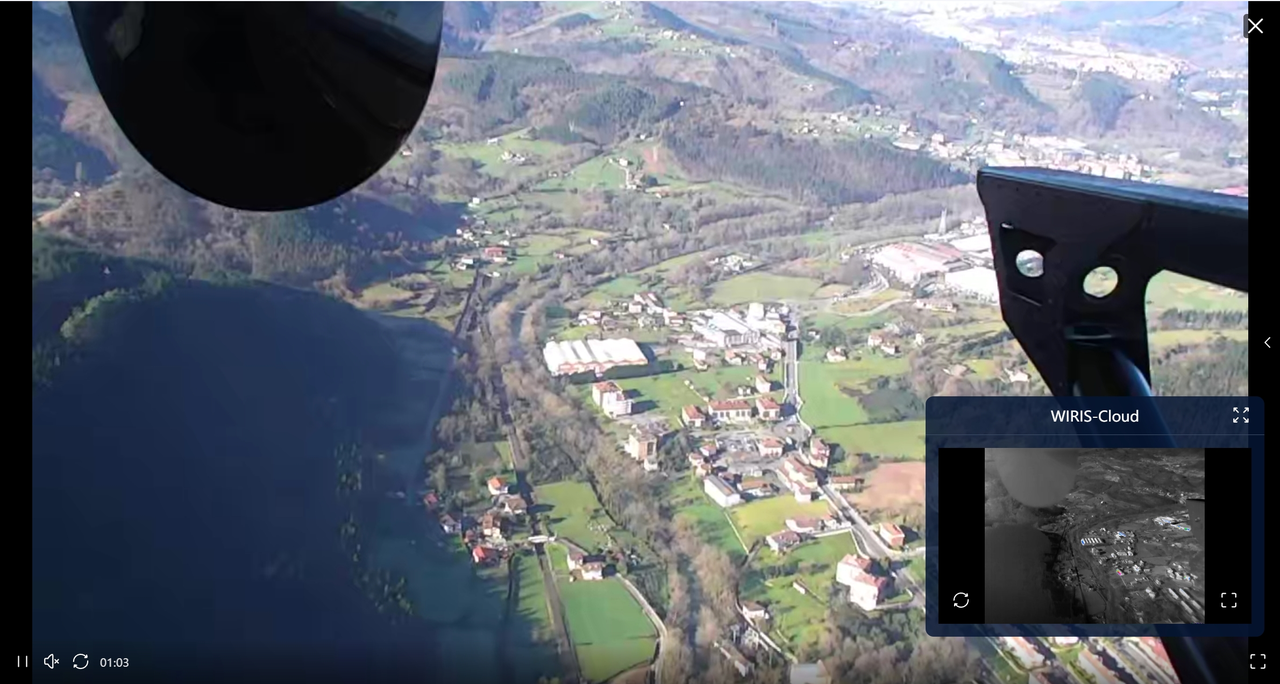
实时全景与平面视频、多视角观看及云台控制。
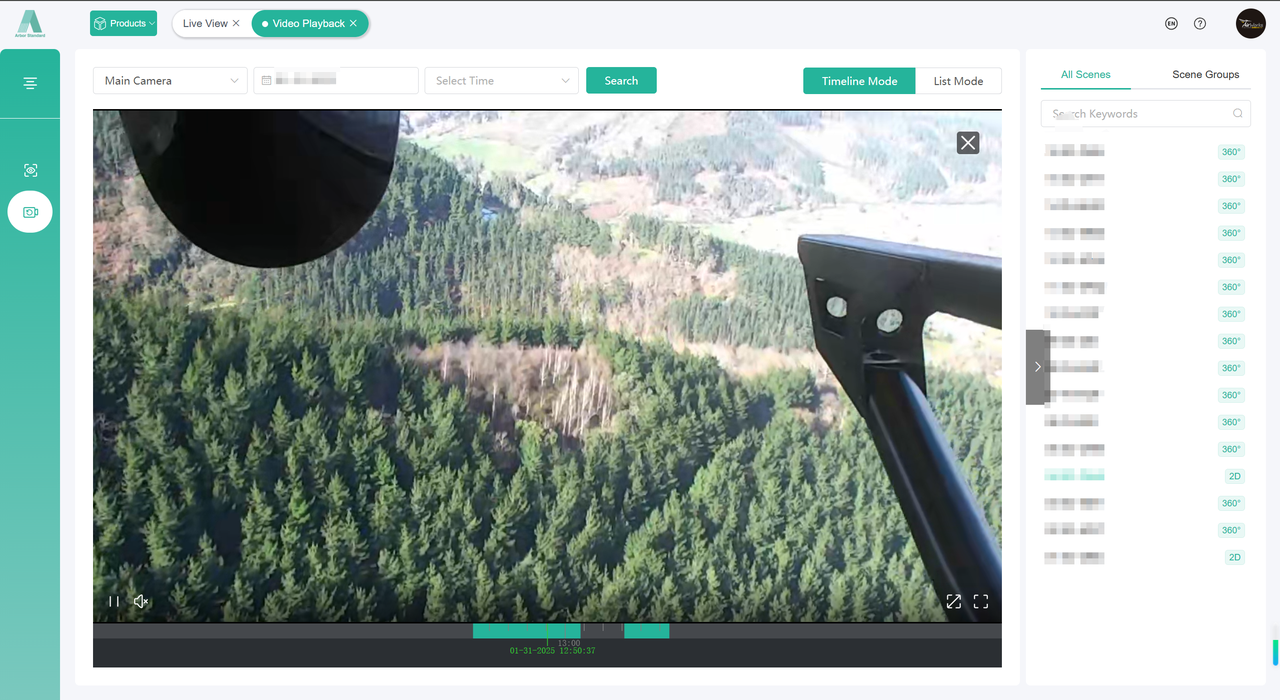
时间轴或列表检索,支持分享与录像下载。
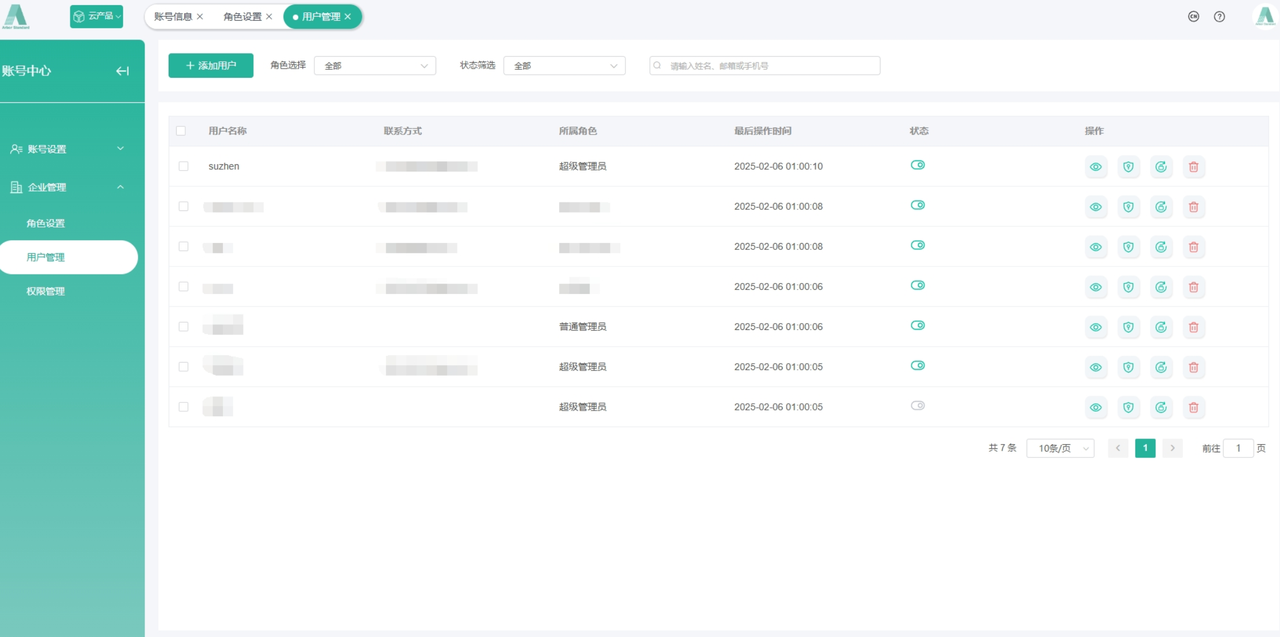
按角色分配设备、回放等资源的访问权限。
设备、实时画面、历史回放与用户权限,贯通一次航空作业。
原方案真实系统界面;实际功能、机型及接入范围按项目确认。
一场任务,从现场到复盘
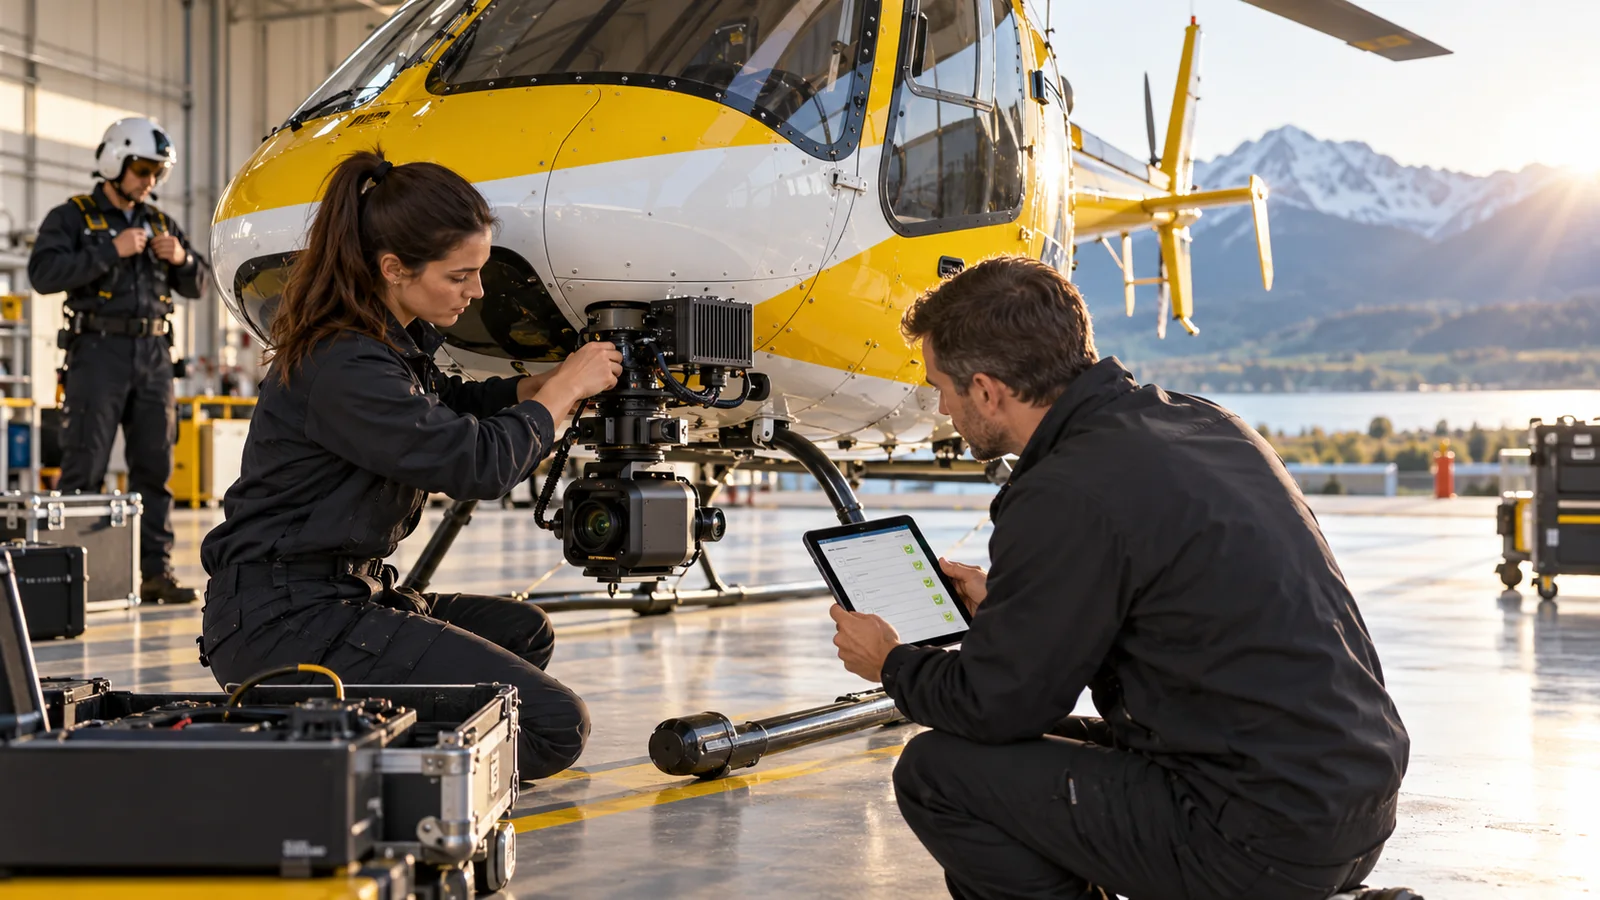
机型、载荷、安装、链路与功能范围按项目验证;系统辅助观看和协作,不承担自动飞行或安全关键决策。
01
确认作业目标、观看角色和可用链路
02
地面团队查看画面与位置,围绕同一现场沟通
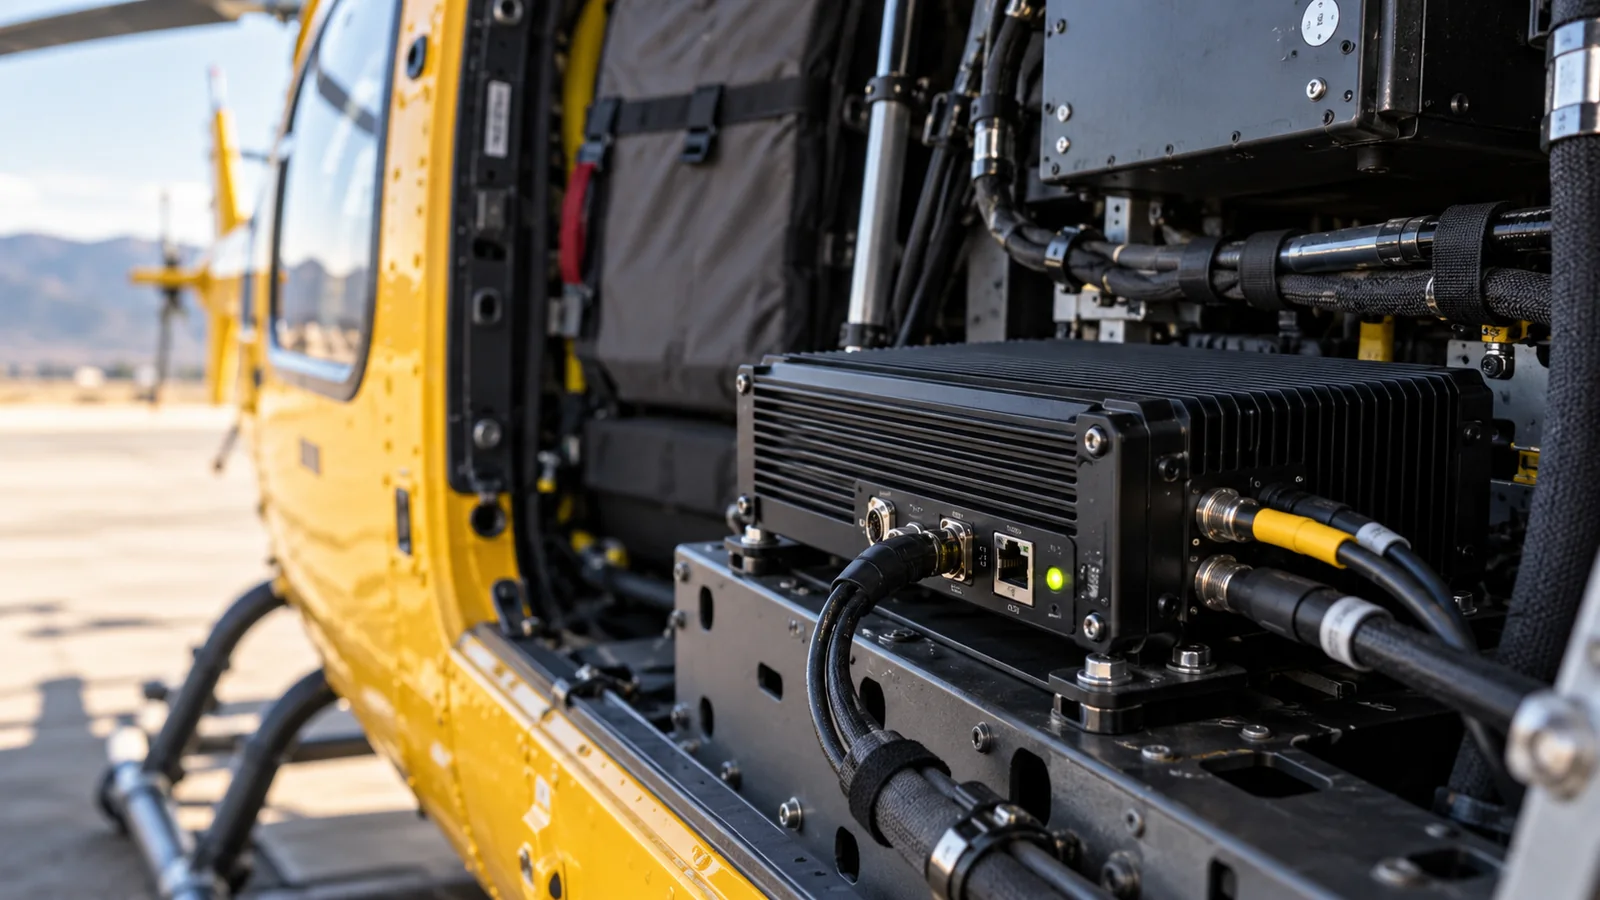
03
把影像、时间、位置和任务关联起来
04
回放关键片段,复核线索,整理后续改进
机载采集与远程协同
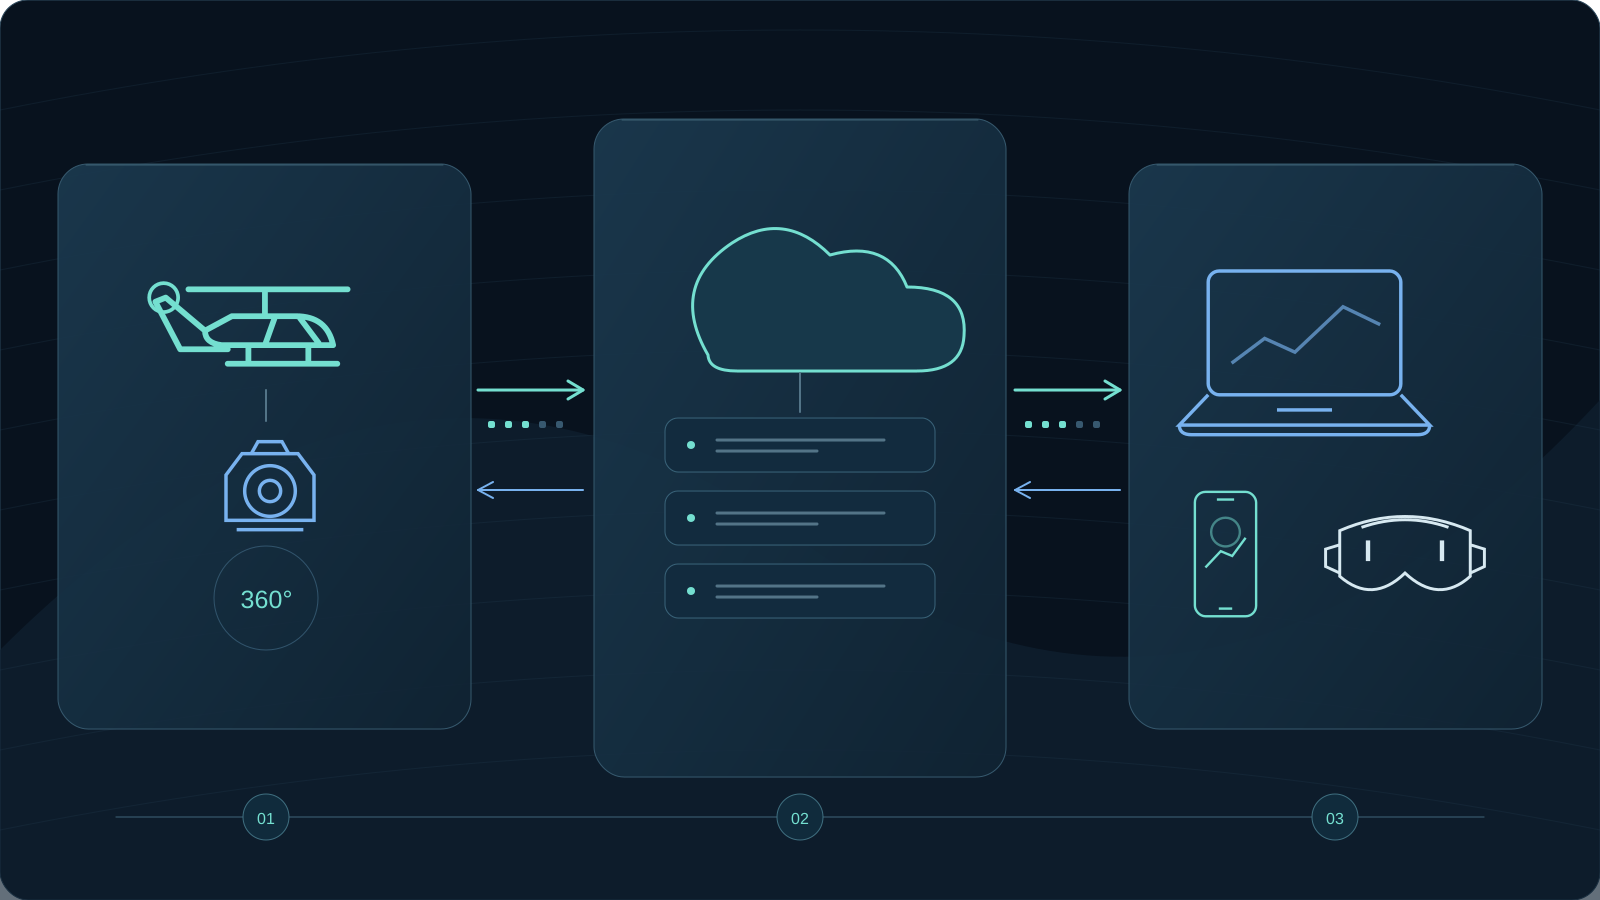
连接机载全景、多光吊舱、边缘节点与观看端;飞行始终由机组和授权人员负责。
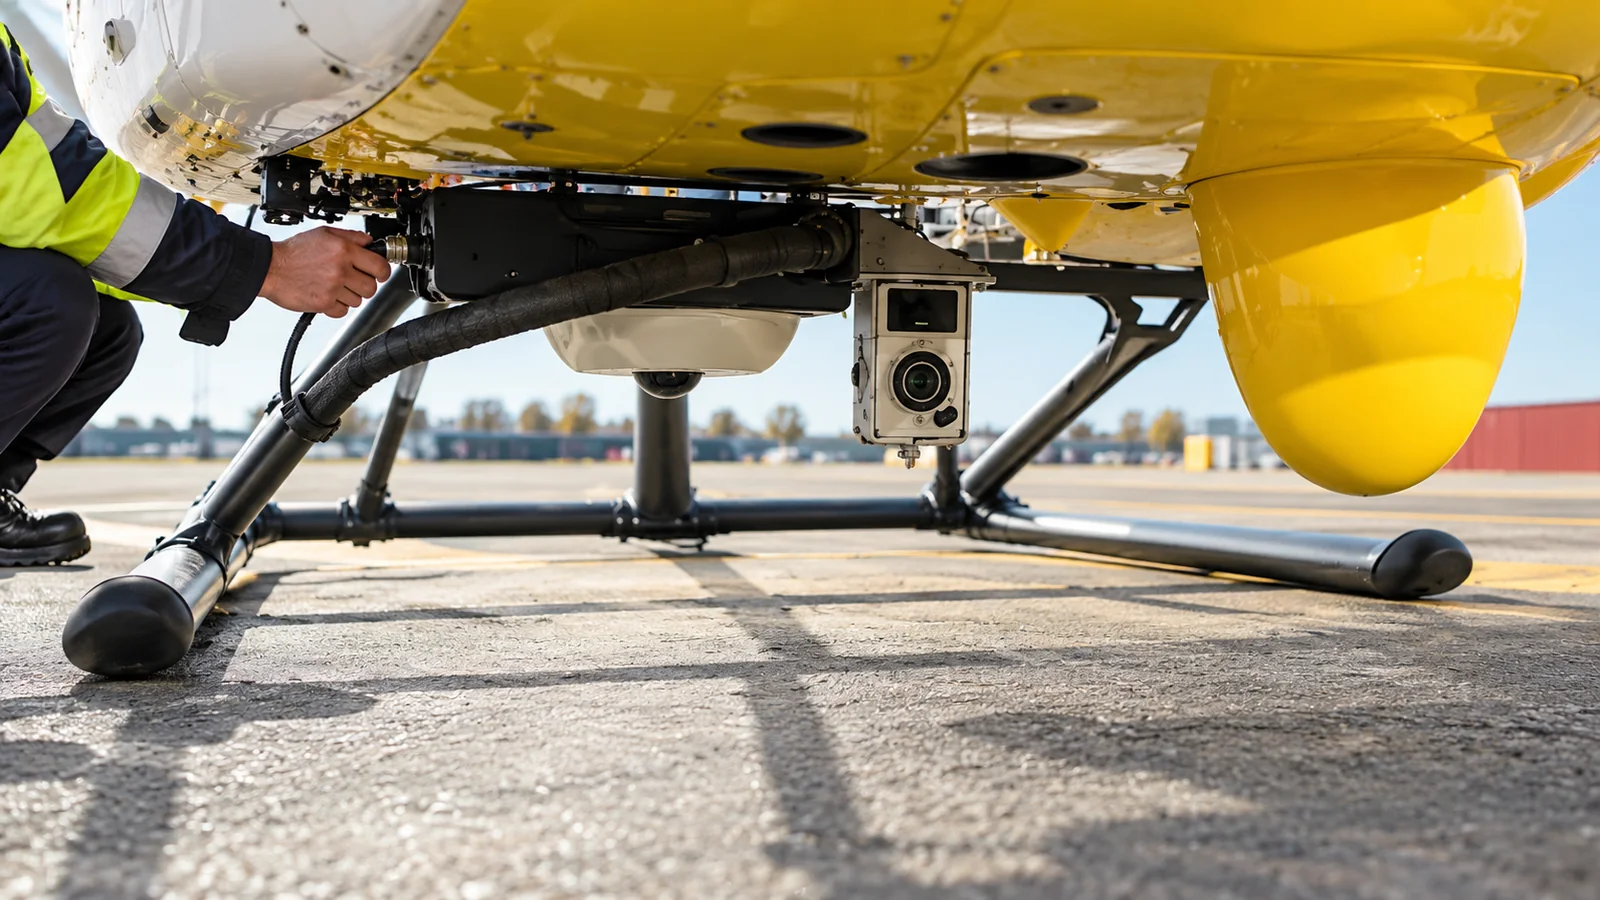
授权人员核对空域、天气与设备,组织全景采集。
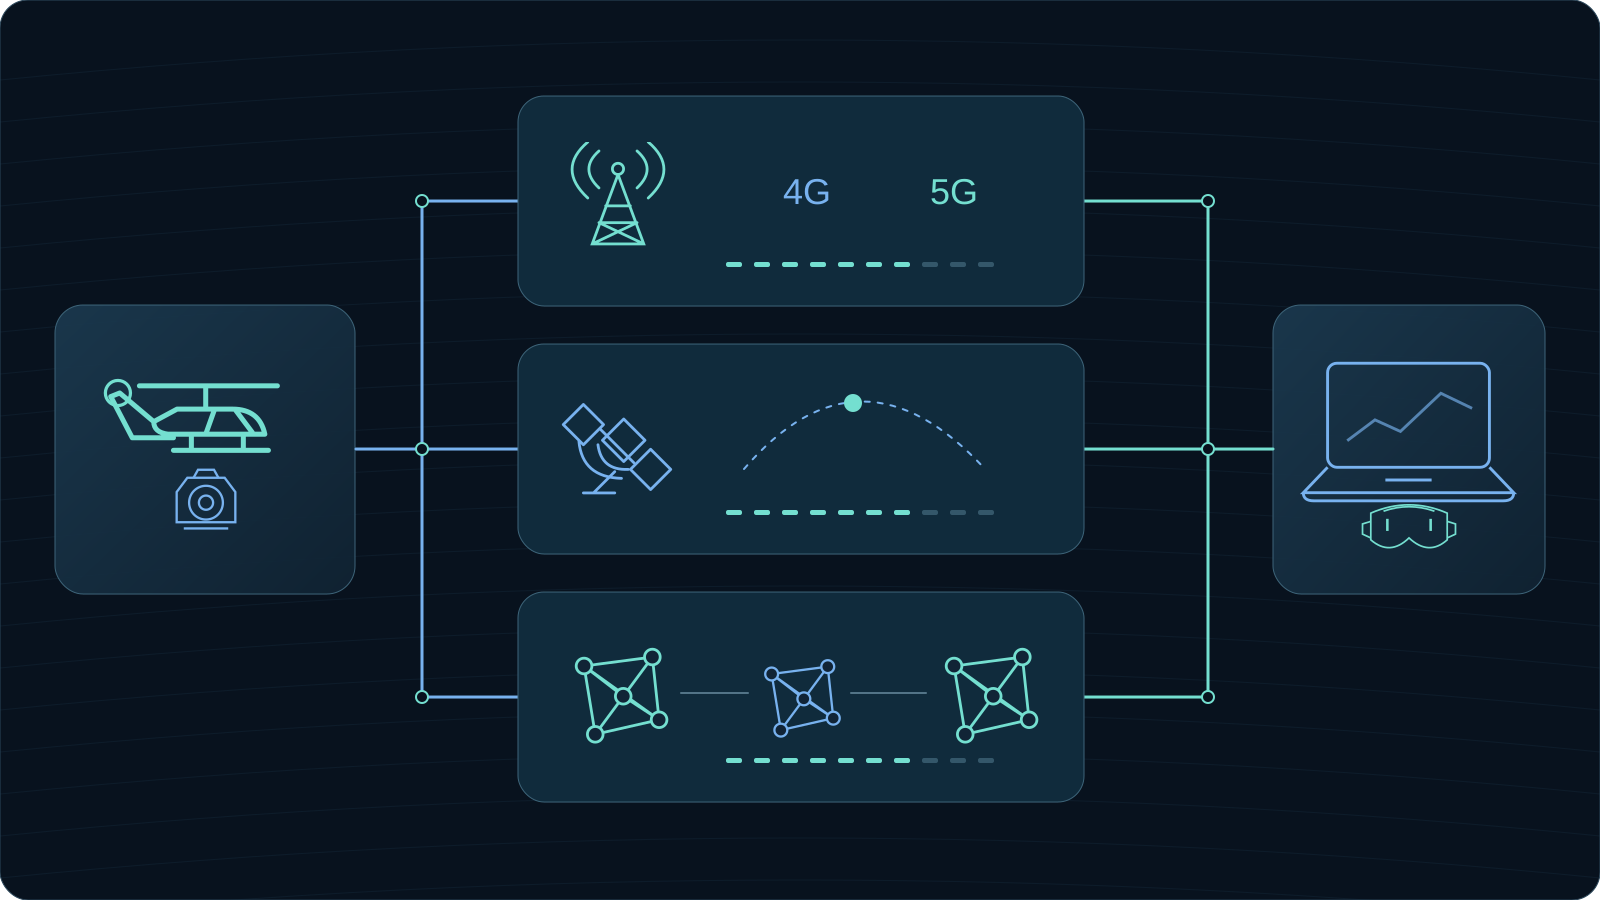
按现场条件适配 4G/5G、卫星或自组网,验证切换与传输策略。
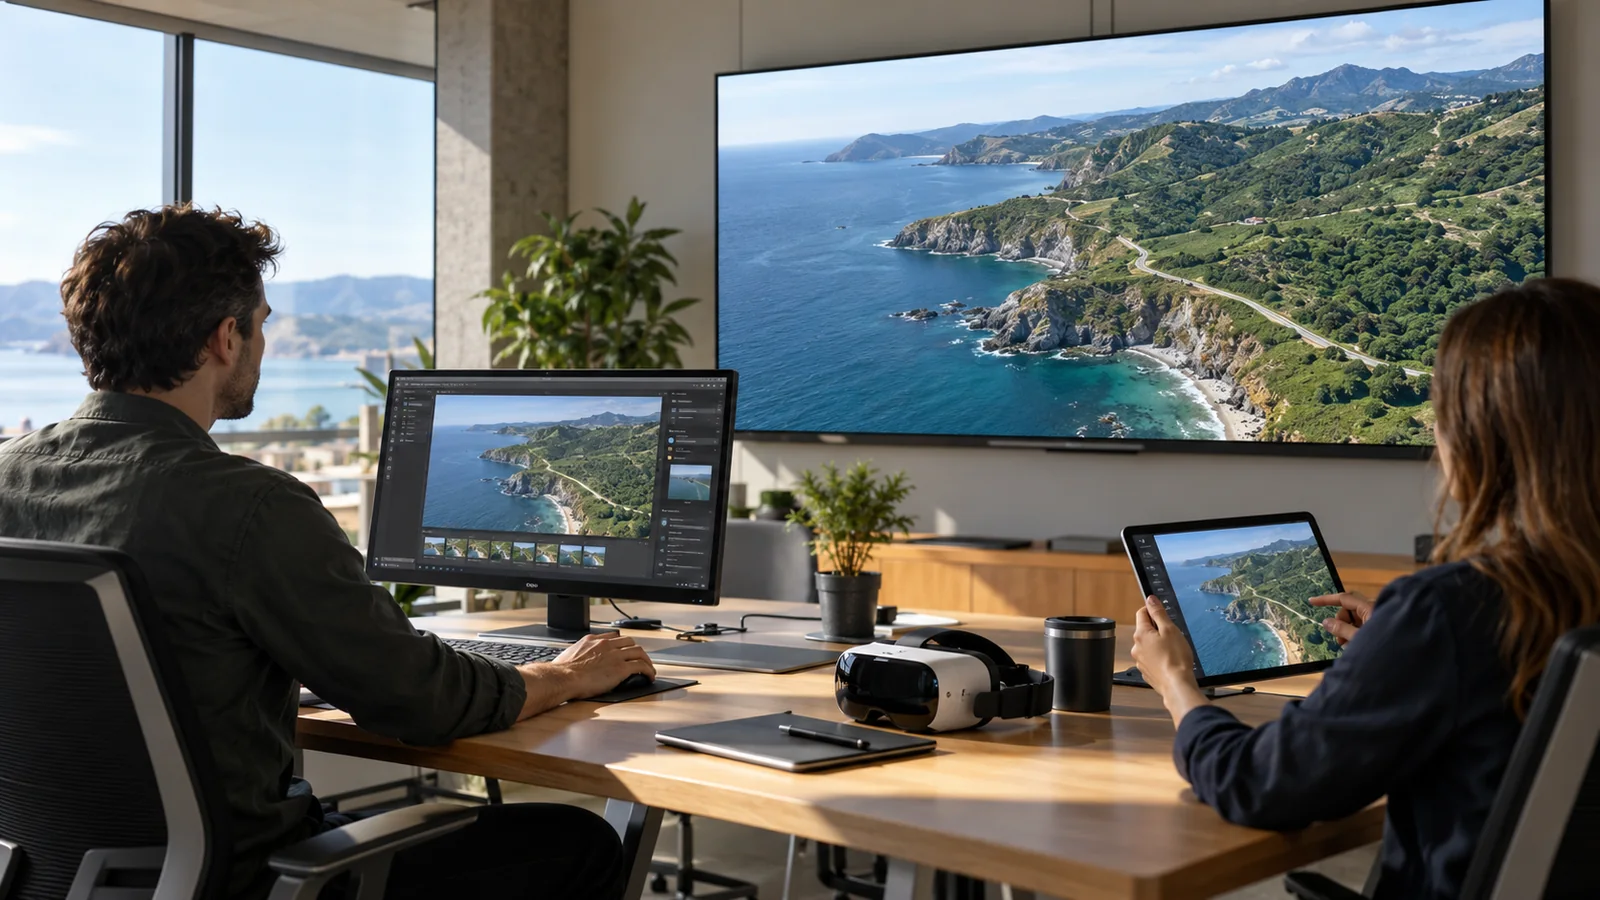
电脑、移动端、大屏和选配 XR 终端共同观看,控制权限分工明确。
机型、载荷、安装、链路与功能范围按项目验证;系统辅助观看和协作,不承担自动飞行或安全关键决策。
应用场景
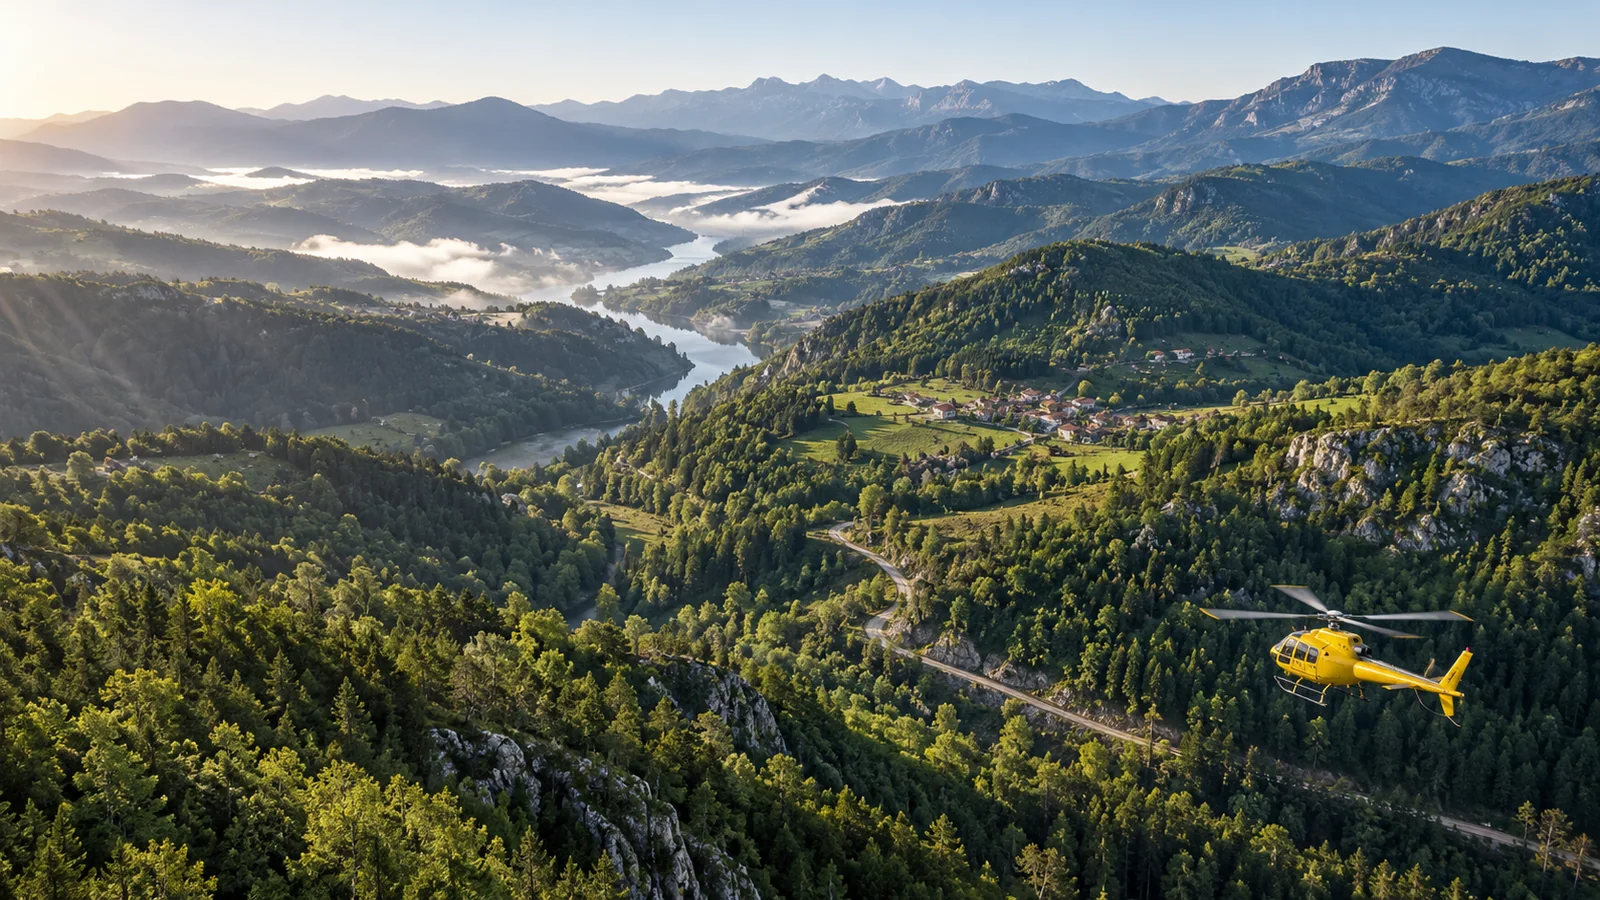
01 · 山林巡检 以全景及可见光、红外画面辅助查看林区和火情线索。
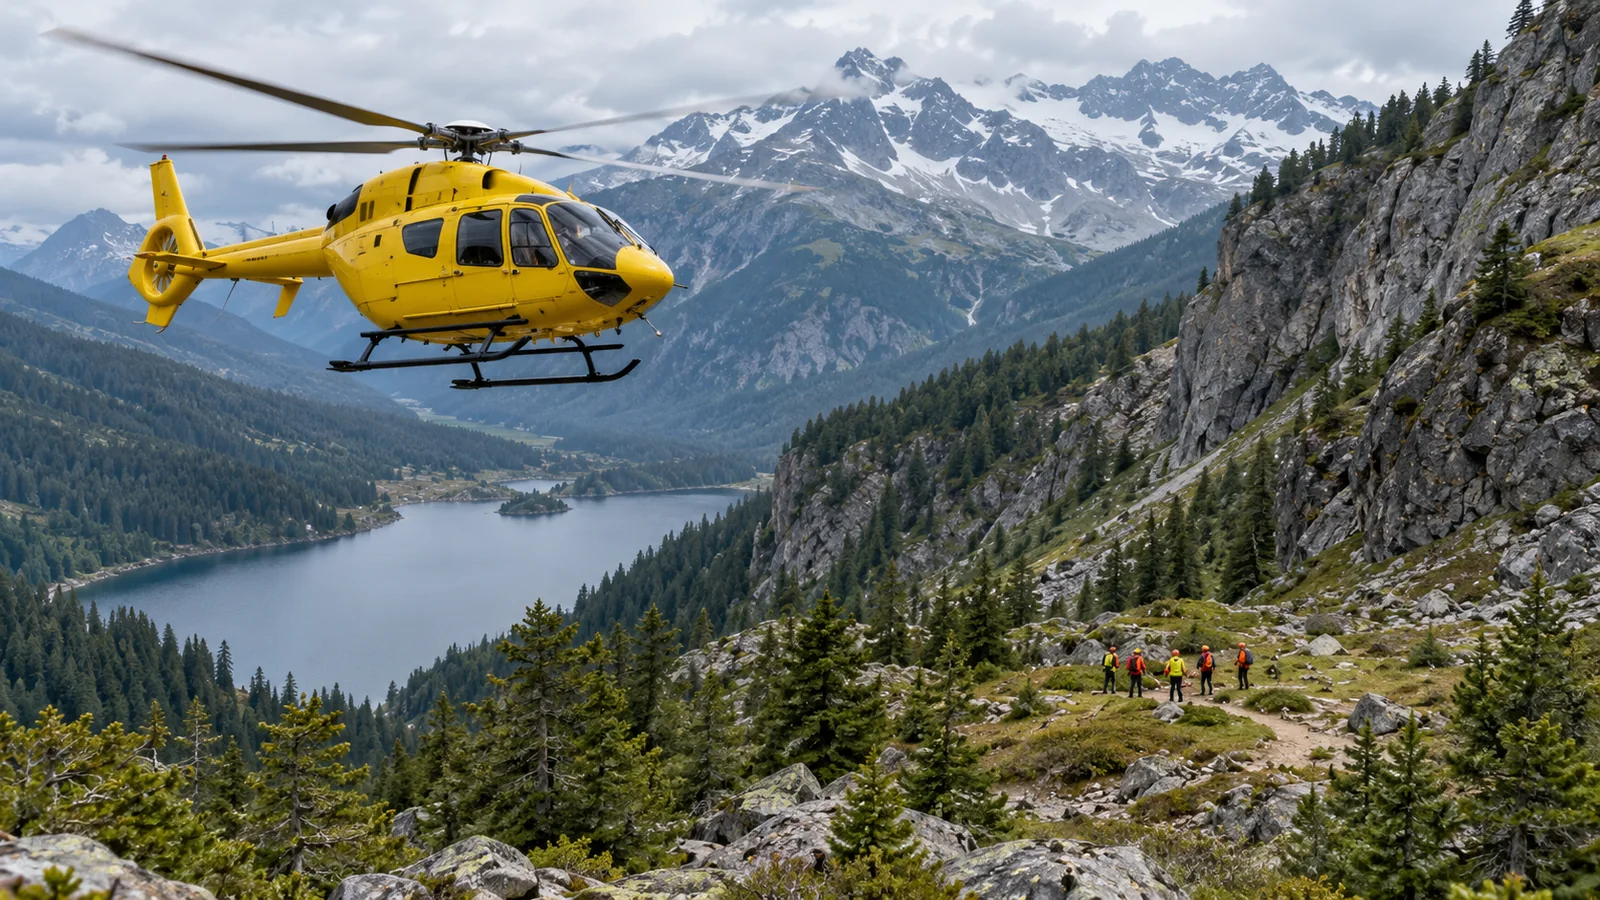
02 · 搜寻与救援支持 共享空中画面与现场线索,供后方人员研判和指导。
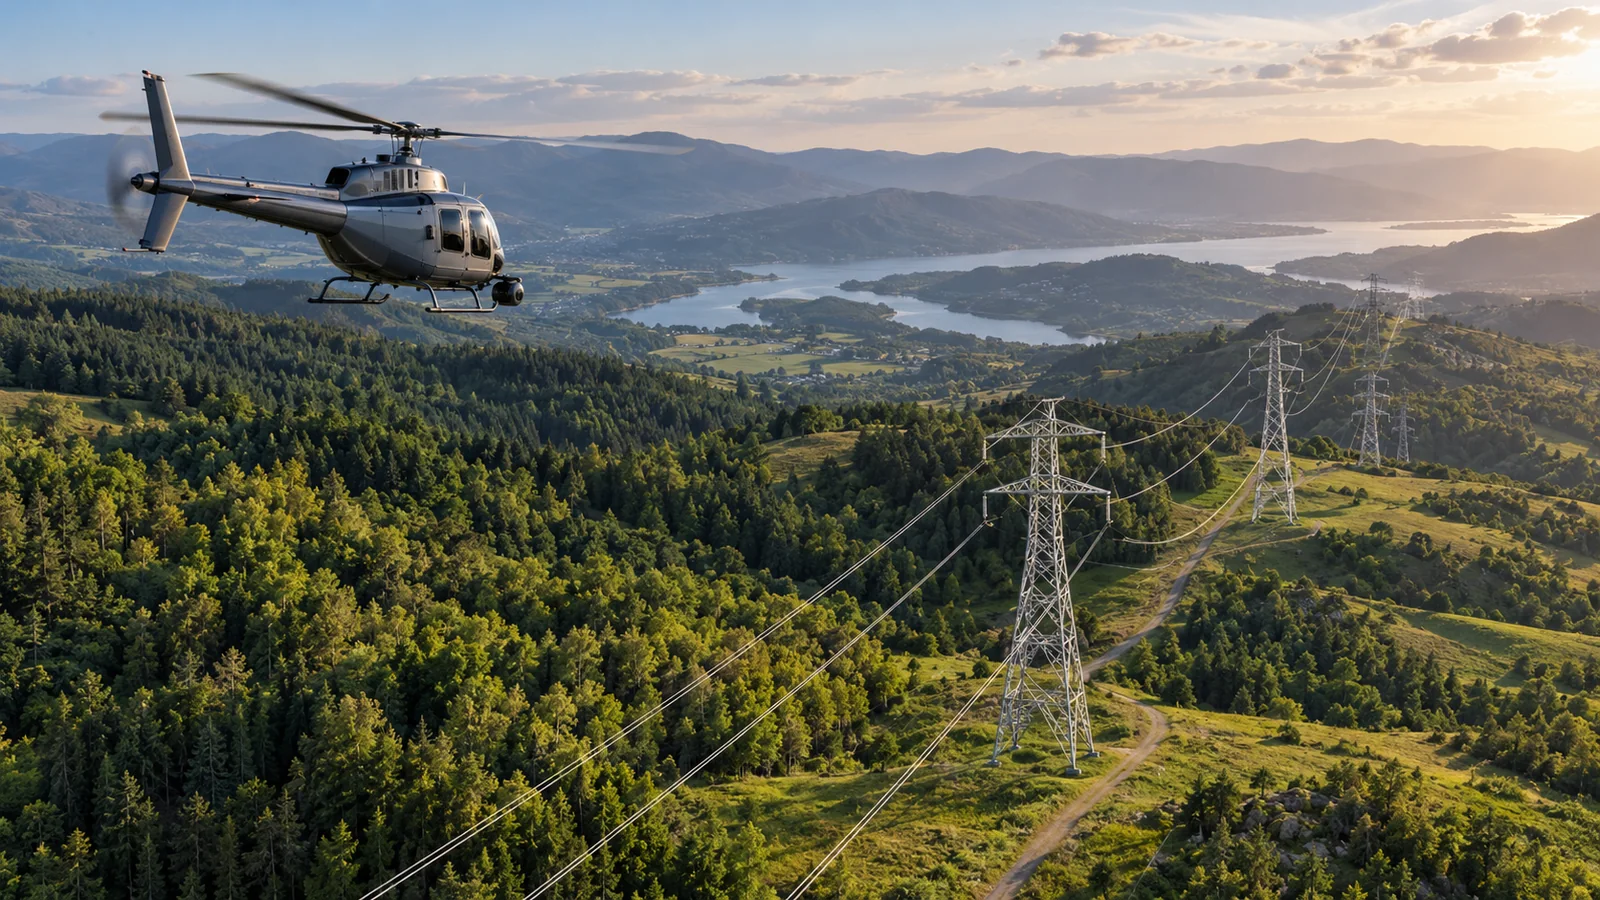
03 · 设施巡检 从空中查看电力线、管道等设施,保留可回溯影像。
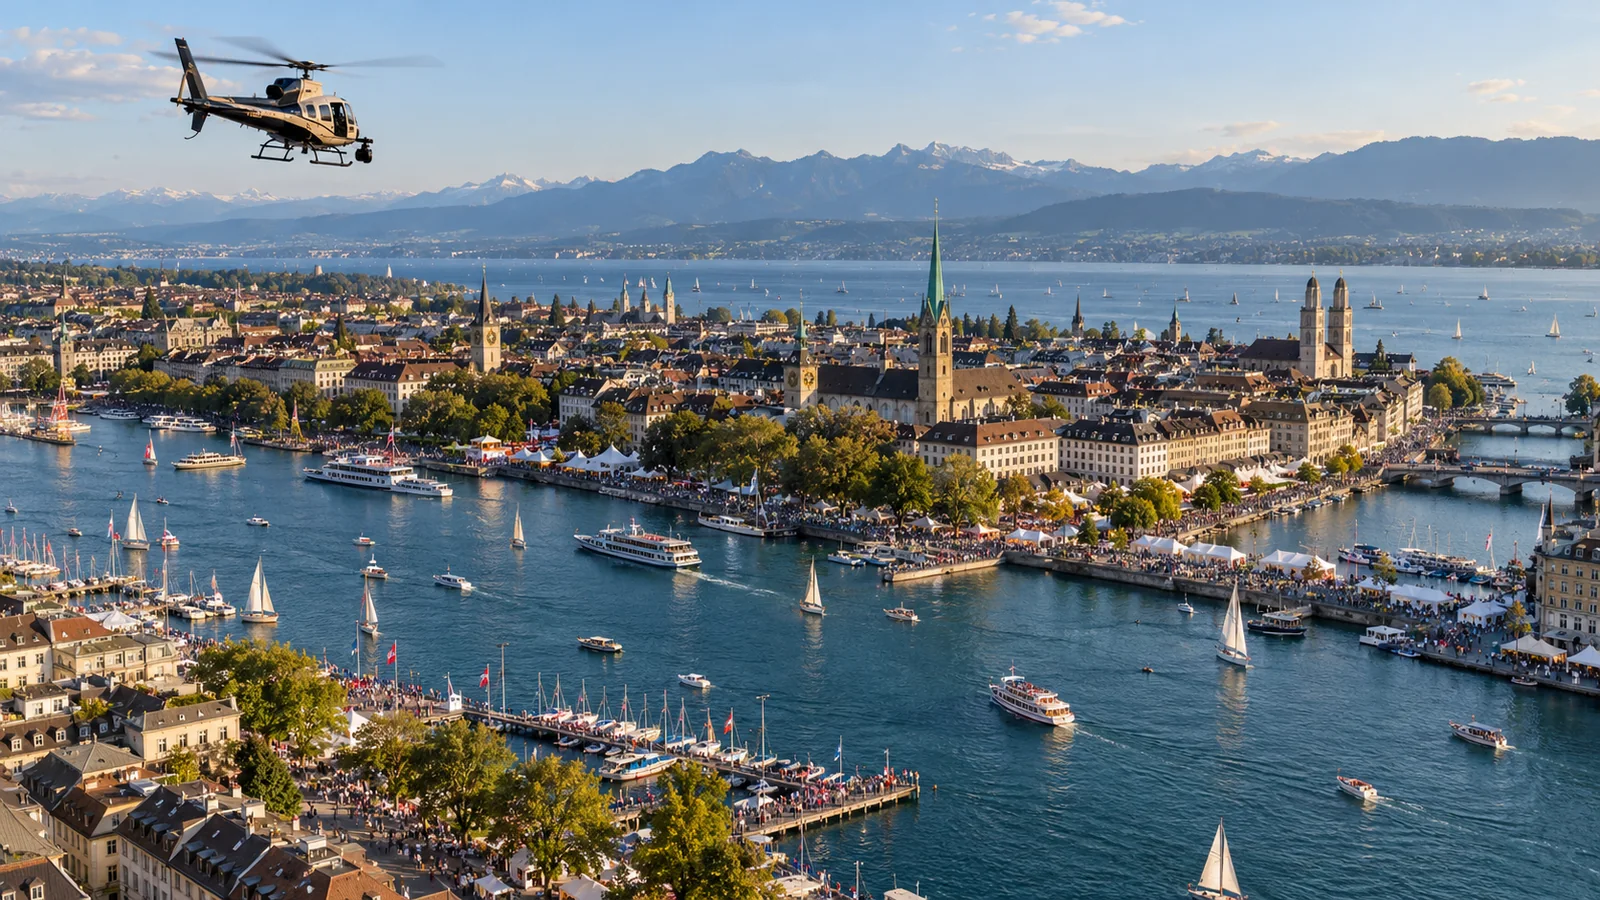
04 · 媒体制作与报道 为活动、纪录片及事件报道提供空中视角。
05 · 远程观光 以实时全景扩展观看方式,运营条件按场景验证。
从适合的作业场景开始
FDE,陪伴项目落地
确认作业目标、观看角色和可用链路
配置采集、传输、观看及内容系统。
以真实任务验证采集、传输、观看、回放与权限。
分角色培训机组、监看和运维人员,明确异常处置。
回放关键片段,复核线索,整理后续改进
连接机载全景、多光吊舱、边缘节点与观看端;飞行始终由机组和授权人员负责。
西班牙项目
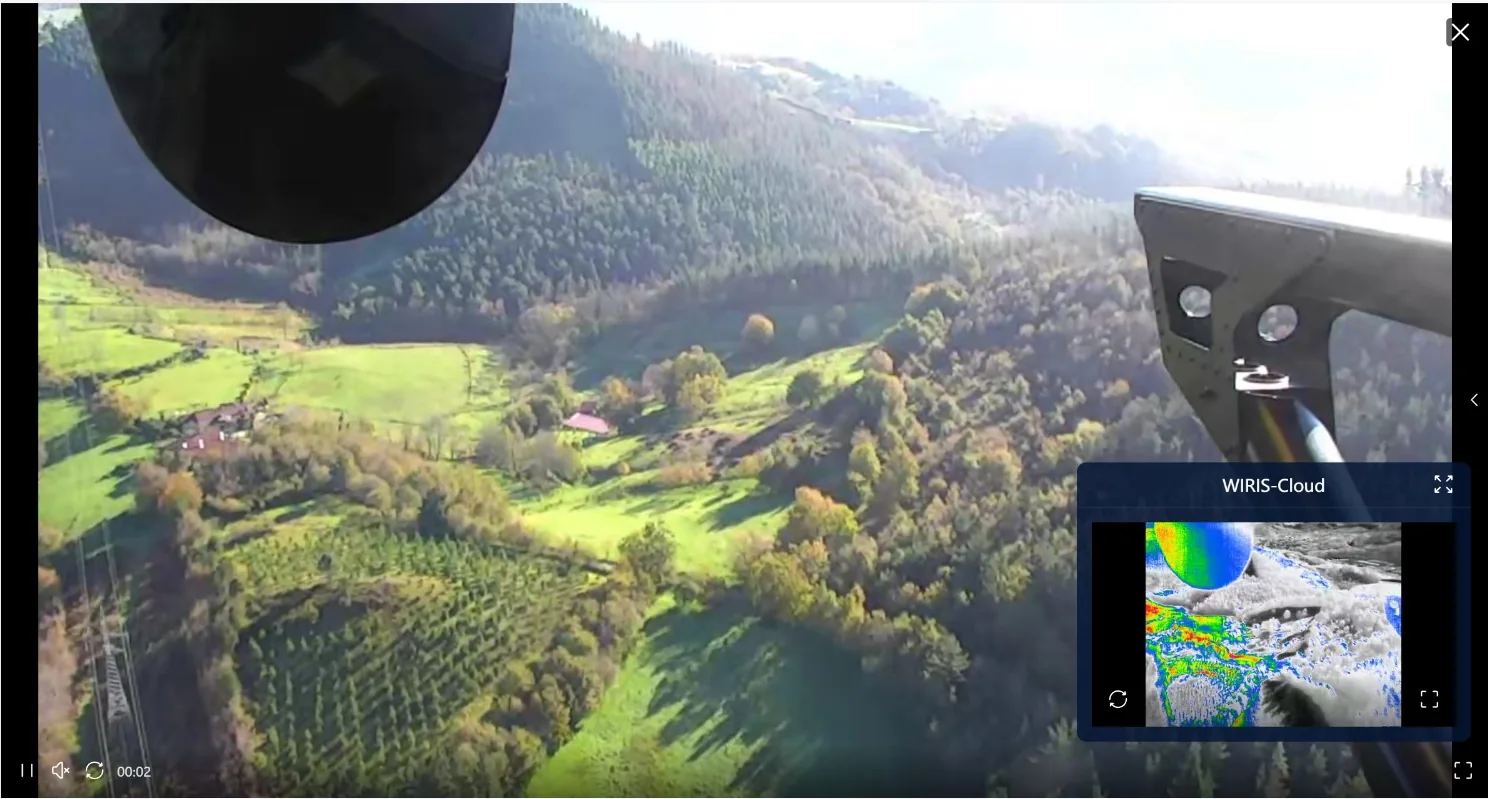
2025 年方案所载:为西班牙某直升机运营公司的 16 架直升机提供全景实时音视频,服务林区巡检与应急救援。
机载采集
多端协作
过程留存
案例依据 2025 年 2 月方案;16 架为所载服务范围,不推定当前在役规模。原方案未提供响应速度改善比例。
配置,按任务确认
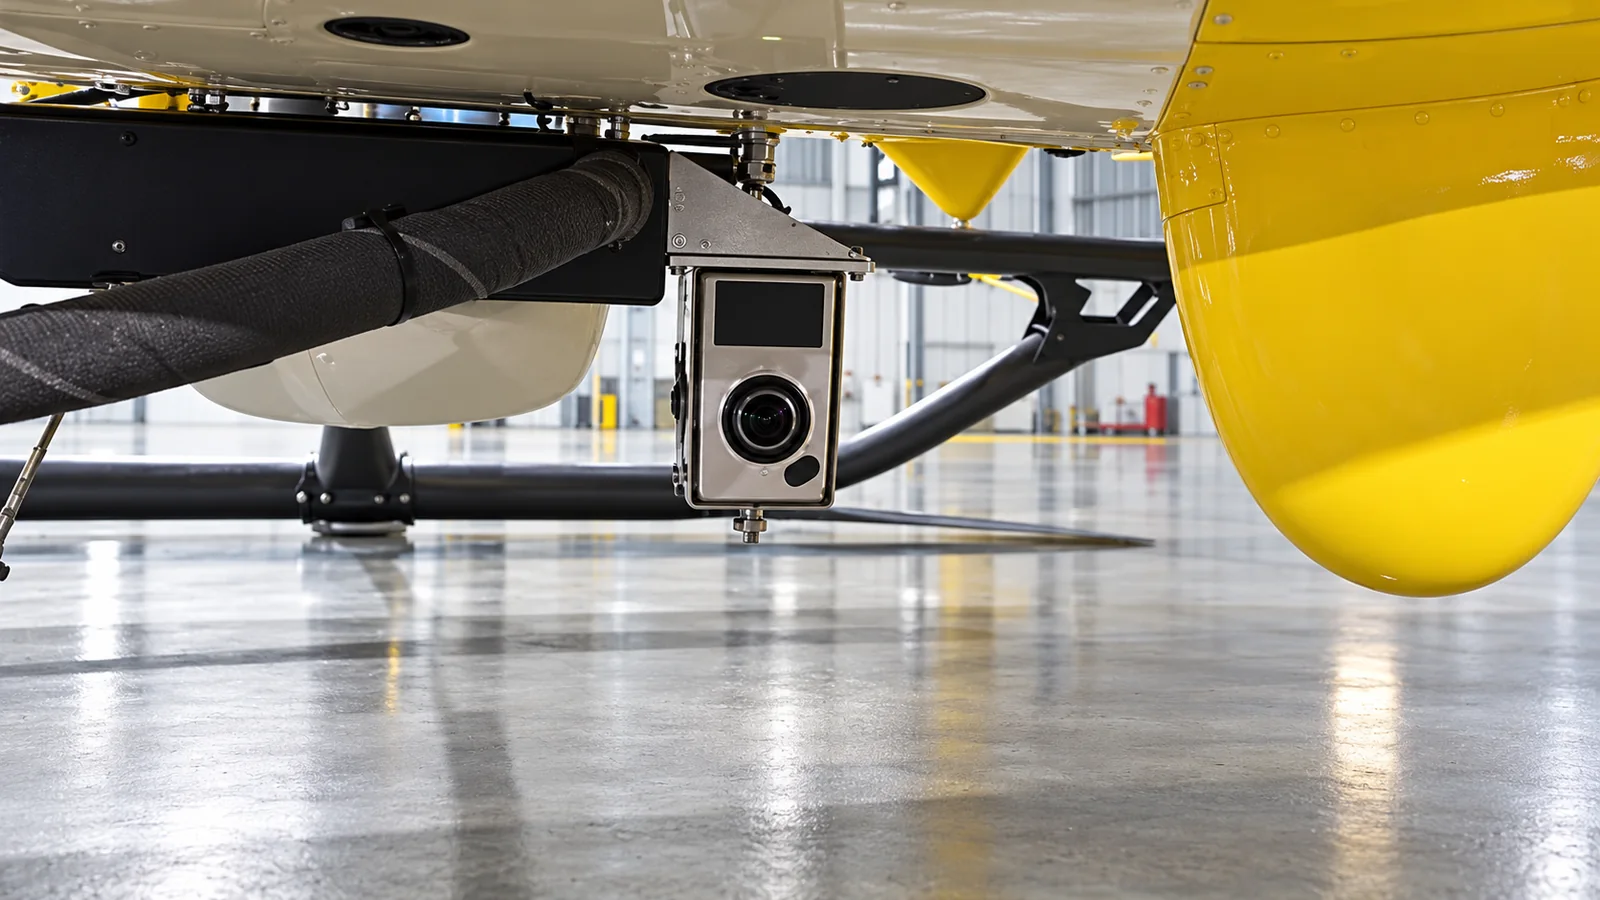
原方案设备
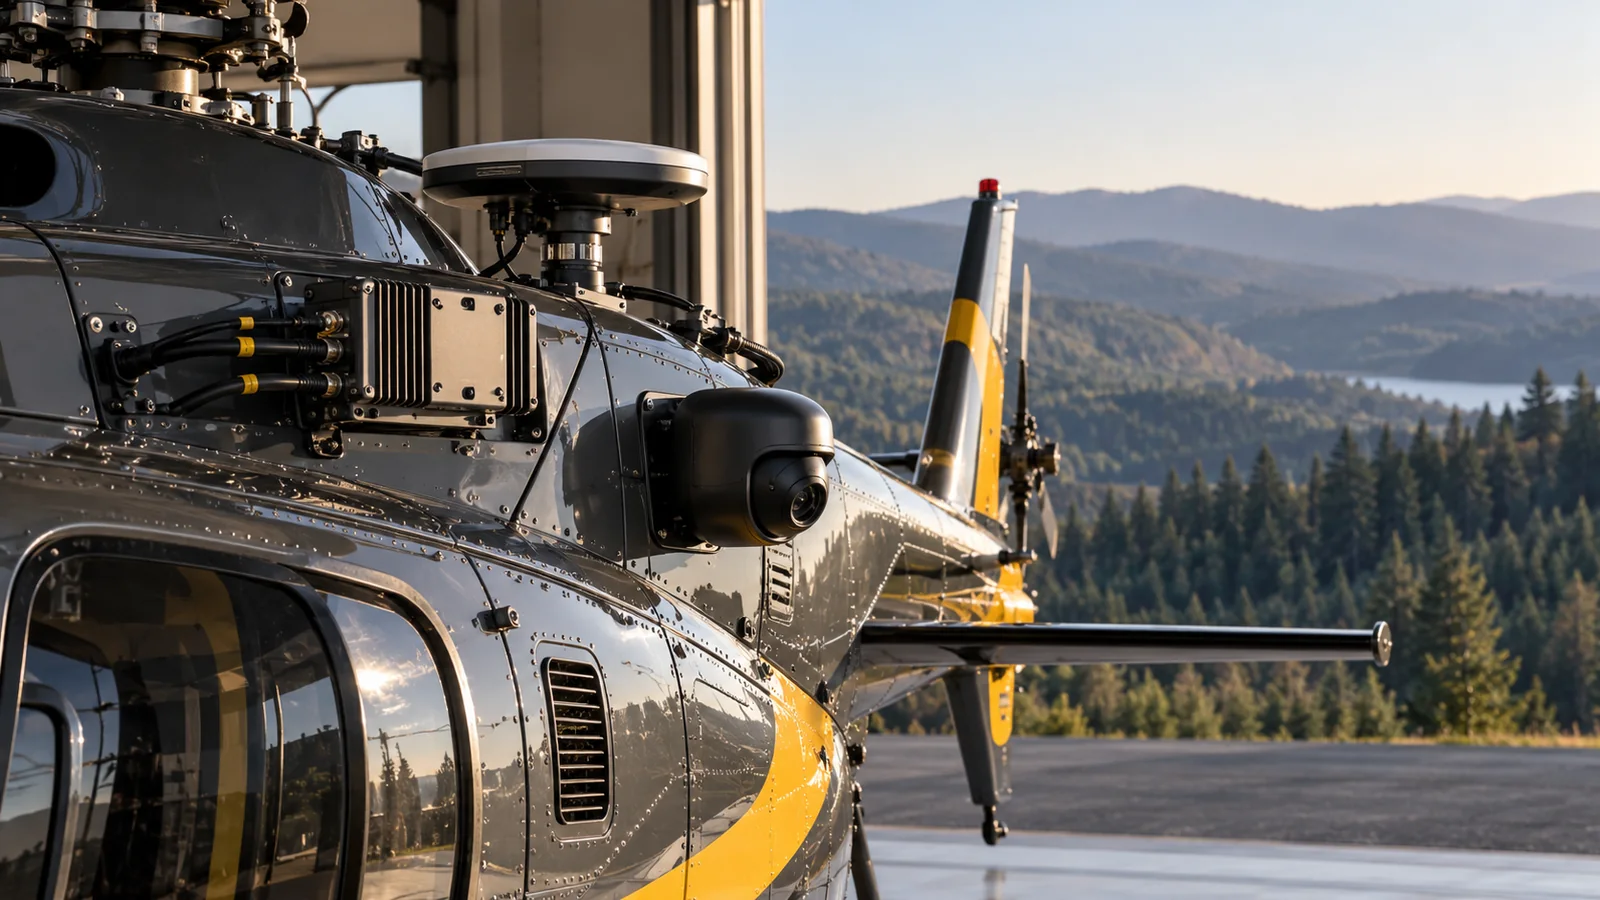
按机型与安装条件组合全景相机、多光吊舱及边缘采集编码节点。
连接云端视频服务与电脑、移动、大屏及选配 XR 观看端,按项目验证链路和权限。
配图为原方案设备材料,用于说明配置与适配,不作为 16 机客户的新增交付证据。
技术支撑
全景采集、网络适应与云台联动,让远端团队既看整体,也能查看细节。
机载采集↔混合组网↔多端协作
混合组网
按现场条件适配 4G/5G、卫星或自组网,验证切换与传输策略。
150kbps 基于 480P、x265;原方案标注最高抗 30% 丢包,须按链路验证,不与 8K 画质同时承诺。
参数依据原方案,分别适用;须按机型、网络与现场条件验证,不构成通用服务等级承诺。
机载采集→多端协作→地面团队
机载采集
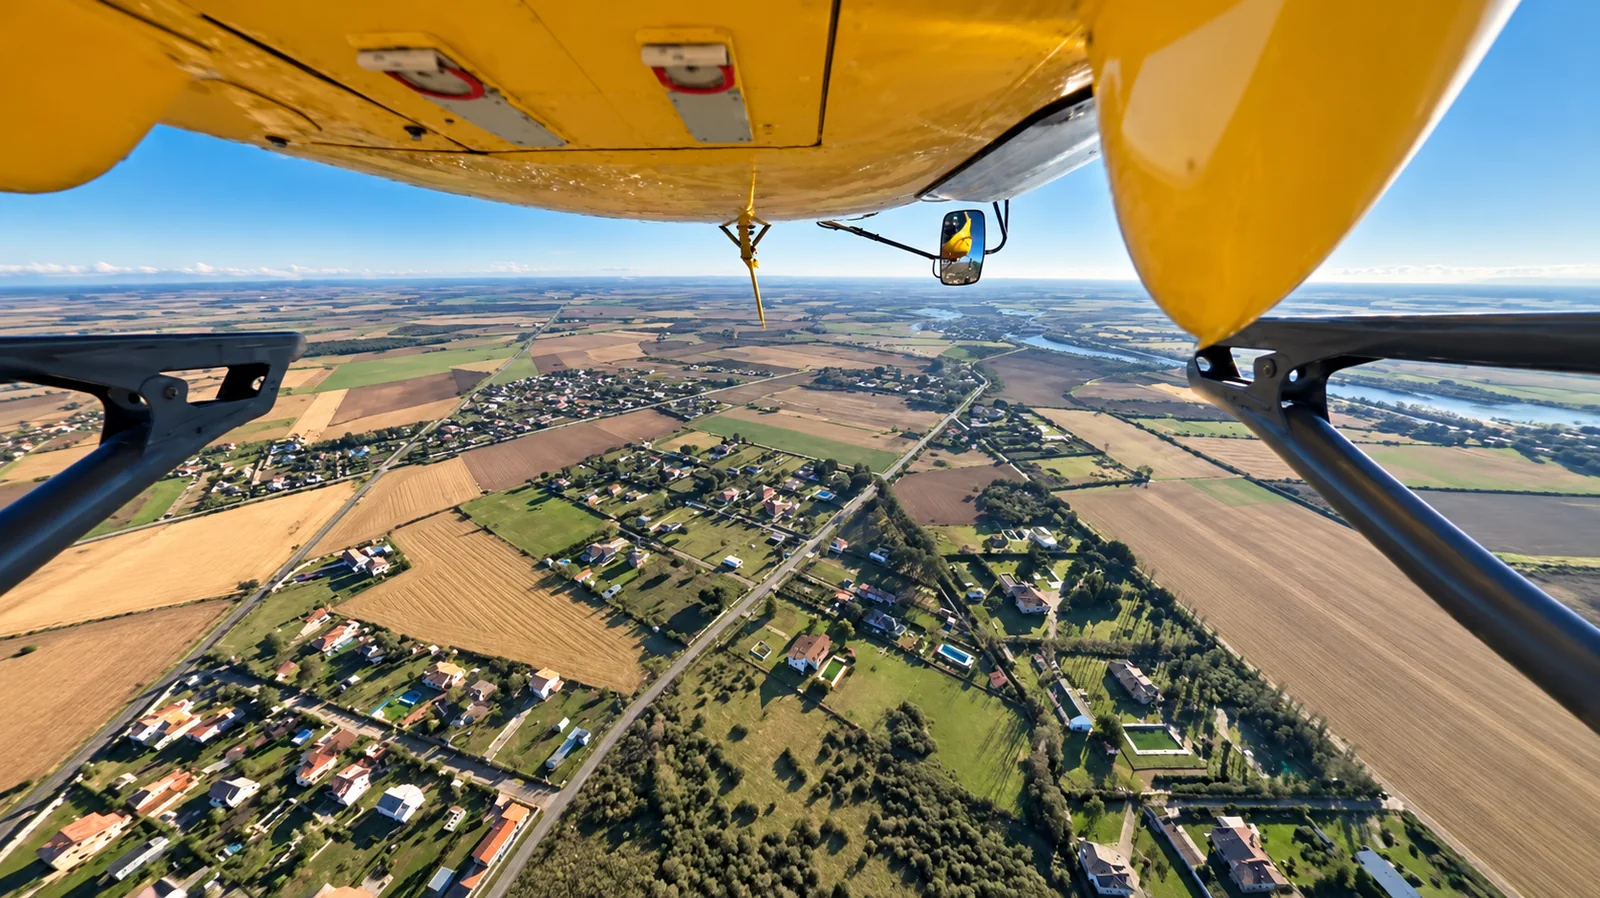
原方案支持 4K/8K 全景与多终端观看;分辨率、时延和并发能力需分别验证。 原方案描述现场回传延迟小于 1 秒;这是方案参考,实际机型、链路与观看端须联合验证,不是所有条件下的时延保证。
全景视角↔全景云台联动↔任务复盘
全景云台联动
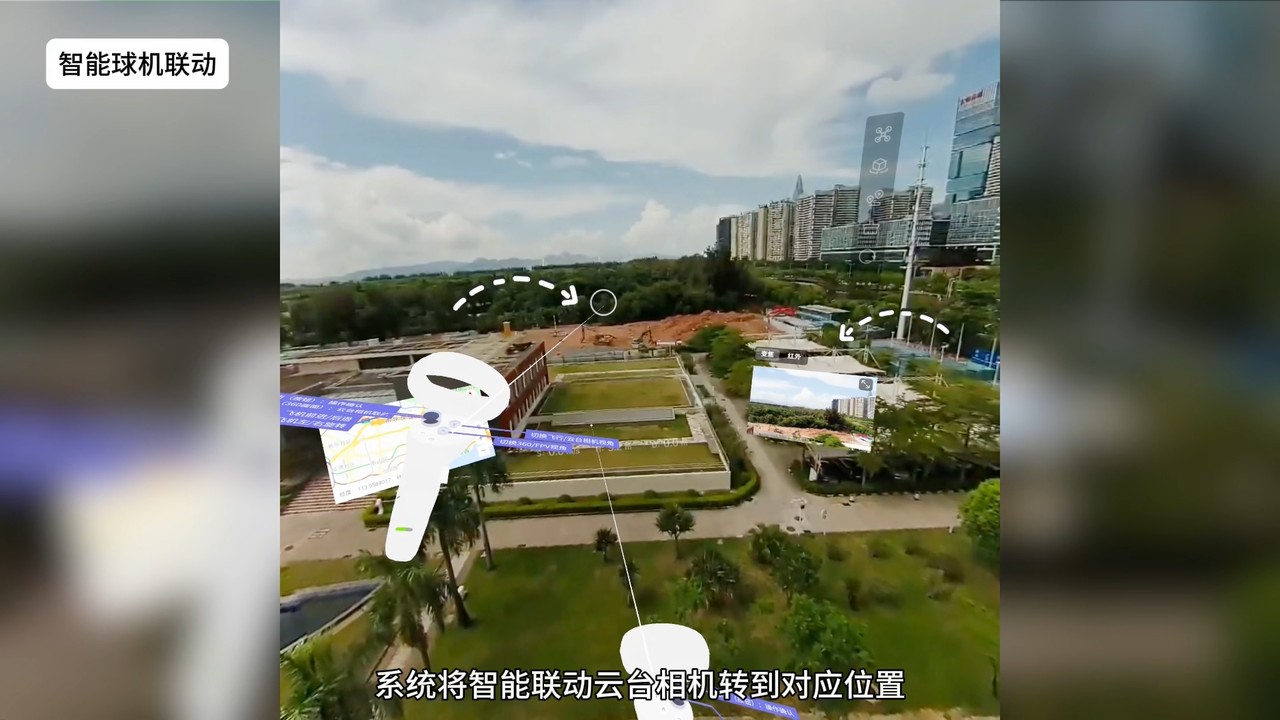
在全景画面选择目标区域,联动云台查看细节;具体控制方式按适配结果确认。
参数依据原方案,分别适用;须按机型、网络与现场条件验证,不构成通用服务等级承诺。
价值评估
一次采集,多方共享
360°地面团队结合实时画面与位置,理解空中所见据 2025 年方案,需项目核验。
效果核验
以任务记录和使用反馈进行核验。让一次作业,留下可复用的依据
机型、载荷、安装、链路与功能范围按项目验证;系统辅助观看和协作,不承担自动飞行或安全关键决策。
指挥团队
视野受限
地面团队查看画面与位置,围绕同一现场沟通
机组人员
重复飞行
一次采集覆盖多角度,为多部门复核提供依据。
运营单位
数据分散
回放关键片段,复核线索,整理后续改进
案例未提供统一提升比例,效果按实际任务核验。
机载采集
按需授权人员核对空域、天气与设备,组织全景采集。
多端协作
按项目电脑、移动端、大屏和选配 XR 终端共同观看,控制权限分工明确。
定制
AI 目标检测、追踪与 AR 增强须按实际需求评估,可涉及定制费用;结果由人员复核,不替代飞行安全决策。
机型、载荷、安装、链路与功能范围按项目验证;系统辅助观看和协作,不承担自动飞行或安全关键决策。
本页依据 2025 年 2 月公司方案整理。案例及系统截图为原始材料;其他场景图可含 AI 示意。性能条件分别适用,AI/AR 扩展须评估,不替代飞行安全决策。