 Arbor

先看重点
品位模型进入现场
每一步,都有依据
01 / 03
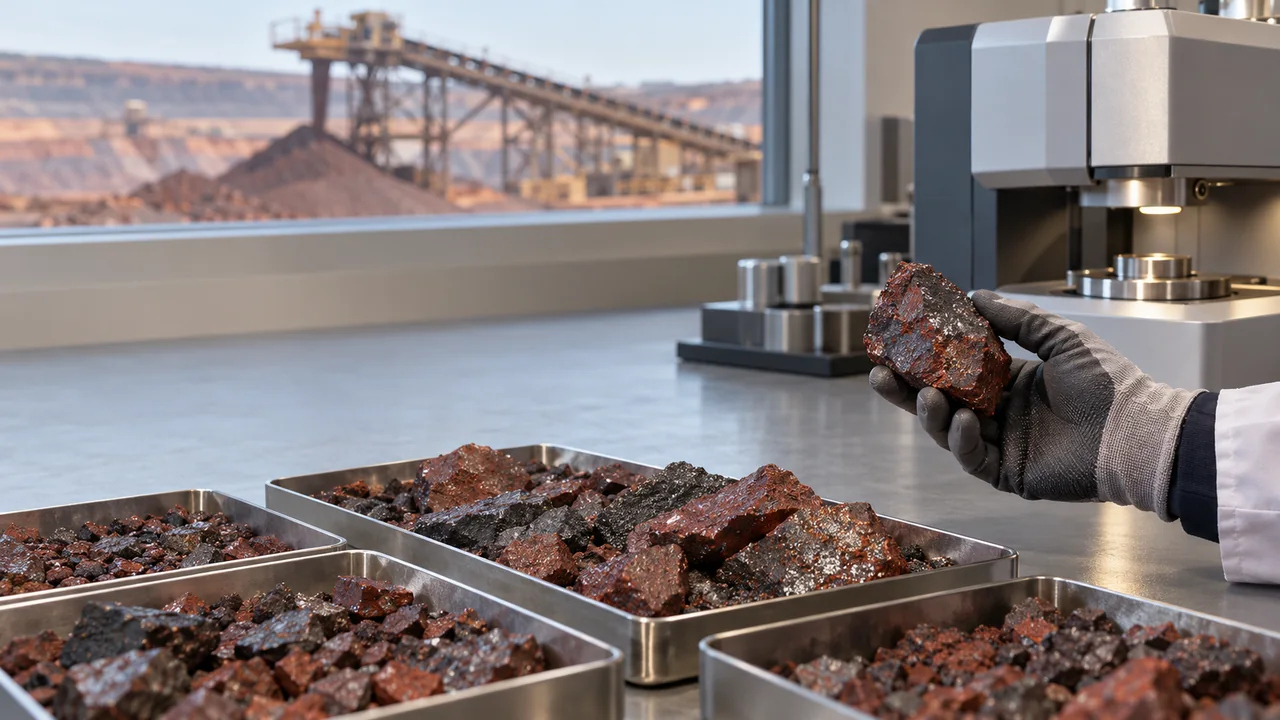
矿石流作业图谱 · OreFlow Graph
从一块矿
追到最终化验
模型说它是什么,现场记录它去了哪里。把对象、事件与结果连起来,建议才能有据可查。
一车物料,一条完整责任链空间位置与连接关系为机制示意
一份模型,保留版本与置信度
块体的品位、杂质与不确定性构成判断起点。爆破、装载、运输、入厂和化验依次留下物料身份,最终结果可以沿链路返回来源。
无人机 · 高频更新几何状态
现场变了
采掘依据跟着更新
看清爆堆的形态、采面的推进与体积变化,让地质模型重新对上实际空间。
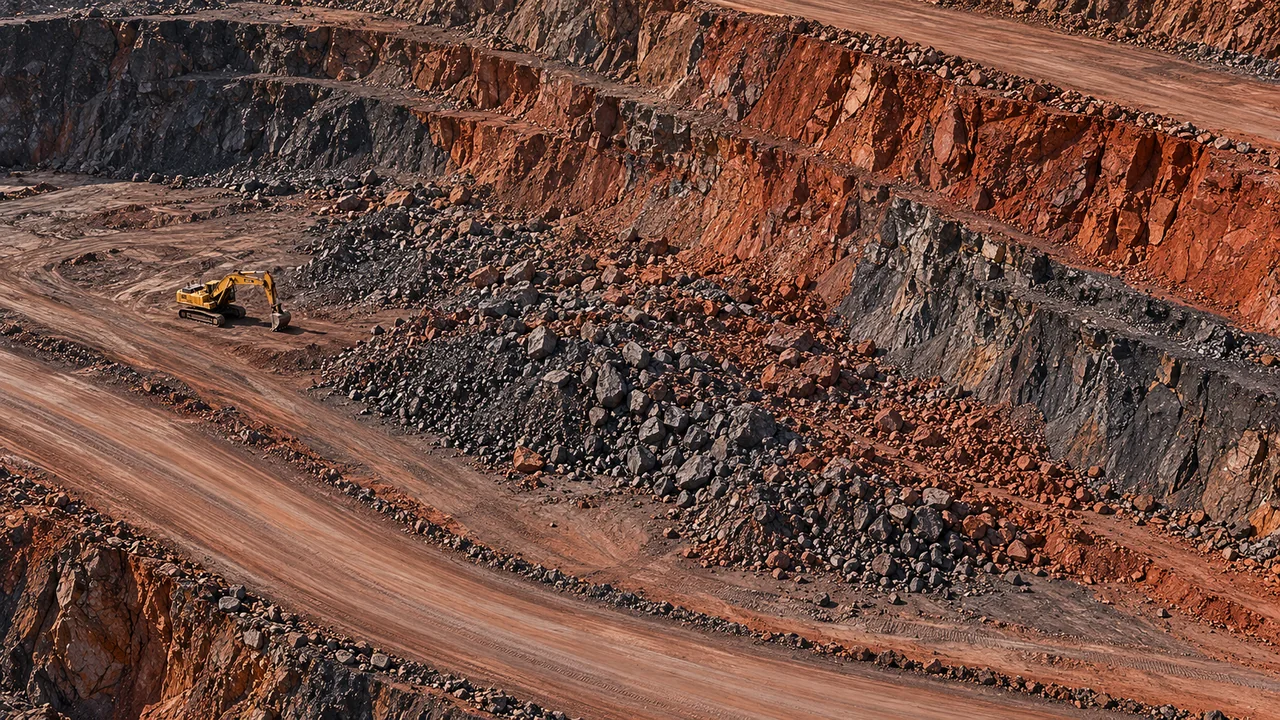
先让模型,看见现在的现场图层为机制演示,不是实际测绘成果
无人机更新空间
地质与化验判断品位
把最新地表、模型版本与爆破位移证据放在同一坐标中,复核采掘边界。普通航拍不直接测出地下 Fe;几何变化也要经过配准精度与误差检查。
挖机与矿卡 · 来源推断
这一车的品位
从每一次装载算起
可交互机制演示 · 非生产数据同一辆车
同一辆车
可能来自不同块体
将斗位与块体关联,再按质量混合计算。试着改变来自 A 区的装载比例。
A 区 · Fe 62%B 区 · Fe 54%
% Fe单车预测均值。来源匹配误差、地质不确定性与测量尺度仍需计入。
单车品位 = Σ 来源质量占比 × 来源品位
有精确斗位,追到每一斗
证据不足,保留未知
装载时间、斗位轨迹、采掘边界与称重共同决定来源可信度。缺少斗级数据时,以可核实的采面或批次组织记录,不强行推算精确来源。
不确定性决策
同样的平均品位
不一样的把握
一个均值还不够。模型越不确定,越需要看清达到目标品位的概率。
概率模型演示 · Fe 均值 58.3%
达到 57% Fe 的概率
%来源更明确、证据更充分,预测分布更集中。仍需与实际化验持续校准。
品位、来源、尺度
共同影响置信度
共同影响置信度
阈值与概率用于说明方法。真实约束还包含杂质、回收与工艺要求。
展开查看模型如何表达不确定性
单车均值 μ = Σ wᵦμᵦ;方差 Var(g) = wᵀΣw + 来源匹配误差 + 尺度误差。图中采用正态分布,均值 58.3%,标准差分别为 0.65 与 1.8 个百分点。适用分布、相关性及参数需要通过矿山实际数据验证。
选择性测量 · EVSI
把检测,用在
最值得测的物料上
判断会因一次检测而改变吗?改变带来的价值,能否覆盖检测、等待与绕行成本?
不是每一车,都要绕去检测根据决策价值与现场条件选择测量
模拟单车决策 · 人民币口径
先加测,再更新去向建议
单车证据选择性加测重新判断
若新增检测预计改善决策价值 ¥900,检测、等待与绕行共 ¥350,净信息价值为 ¥550。此时加测可能值得。
EVSI = 检测后的预期最优价值 − 当前最优价值 − 新增成本。示例不代表实际检测收益;传感方式需匹配矿物、粒级与采样代表性。
专业求解 + 人员确认
品位、产能、运距
一起决定下一站
建议要满足生产约束,也要能落到现场。AI 组织证据,专业模型求解,调度与地质人员确认。
简化约束演示 · 非真实调度
建议目的地
破碎站
本例品位约束满足,破碎站尚有接收能力。建议按批准计划直接入厂,减少额外倒运。
当前矿卡破碎站
建议 → 地质 / 调度确认 → 执行
保留输入版本、判断依据、批准人与实际卸点。接口写回与现场控制范围单独验证。
质量约束
Fe 下限,SiO₂、Al₂O₃、P 等上限,以及满足要求的概率
生产约束
破碎站处理能力、堆场容量、物料适配与当前计划
经济约束
吨矿价值、检测费用、绕行和倒运成本一起比较
化验对账 · ROI Ledger
每一次优化
都回到经营账
从实际化验与生产记录出发,核对品位、吨位与去向。少损失的矿、多分出的废石,以及新增成本,放在同一口径里。
预测 → 执行 → 化验 → 对账 → 校准最终结果沿矿石流返回来源,支持下一轮改进
本组假设下的净价值
¥100 吨 × ¥200 + 200 吨 × ¥80 − ¥15,000
示例假设:减少矿损的单位净价值为 ¥200/干吨,废石分流节省为 ¥80/干吨。实际值由矿山确认,不能重复计算同一项收益。
这是口径演示,不是项目收益预测。以匹配采区与班次建立基线,剔除价格、含水率、库存及其他技改影响。
少贫化
核实废石进入矿流的吨数,复查错分发生在哪一步
少矿损
核实矿石进入废石场的吨数,保留待检与未决物料
稳品位
对照入厂化验和预测分布,检验偏差与波动是否收敛
展开查看核算与证据边界
贫化与矿损必须先约定分母、物料分类和未决库存处理。质量平衡核对输入干吨、输出干吨与库存变化;效果验证采用历史重建、匹配对照和受控试点。页面没有使用研究示意图中的改善百分比作为 Arbor 实绩。
从一个采区开始
先把一条闭环
做实
连接已有的地质模型、FMS、无人机与化验系统。从能够核实的数据开始,让建议接受真实生产的检验。
01 · 历史重建
先把过去对上对齐模型、坐标、车次与化验,重建一个采区的物料流,找出来源缺口与错分线索。
02 · Shadow 验证
让建议接受比较建议与现行生产并行,不直接改变指令;记录何时建议不同、为什么,以及后续结果。
03 · 受控试点
按证据逐步扩展经人员确认开展限定范围试点,再依据质量、成本与接口验证扩展部署。
方案能力、数据来源与实施说明
本页呈现面向露天矿的品位管理方案与目标工作机制,不是已交付功能清单。概率模型、传感方式、数据粒度、系统适配、权限与写回能力以项目评估和验证为准。AI 场景图、图层与交互均用于解释,非客户现场记录。
方法依据为用户提供的 Grade Control Copilot 战略研究与矿石流作业图谱研究。原理参考包括 Maptek 品位控制、CSIRO 矿物检测与 Palantir 对象与动作建模。引用不代表合作关系、全面接口兼容或 Arbor 已有交付。