 Arbor

ハイライト
品位モデルを現場へ
すべての判断に根拠を
01 / 03
鉱石フロー作業グラフ · OreFlow Graph
一つの鉱石ブロックから
最終分析まで追跡
モデルは物料の性質を示し、現場記録はその行き先を残します。対象、イベント、結果をつなぐことで、提案の根拠を追跡できます。
一台分の物料を、一貫した履歴で追跡位置と接続関係は仕組みを説明する概念図
モデルの版と確度を保持
ブロックの品位、不純物、不確実性が判断の出発点です。発破、積込み、運搬、搬入、分析の各段階で物料の識別情報を残し、最終結果から由来をたどれます。
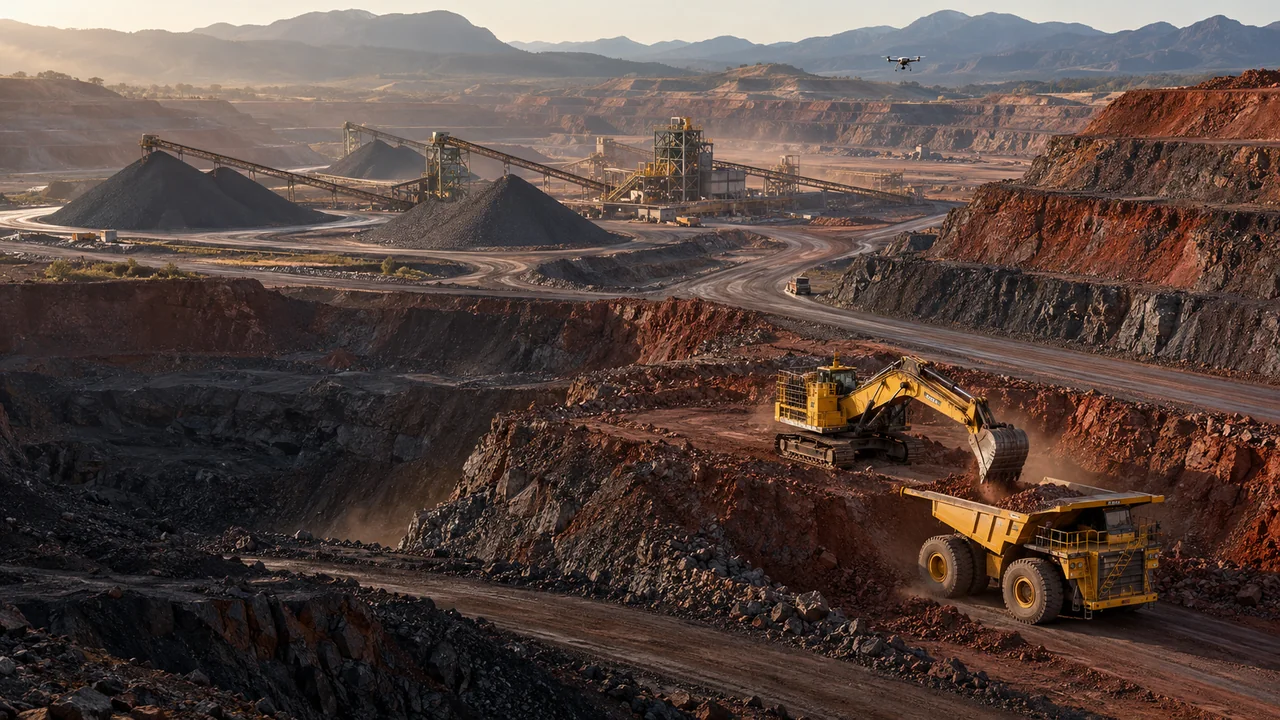
ドローン · 地形を高頻度で更新
現場が変われば
採掘の根拠も更新
発破後の鉱石堆積形状、採掘面の進行、体積の変化を捉え、地質モデルと実際の空間を再照合します。
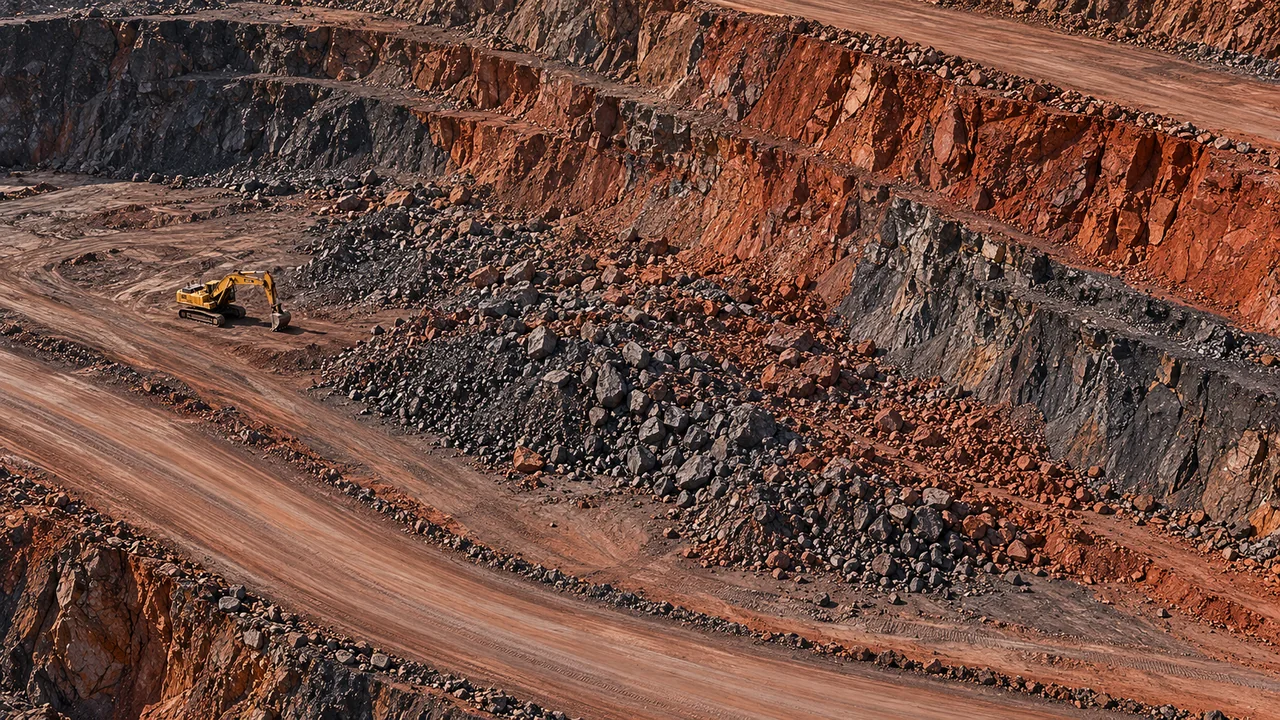
まず、モデルに現在の現場を反映レイヤーは仕組みの説明用であり、実際の測量成果ではありません
ドローンで空間情報を更新
地質と分析で品位を評価
最新の地表、モデルの版、発破による変位の証拠を同じ座標系で合わせ、採掘境界を再確認します。通常の空撮では地下の Fe 品位を直接測定できません。形状変化にも位置合わせ精度と誤差の確認が必要です。
掘削機とトラック · 由来の推定
この一台の品位は
一斗ごとの積込みから
操作可能な仕組みのデモ · 生産データではありません同じ一台でも
同じ一台でも
複数のブロックから積載
バケット位置とブロックを対応付け、質量比で混合品位を計算します。A 区からの積載比率を変えてみてください。
A 区 · Fe 62%B 区 · Fe 54%
% Fe一台分の予測平均値です。由来の対応付け誤差、地質の不確実性、測定スケールも考慮する必要があります。
一台分の品位 = Σ 由来別の質量比率 × 由来別の品位
正確なバケット位置があれば、一斗ごとに追跡
証拠が不十分な由来は不明のまま保持
積込み時刻、バケット軌跡、採掘境界、重量から由来の信頼性を評価します。バケット単位のデータがない場合は、確認可能な採掘面やロットで記録し、精密な由来を無理に推定しません。
不確実性を踏まえた意思決定
平均品位が同じでも
確度は同じではない
平均値だけでは不十分です。モデルの不確実性が高いほど、目標品位に達する確率の確認が重要になります。
確率モデルのデモ · Fe 平均 58.3%
Fe 57% に達する確率
%由来が明確で証拠が十分なほど、予測分布は狭まります。実際の分析結果による継続的な校正は必要です。
品位、由来、スケールが
確度にともに影響
確度にともに影響
しきい値と確率は手法の説明用です。実際には不純物、回収率、処理工程の要件も制約になります。
不確実性のモデル表現を詳しく見る
一台分の平均 μ = Σ wᵦμᵦ、分散 Var(g) = wᵀΣw + 由来の対応付け誤差 + スケール誤差。図では平均58.3%、標準偏差0.65および1.8パーセントポイントの正規分布を使用しています。適用する分布、相関、パラメーターは実際の鉱山データで検証が必要です。
選択的測定 · EVSI
測定は
価値が最も高い物料に
一回の測定で判断は変わるでしょうか。その価値は、測定、待機、迂回の費用を上回るでしょうか。
すべてのトラックを測定に回す必要はありません意思決定上の価値と現場条件で測定を選択
一台分の判断シミュレーション · 中国人民元で計算
追加測定後に搬送先の提案を更新
一台分の証拠選択的な追加測定再評価
追加測定による意思決定の改善価値が900人民元、測定・待機・迂回費用が350人民元なら、純情報価値は550人民元です。この例では追加測定が有益な可能性があります。
EVSI = 測定後の期待最適価値 − 現在の最適価値 − 追加費用。この例は実際の測定収益を示しません。センシング手法は鉱物、粒度、試料の代表性に適合する必要があります。
専門モデルによる求解 + 人による確認
品位、処理能力、運搬距離で
次の搬送先を決める
提案は生産制約を満たし、現場で実行できる必要があります。AI が証拠を整理し、専門モデルが計算し、配車・地質担当者が確認します。
簡略化した制約のデモ · 実際の配車ではありません
推奨搬送先
破砕設備
この例は品位条件を満たし、破砕設備にも受入余力があります。承認済み計画に従い直接プラントへ送り、余分な積み替えを抑える提案です。
現在の鉱山用トラック破砕設備
提案 → 地質 / 配車担当者の確認 → 実行
入力の版、判断根拠、承認者、実際の荷卸し場所を保持します。インターフェースへの書き戻しと現場制御の範囲は別途検証します。
品質制約
Fe の下限、SiO₂・Al₂O₃・P 等の上限、および要件を満たす確率
生産制約
破砕能力、貯鉱容量、物料の適合性、現在の計画
経済的制約
鉱石一トンの価値、測定、迂回、積み替えの費用を比較
分析照合 · ROI Ledger
一つひとつの改善を
実際の収支に戻す
実際の分析と生産記録から品位、トン数、搬送先を照合します。回収できた鉱石、分離できたズリ、追加費用を同じ基準で評価します。
予測 → 実行 → 分析 → 照合 → 校正結果を鉱石フローに沿って由来まで戻し、次の改善へ
この仮定における純価値
¥100トン × CNY 200 + 200トン × CNY 80 − CNY 15,000
仮定:鉱石損失削減の純価値は乾燥一トン当たり200人民元、ズリ分離による節約は80人民元です。実際の値は鉱山が確認し、同じ効果を二重計上しないことが必要です。
計算基準の説明であり、事業収益の予測ではありません。採掘区画とシフトを対応させた基準を作り、価格、含水率、在庫、他の技術改善の影響を除外します。
ズリ混入を低減
鉱石フローへ混入したズリのトン数を確認し、誤分類の発生段階を検証
鉱石損失を低減
ズリ捨場へ送られた鉱石のトン数を確認し、測定待ち・未確定物料を保持
品位を安定化
搬入時の分析と予測分布を比較し、偏りと変動の収束を検証
計算基準と証拠の範囲を見る
ズリ混入率と鉱石損失率は、分母、物料分類、未確定在庫の扱いを事前に定めます。乾燥重量の入出量と在庫変動で物量収支を照合し、履歴再構成、対応条件での比較、管理された試験導入で効果を検証します。研究図の改善率を Arbor の実績として掲載していません。
一つの採掘区画から
まず一つの循環を
確実につくる
既存の地質モデル、FMS、ドローン、分析システムを接続します。確認可能なデータから始め、実際の生産で提案を検証します。
01 · 履歴の再構成
まず過去の記録を照合モデル、座標、運搬便、分析を対応付け、一つの採掘区画の物料フローを再構成して、由来の欠落や誤分類の手掛かりを探します。
02 · シャドー検証
提案を現行運用と比較指示を直接変更せず、現行生産と並行して提案を出します。提案が異なる時点、理由、その後の結果を記録します。
03 · 管理された試験導入
証拠に応じて段階的に拡張担当者の確認を経て範囲を限定した試験を行い、品質、費用、接続の検証結果に基づき導入範囲を広げます。
機能構想、データの出典、導入について
本ページは露天掘り鉱山向けの品位管理構想と目標の仕組みを説明し、納入済み機能の一覧ではありません。確率モデル、センシング手法、データ粒度、システム適合、権限、書き戻し機能は個別評価と検証に従います。AI 画像、レイヤー、操作デモは説明用で、顧客現場の記録ではありません。
手法はユーザー提供の Grade Control Copilot 戦略研究および鉱石フロー作業グラフ研究に基づきます。原理の参考資料: Maptek の品位管理、CSIRO の鉱物センシングおよび Palantir のオブジェクト・アクションモデリング。引用は提携、全面的な接続互換性、Arbor による納入実績を意味しません。