 Arbor

01
視野受限
平面影片視角有限,後方難以快速理解現場方位。
產業痛點
人在不同位置,資訊仍需同步
Arbor AI
設備、即時畫面、歷史回放與使用者權限,貫通一次航空作業。
機載採集與遠端協作
連接機載全景、多光酬載、邊緣節點與觀看端;飛行始終由機組和授權人員負責。
應用場景
從適合的作業場景開始
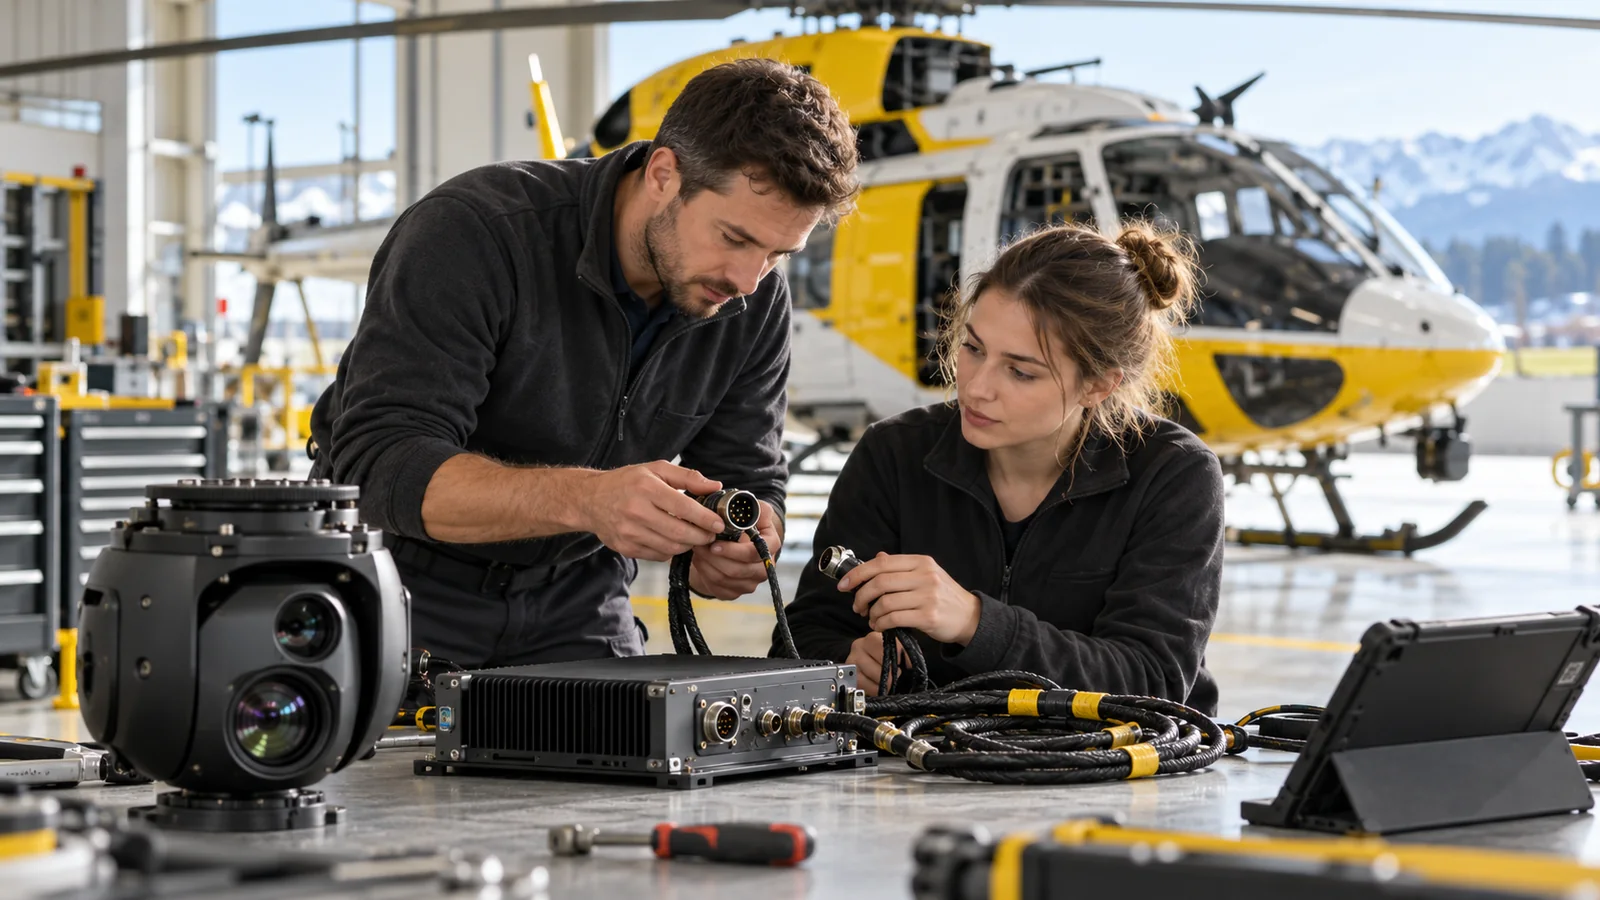
FDE,陪伴專案落地
以真實任務驗證採集、傳輸、觀看、回放與權限。
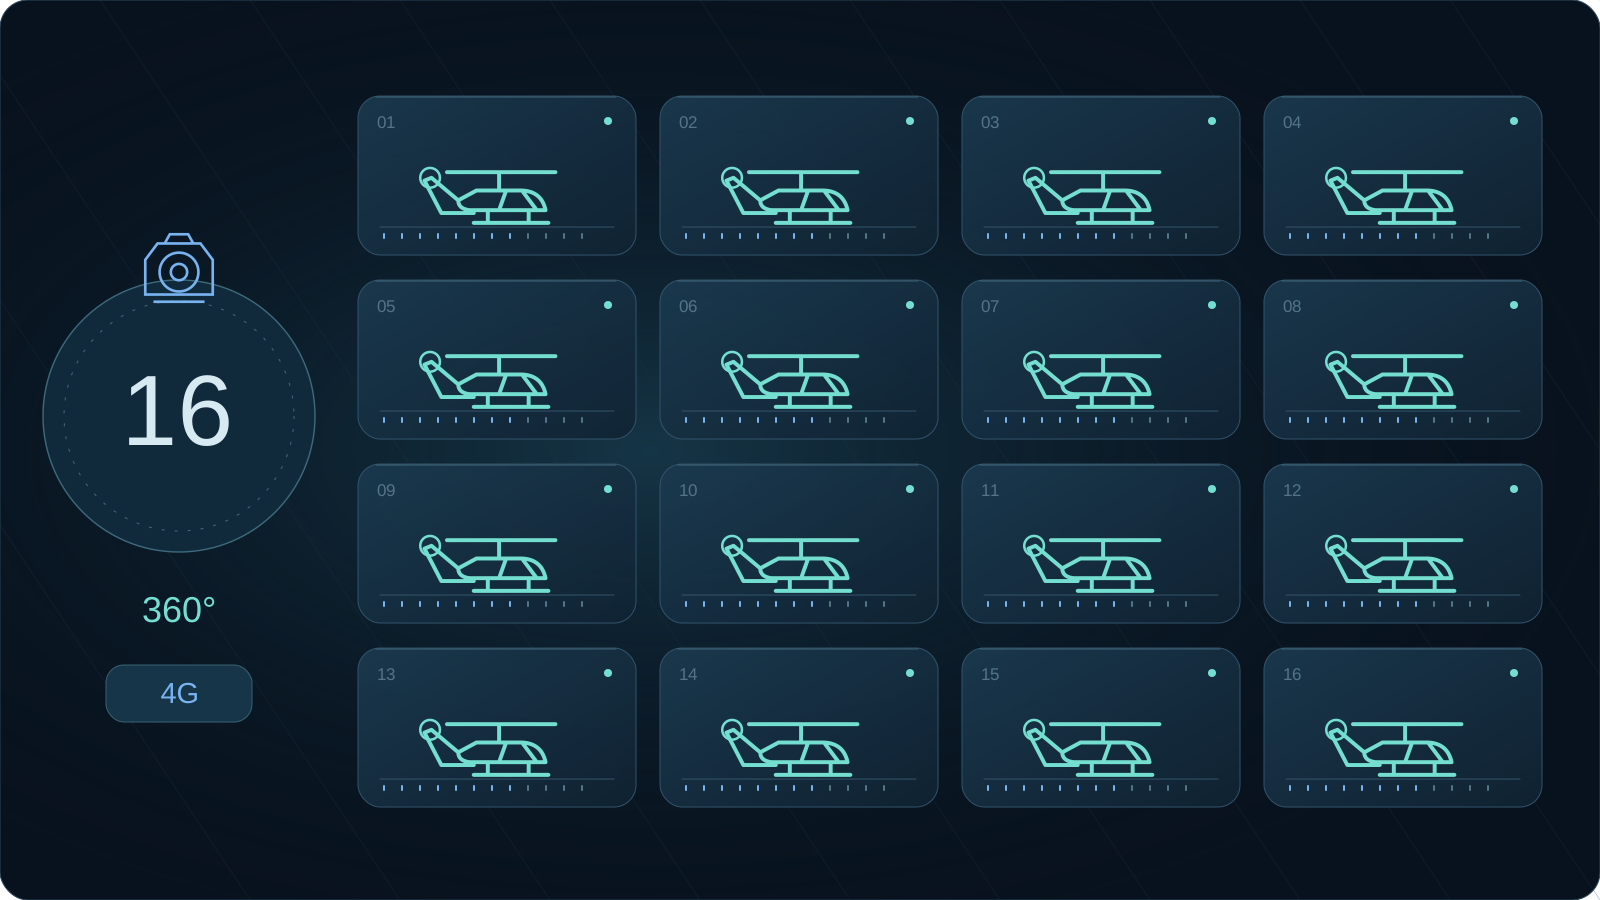
西班牙專案
2025 年方案所載:為西班牙某直升機業者的 16 架直升機提供全景即時音視訊,服務林區巡檢與緊急救援。
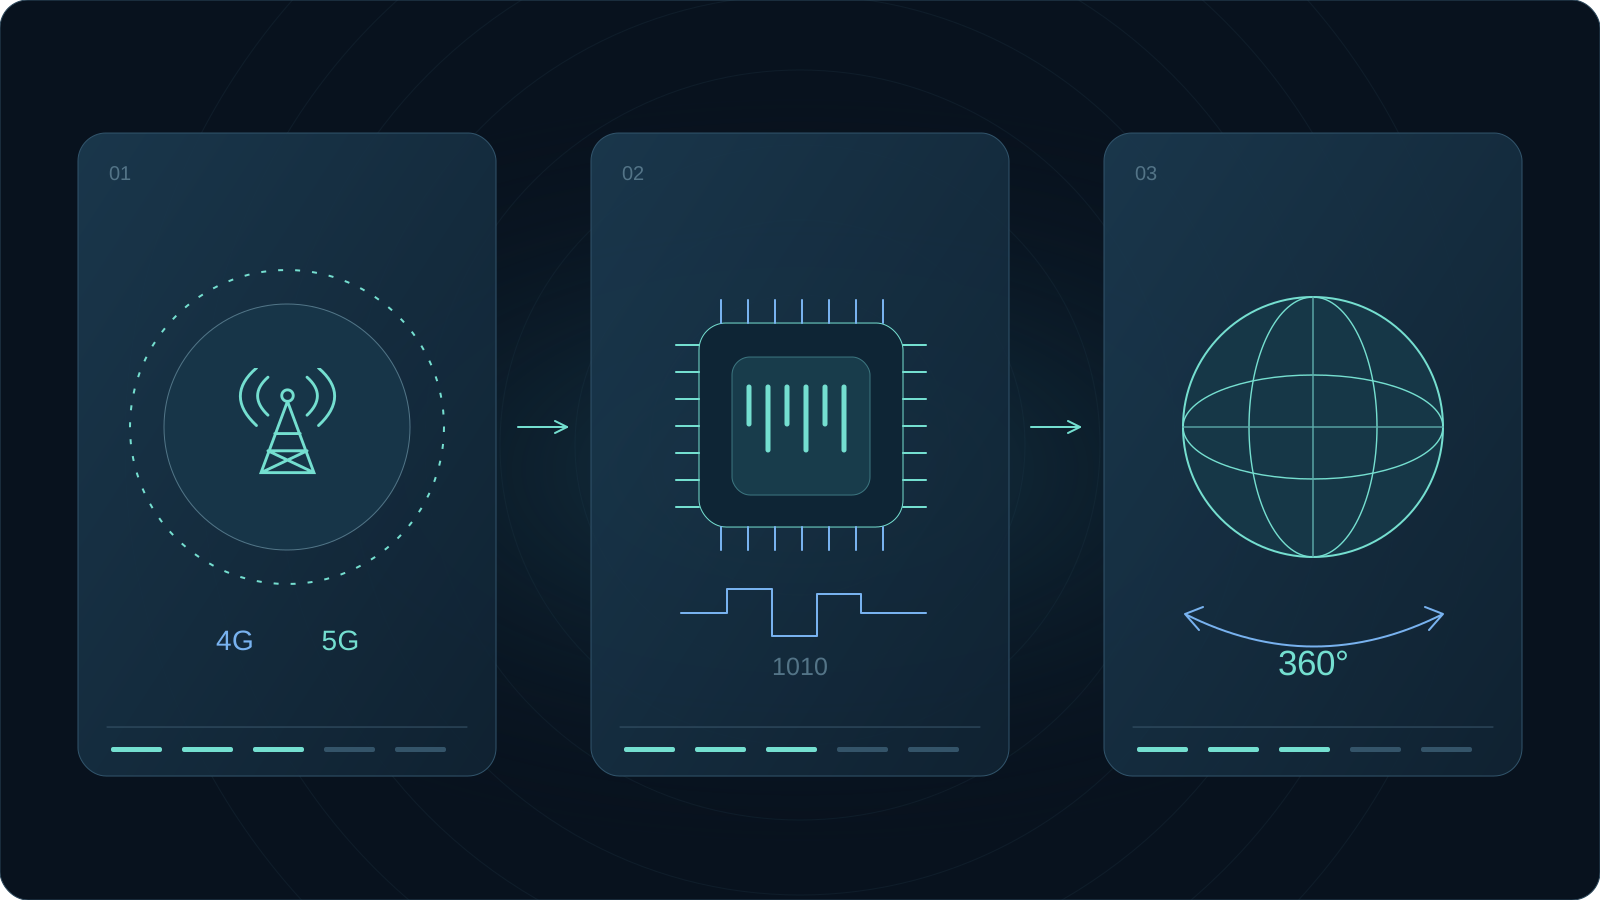
技術支援
參數依據原方案,分別適用;須依機型、網路與現場條件驗證,不構成通用服務等級承諾。
一次採集,多方共享
360°地面團隊結合即時畫面與位置,理解空中所見依據 2025 年方案,需專案驗證。
價值評估
從即時溝通到事後檢討,串起任務過程。讓遠端團隊看得更清楚,讓後續討論有據可查。
產業痛點
僅靠語音轉述,地面團隊難以完整理解現場;畫面與任務紀錄分散,也讓事後查找與檢討更費力
平面影片視角有限,後方難以快速理解現場方位。
頻寬、延遲與丟包變化,影響持續監看和協作。
影片、位置與熱影像分離,檢索和對照費時。
多專業反覆採集,增加飛行與人員投入。
機型、酬載、安裝、鏈路與功能範圍依專案驗證;系統輔助觀看和協作,不承擔自動飛行或安全關鍵決策。
Arbor AI
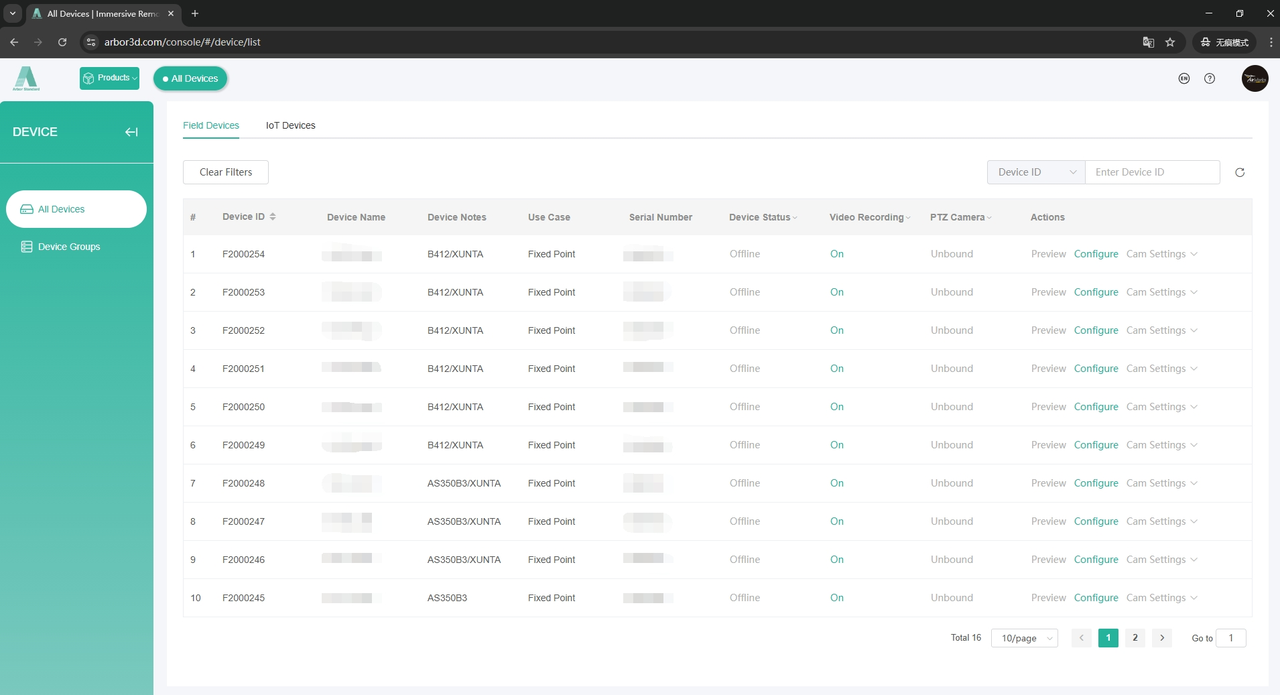
設備新增、修改、刪除與查詢、即時狀態監測及遠端設定。
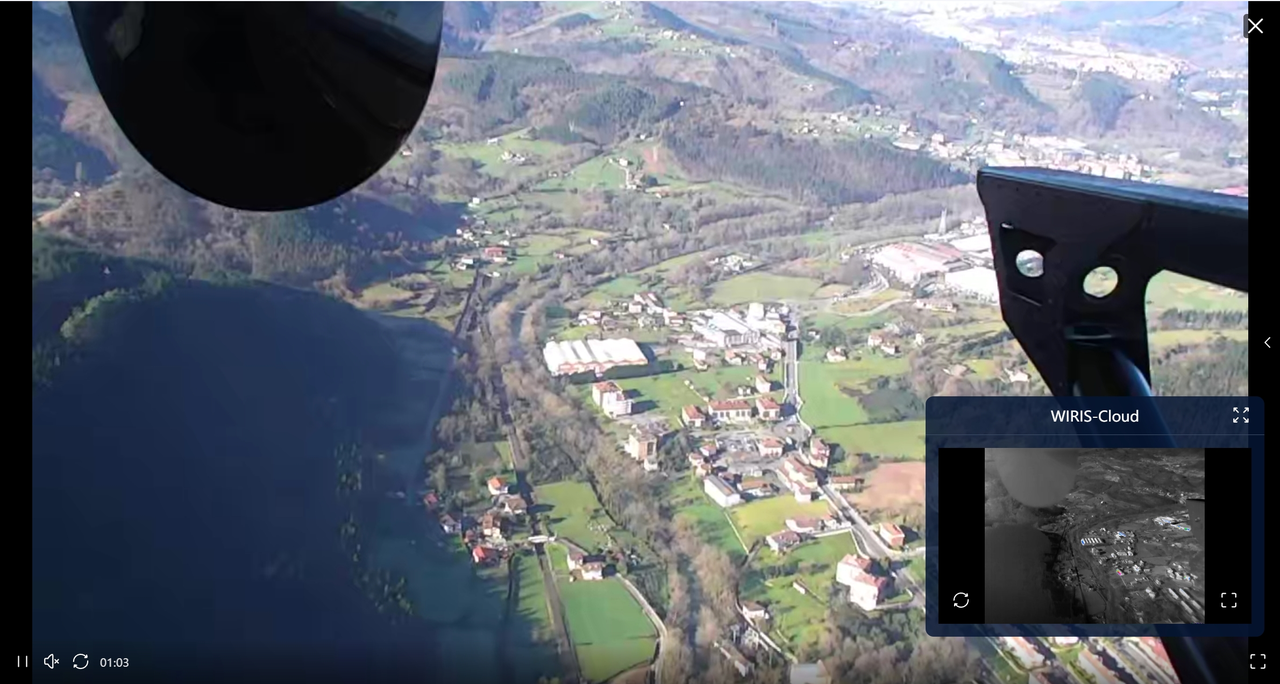
即時全景與平面影片、多視角觀看及雲台控制。
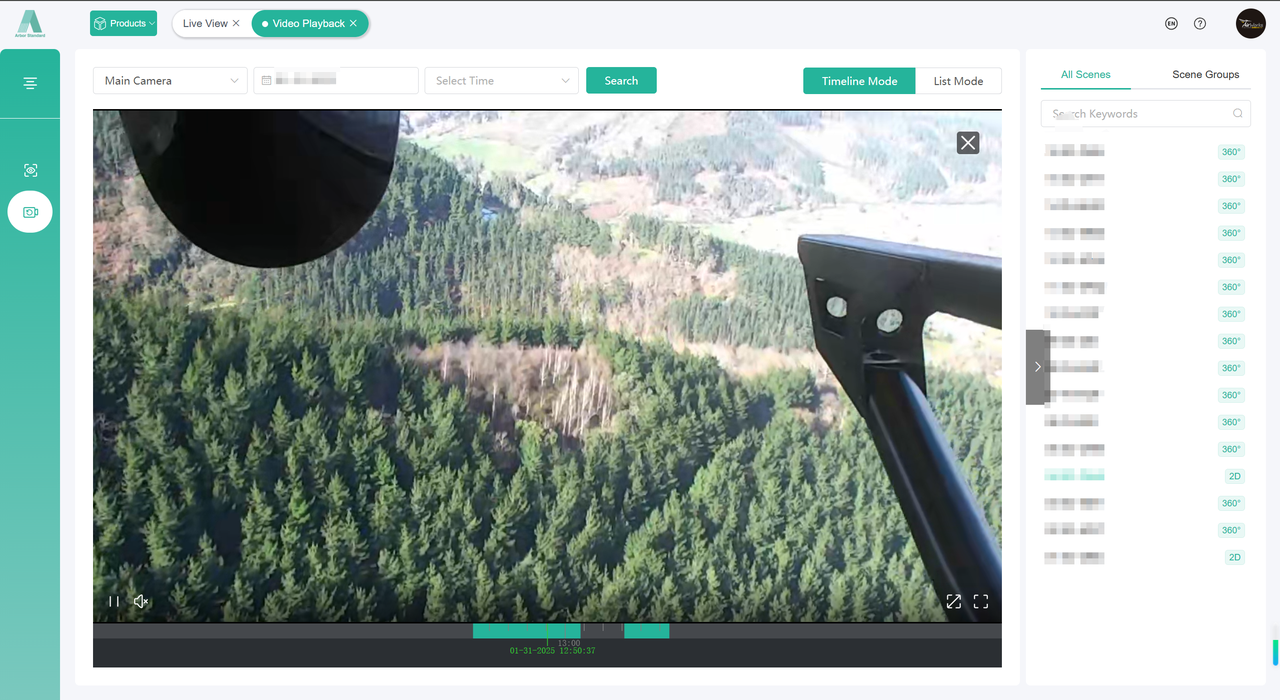
以時間軸或列表檢索,支援分享與錄影下載。
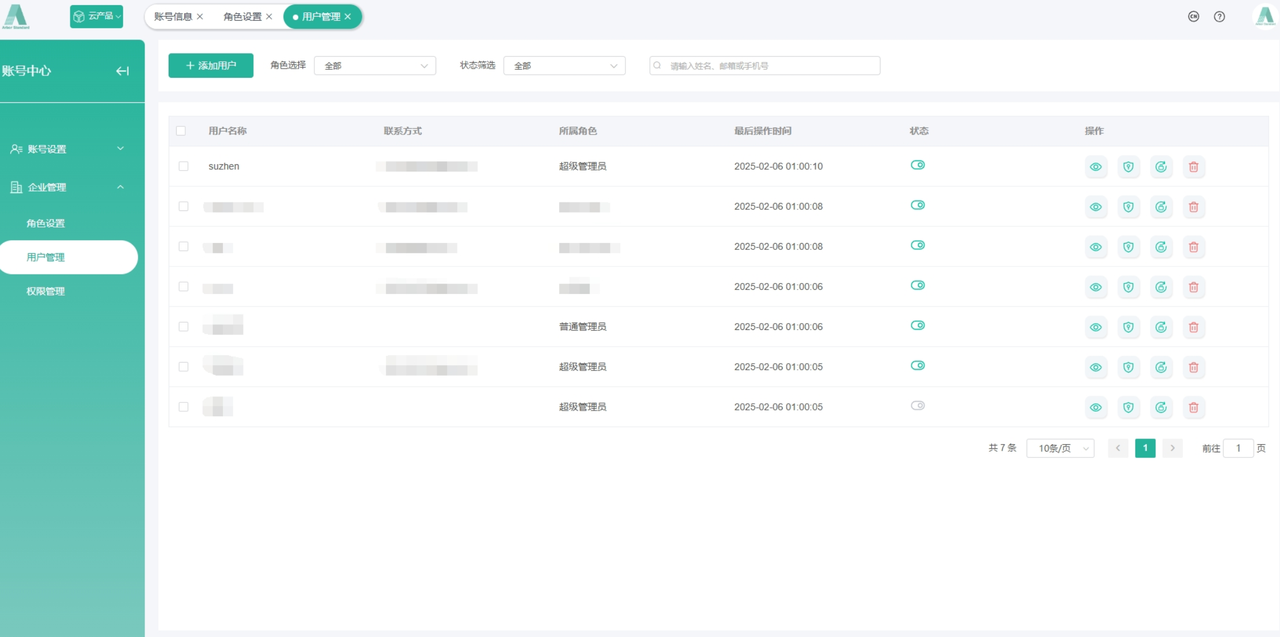
依角色分配設備、回放等資源的存取權限。
設備、即時畫面、歷史回放與使用者權限,貫通一次航空作業。
原方案真實系統介面;實際功能、機型及串接範圍依專案確認。
一場任務,從現場到檢討
機型、酬載、安裝、鏈路與功能範圍依專案驗證;系統輔助觀看和協作,不承擔自動飛行或安全關鍵決策。
01
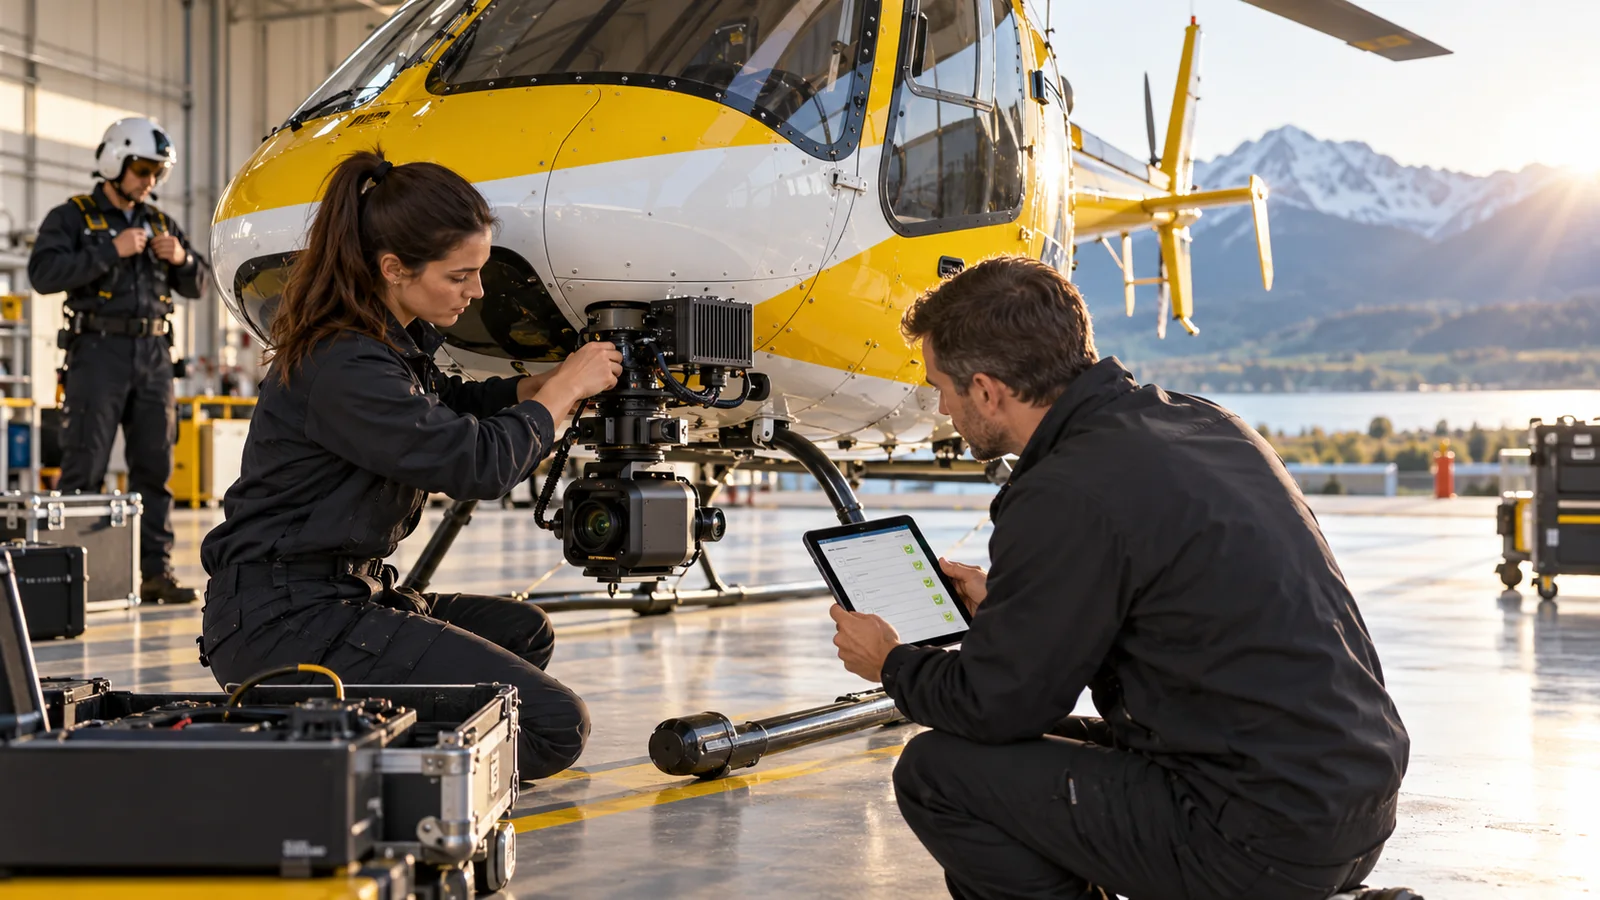
確認作業目標、觀看角色與可用連線
02
地面團隊查看畫面與位置,圍繞同一現場溝通
03
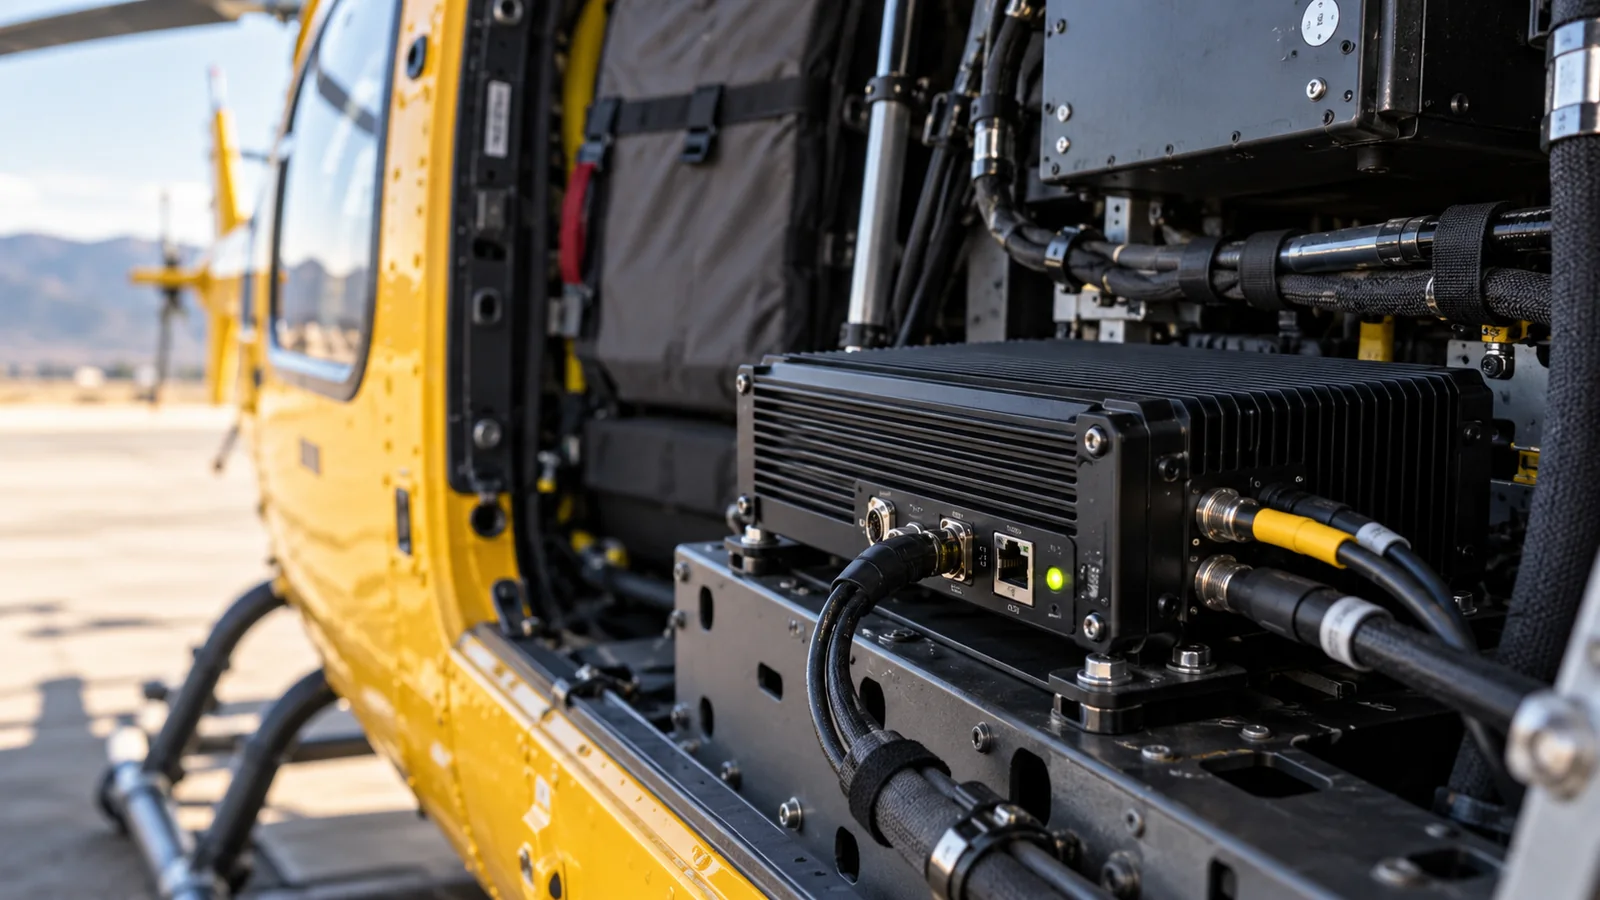
將影像、時間、位置與任務關聯起來
04
回放關鍵片段,複核線索,整理後續改進
機載採集與遠端協作
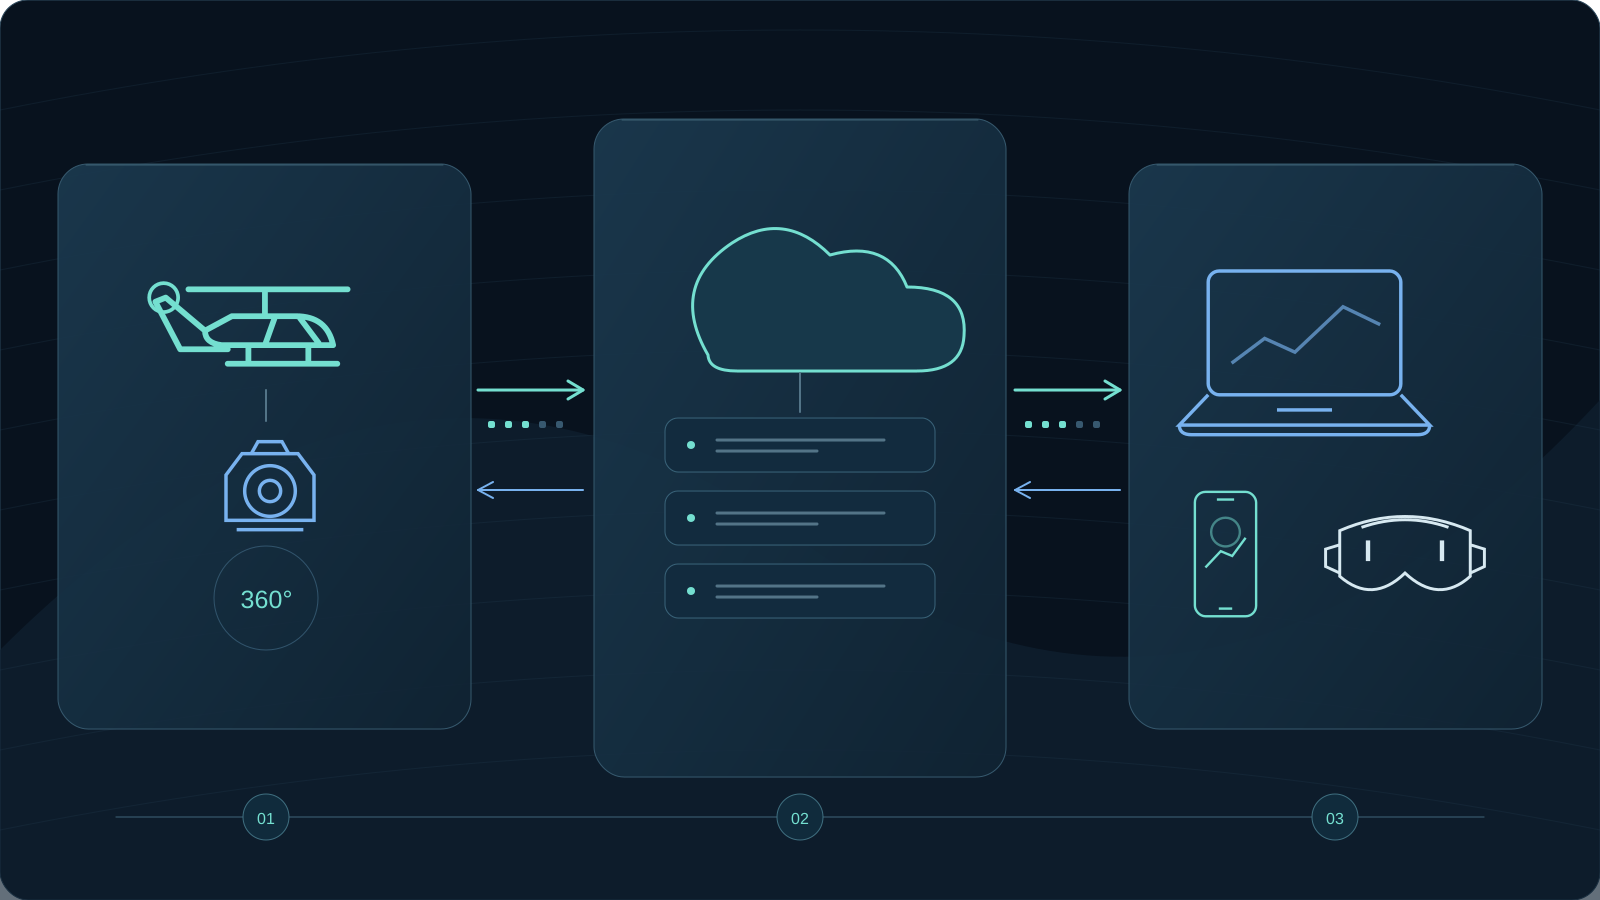
連接機載全景、多光酬載、邊緣節點與觀看端;飛行始終由機組和授權人員負責。
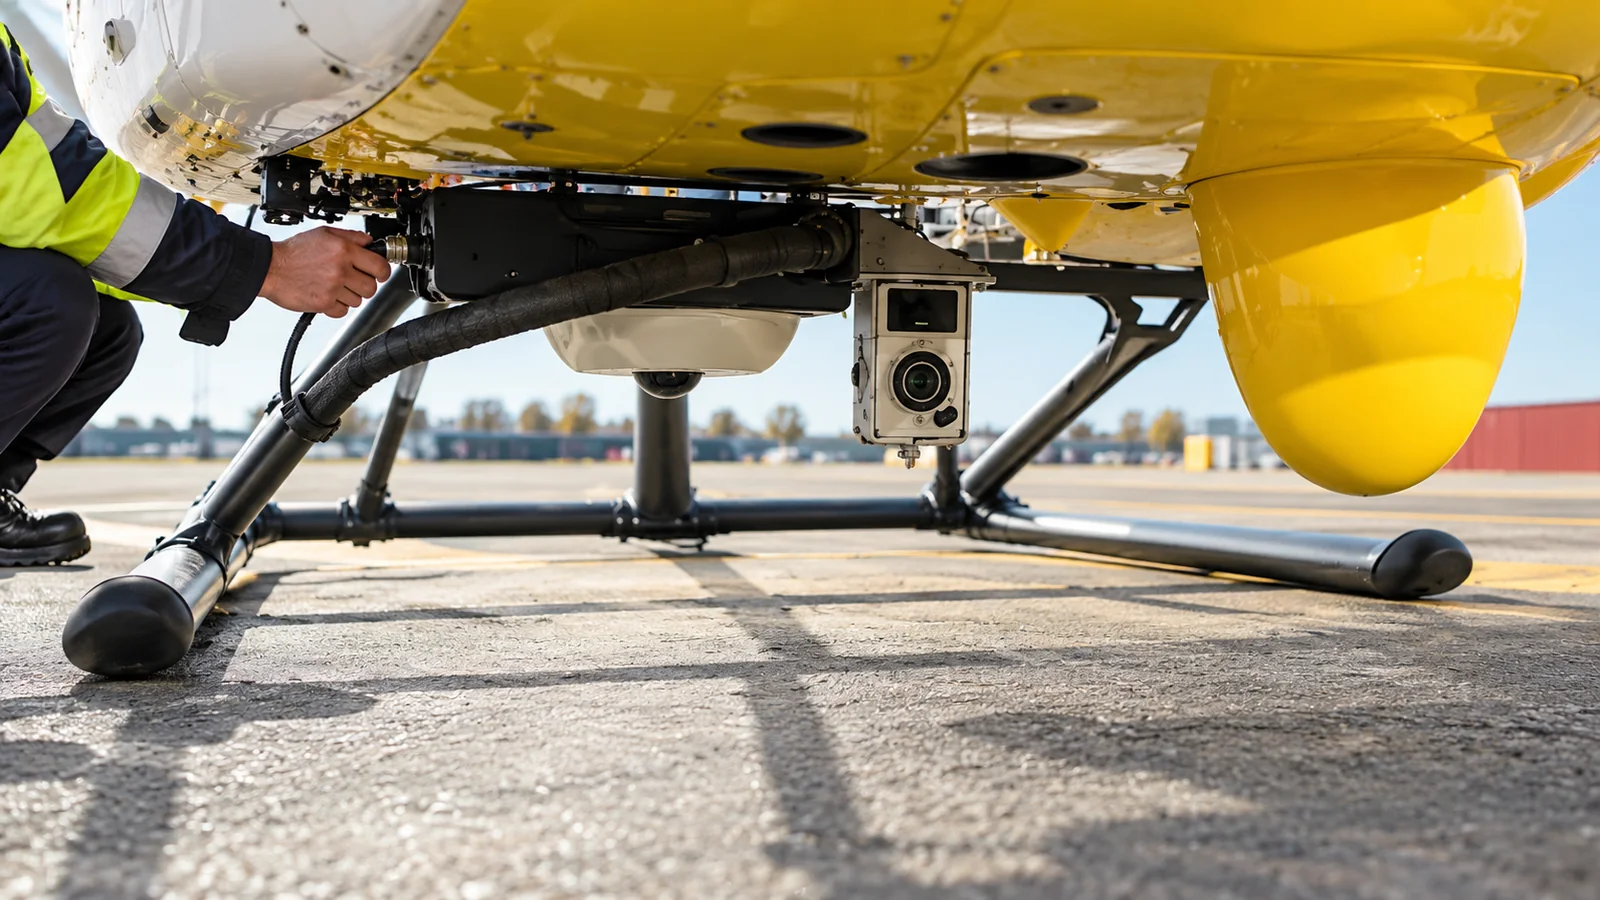
授權人員核對空域、天氣與設備,組織全景採集。
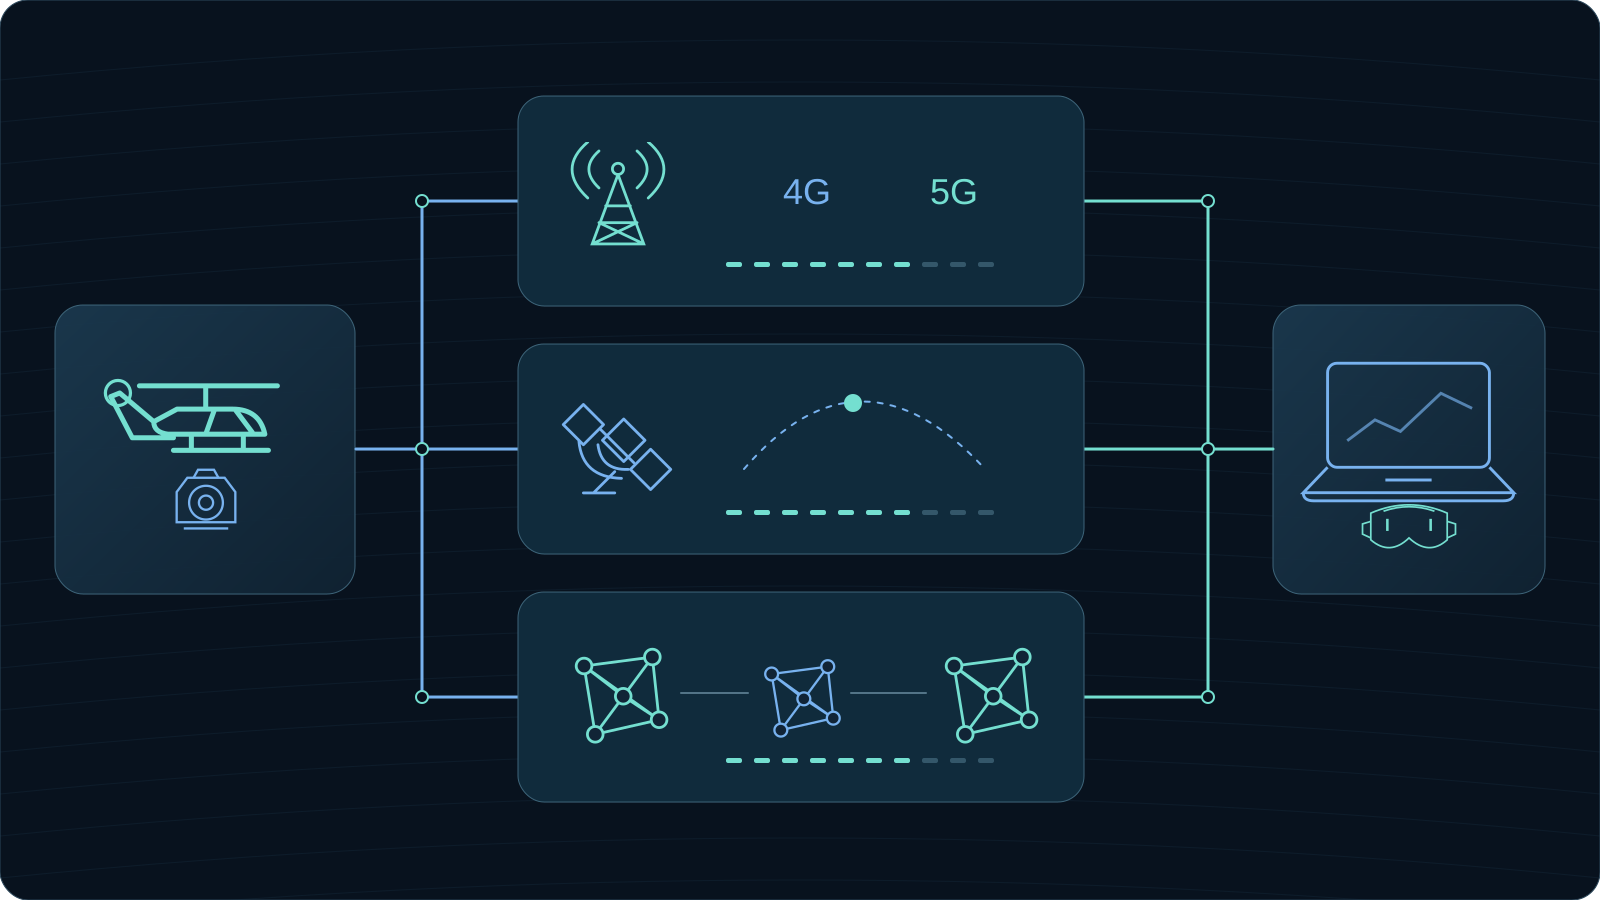
依現場條件適配 4G/5G、衛星或自組網,驗證切換與傳輸策略。
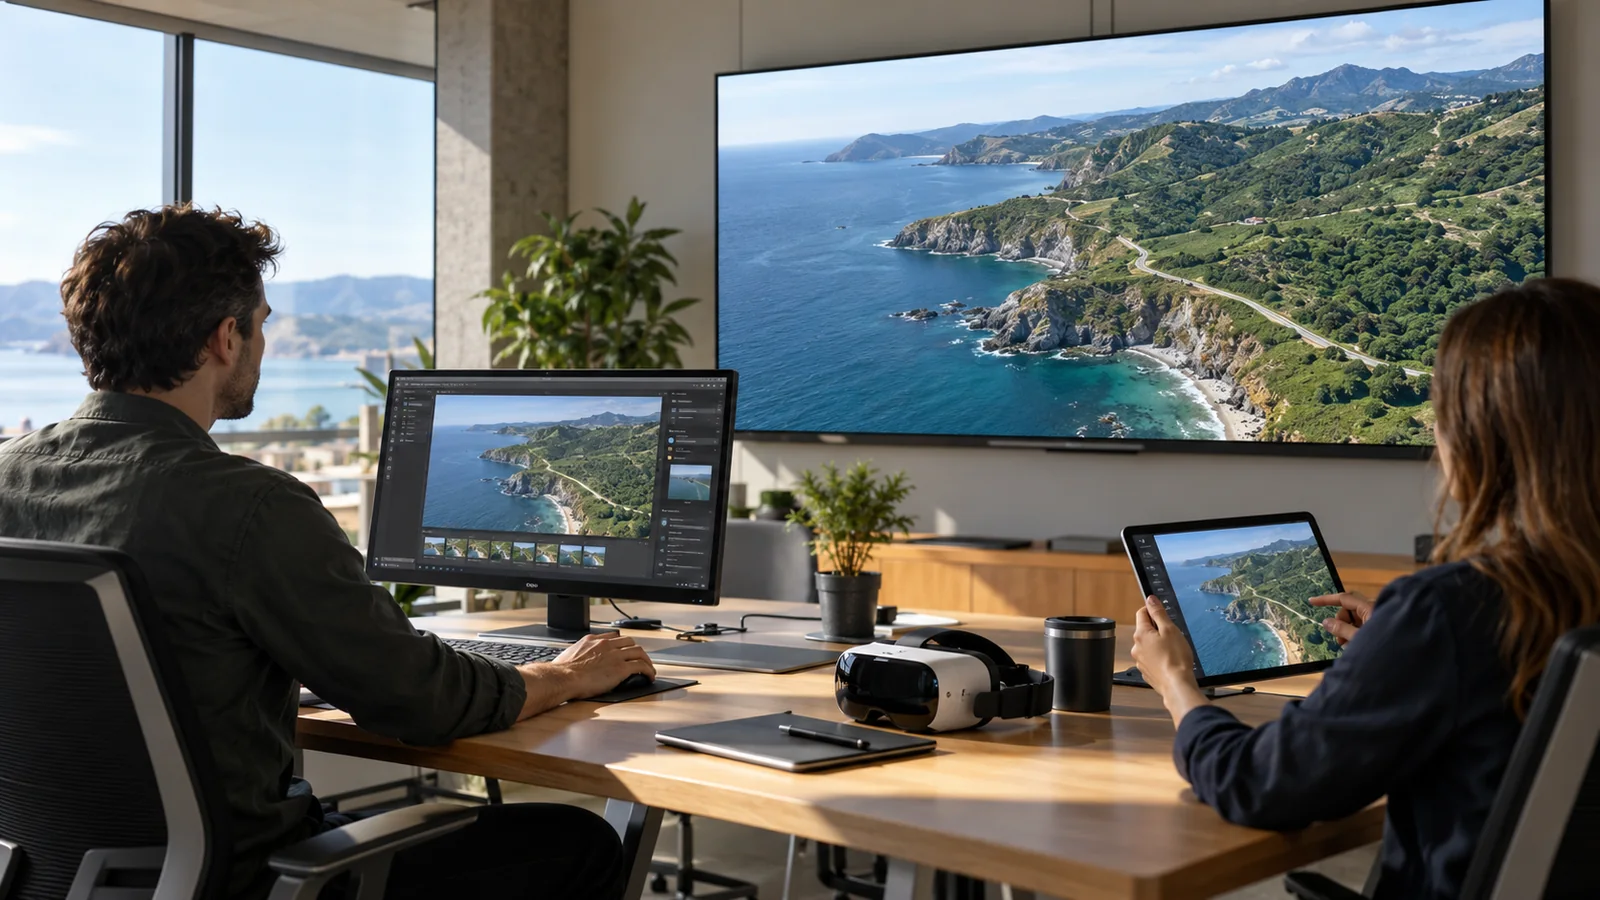
電腦、行動裝置、大螢幕與選配 XR 終端共同觀看,明確分配控制權限。
機型、酬載、安裝、鏈路與功能範圍依專案驗證;系統輔助觀看和協作,不承擔自動飛行或安全關鍵決策。
應用場景
01 · 山林巡檢 以全景及可見光、紅外線畫面輔助查看林區和火情線索。
02 · 搜尋與救援支援 共享空中畫面與現場線索,供後方人員研判和指導。
03 · 設施巡檢 從空中查看電力線、管線等設施,保留可回溯影像。
04 · 媒體製作與報導 為活動、紀錄片及事件報導提供空中視角。
05 · 遠端觀光 以即時全景擴展觀看方式,營運條件依場景驗證。
從適合的作業場景開始
FDE,陪伴專案落地
確認作業目標、觀看角色與可用連線
配置採集、傳輸、觀看及內容系統。
以真實任務驗證採集、傳輸、觀看、回放與權限。
依角色培訓機組、監看與維運人員,明確異常處置。
回放關鍵片段,複核線索,整理後續改進
連接機載全景、多光酬載、邊緣節點與觀看端;飛行始終由機組和授權人員負責。
西班牙專案
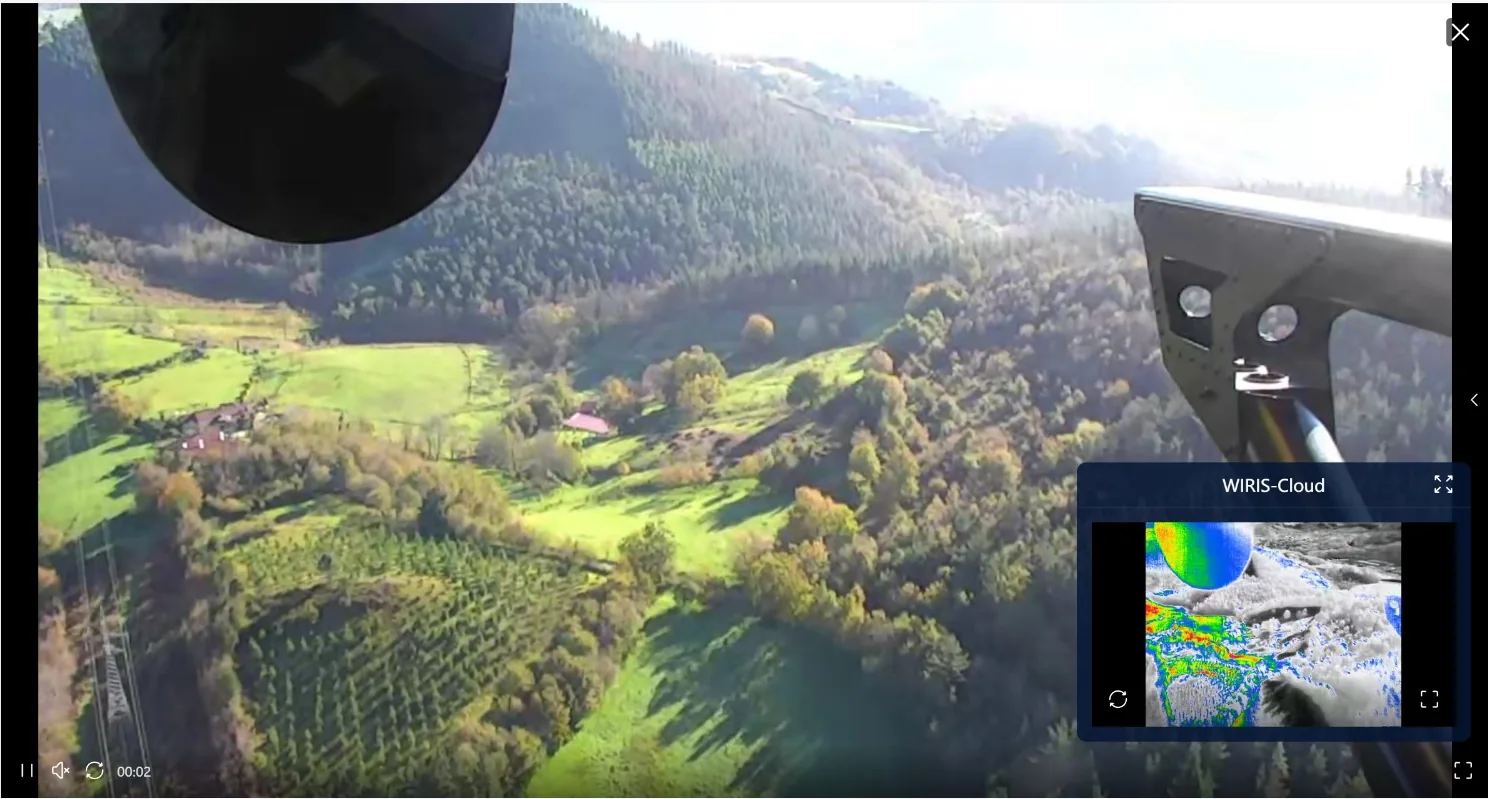
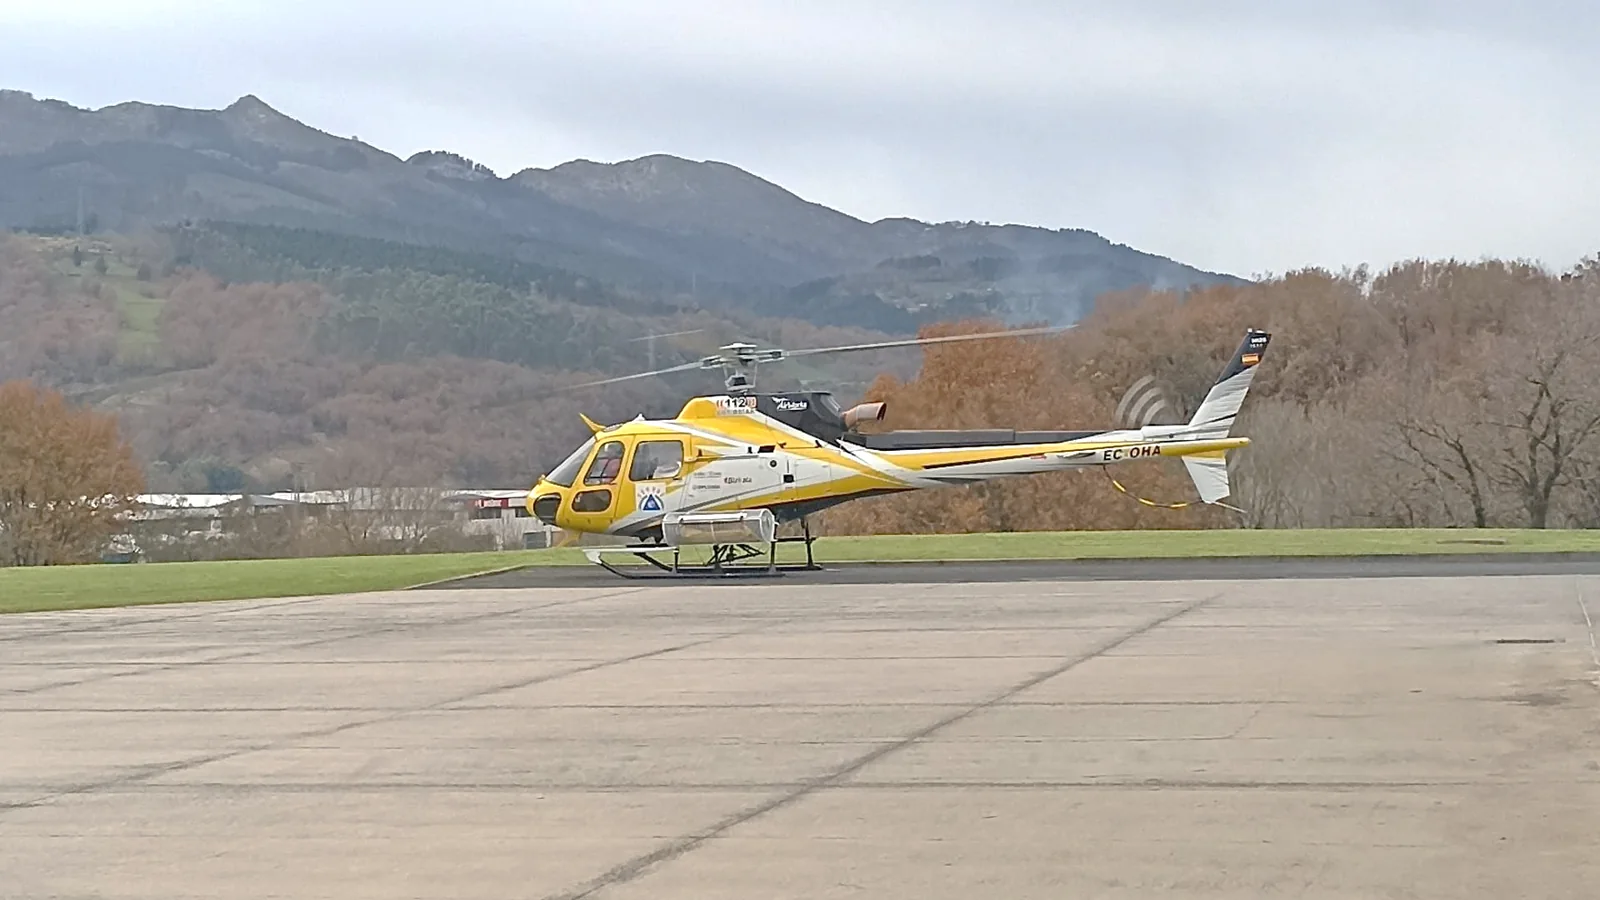
2025 年方案所載:為西班牙某直升機業者的 16 架直升機提供全景即時音視訊,服務林區巡檢與緊急救援。
機載採集
多端協作
過程留存
案例依據 2025 年 2 月方案;16 架為所載服務範圍,不推定目前服役規模。原方案未提供回應速度改善比例。
配置,依任務確認
原方案設備
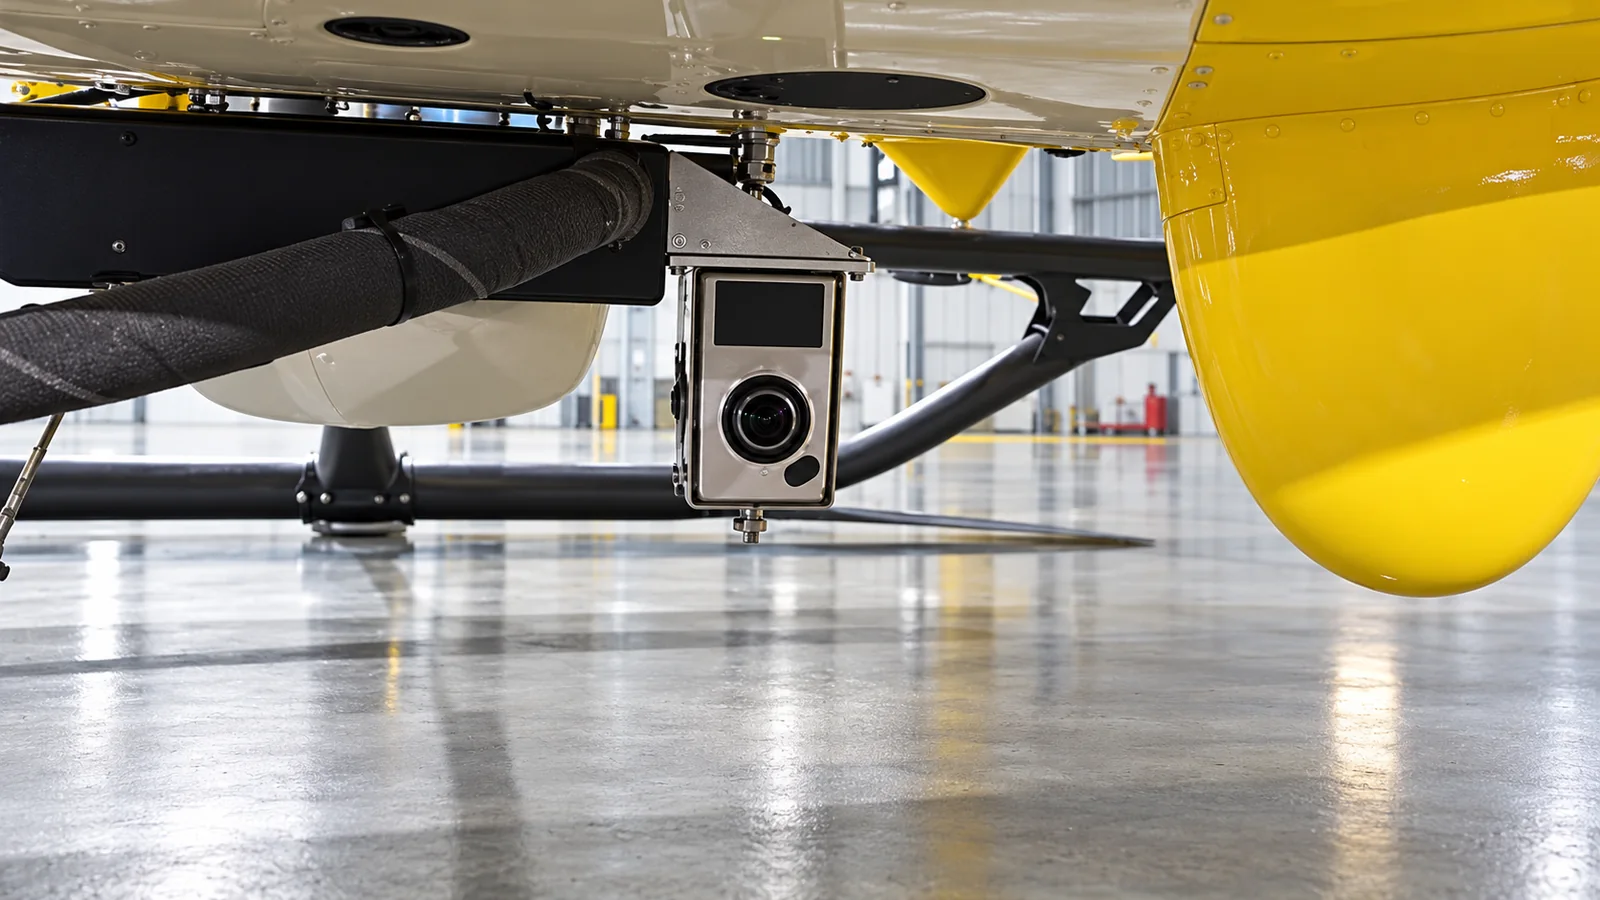
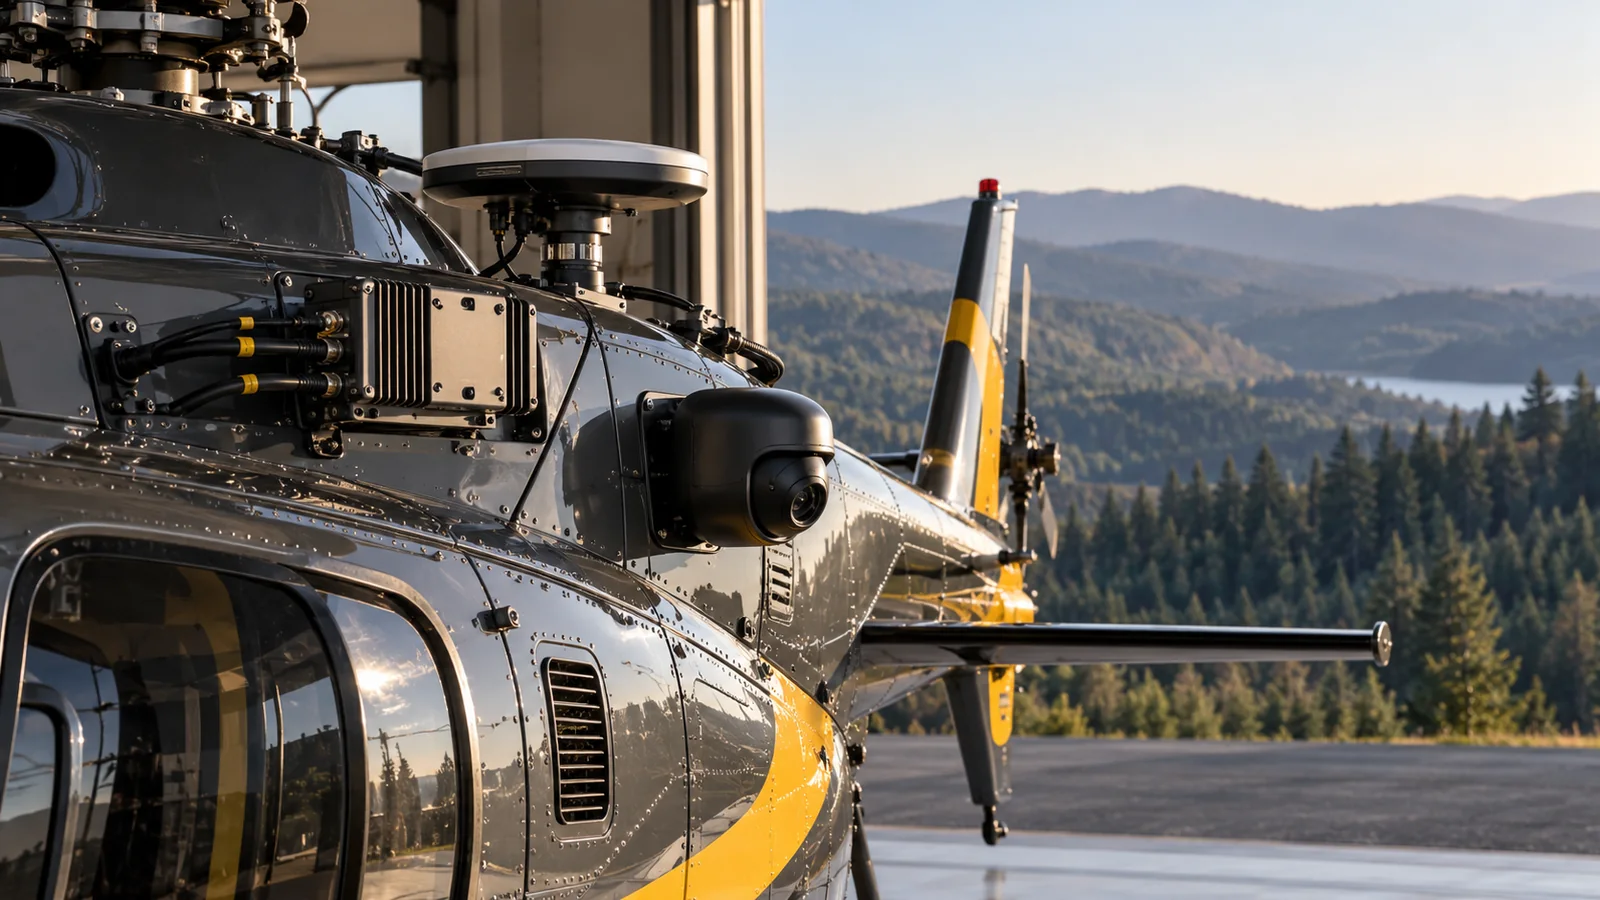
依機型與安裝條件組合全景相機、多光酬載及邊緣採集編碼節點。
連接雲端視訊服務與電腦、行動裝置、大螢幕及選配 XR 觀看端,依專案驗證鏈路和權限。
配圖為原方案設備材料,用於說明配置與適配,不作為 16 機客戶的新增交付證據。
技術支援
全景採集、網路適應與雲台聯動,讓遠端團隊既看整體,也能查看細節。
機載採集↔混合組網↔多端協作
混合組網
依現場條件適配 4G/5G、衛星或自組網,驗證切換與傳輸策略。
150kbps 基於 480P、x265;原方案標示最高抗 30% 丟包,須依鏈路驗證,不與 8K 畫質同時承諾。
參數依據原方案,分別適用;須依機型、網路與現場條件驗證,不構成通用服務等級承諾。
機載採集→多端協作→地面團隊
機載採集
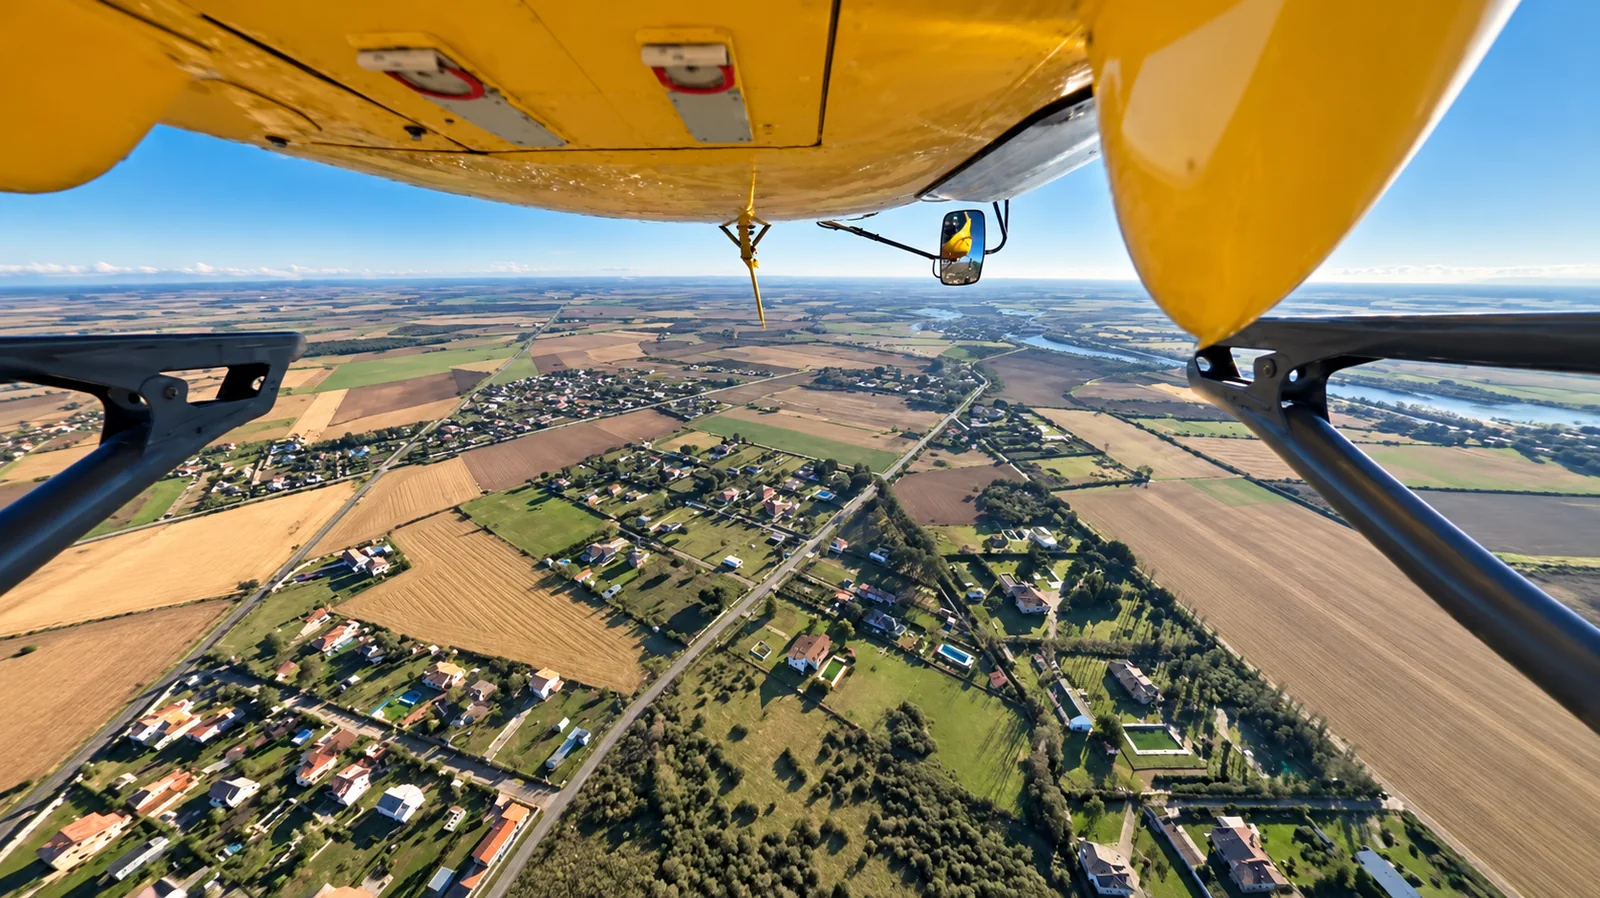
原方案支援 4K/8K 全景與多終端觀看;解析度、延遲和並行能力需分別驗證。 原方案描述現場回傳延遲小於 1 秒;這是方案參考,實際機型、鏈路與觀看端須聯合驗證,不是所有條件下的延遲保證。
全景視角↔全景雲台聯動↔任務檢討
全景雲台聯動
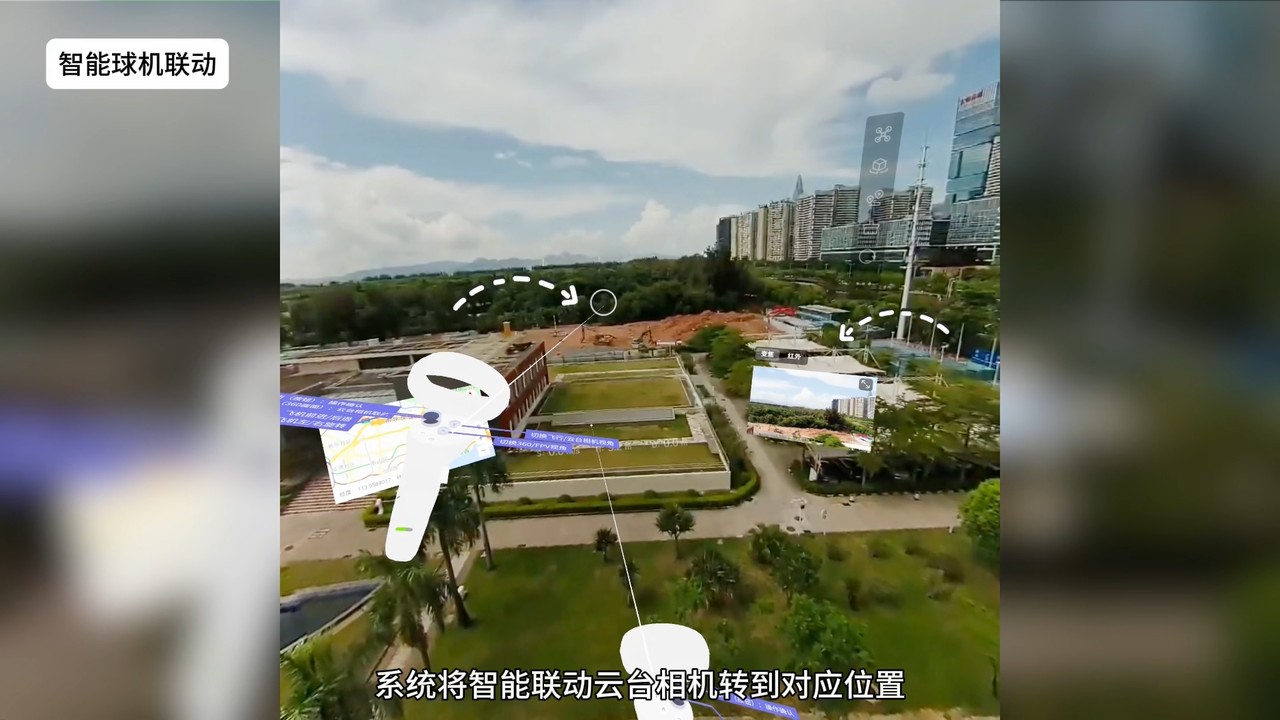
在全景畫面選擇目標區域,聯動雲台查看細節;具體控制方式依適配結果確認。
參數依據原方案,分別適用;須依機型、網路與現場條件驗證,不構成通用服務等級承諾。
價值評估
一次採集,多方共享
360°地面團隊結合即時畫面與位置,理解空中所見依據 2025 年方案,需專案驗證。
成效驗證
以任務紀錄和使用回饋進行驗證。讓一次作業,留下可複用的依據
機型、酬載、安裝、鏈路與功能範圍依專案驗證;系統輔助觀看和協作,不承擔自動飛行或安全關鍵決策。
指揮團隊
視野受限
地面團隊查看畫面與位置,圍繞同一現場溝通
機組人員
重複飛行
一次採集涵蓋多角度,為不同部門複核提供依據。
營運單位
資料分散
回放關鍵片段,複核線索,整理後續改進
案例未提供統一改善比例,成效依實際任務驗證。
機載採集
按需授權人員核對空域、天氣與設備,組織全景採集。
多端協作
依專案電腦、行動裝置、大螢幕與選配 XR 終端共同觀看,明確分配控制權限。
客製
AI 目標偵測、追蹤與 AR 增強須依需求評估,可能涉及客製費用;結果由人員複核,不替代飛行安全決策。
機型、酬載、安裝、鏈路與功能範圍依專案驗證;系統輔助觀看和協作,不承擔自動飛行或安全關鍵決策。
本頁依據公司 2025 年 2 月方案整理。案例及系統截圖為原始材料;其他場景圖可能含 AI 示意。效能條件分別適用,AI/AR 擴充須評估,不替代飛行安全決策。