 Arbor
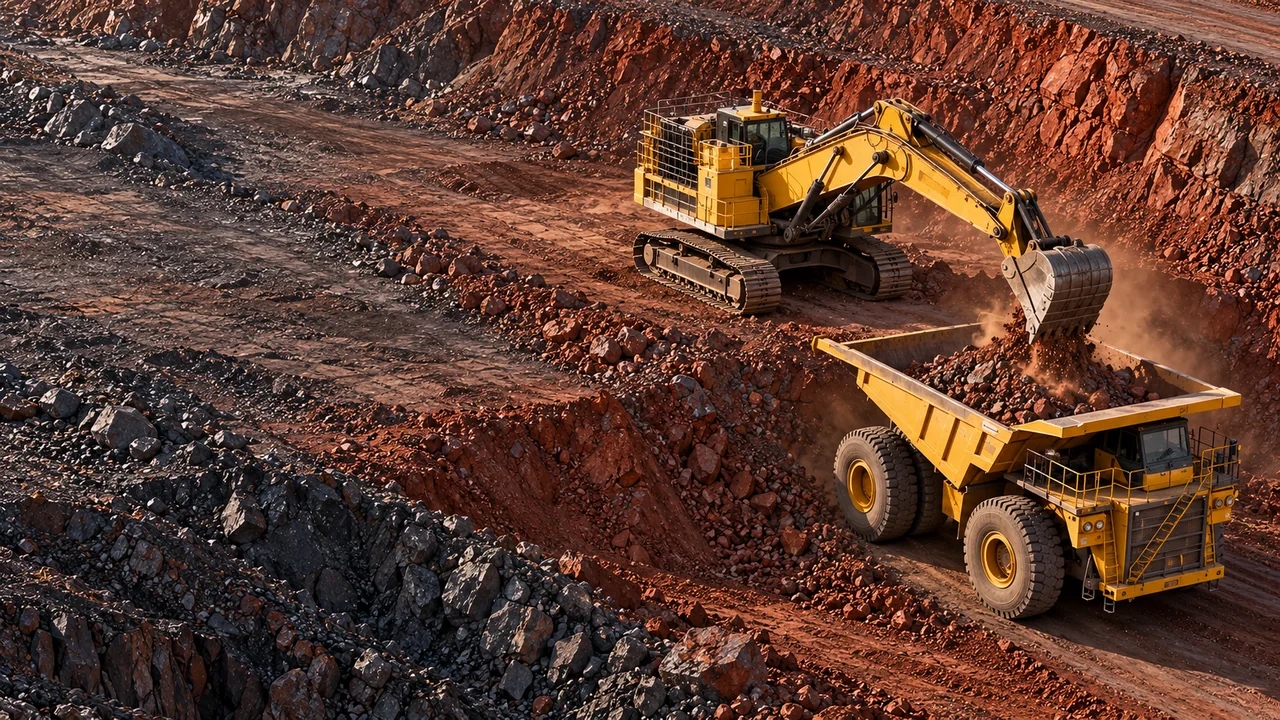

先看重點
品位模型進入現場
每一步,都有依據
01 / 03
礦石流作業圖譜 · OreFlow Graph
從一塊礦
追到最終化驗
模型說它是什麼,現場記錄它去了哪裡。把物件、事件與結果連起來,建議才能有據可查。
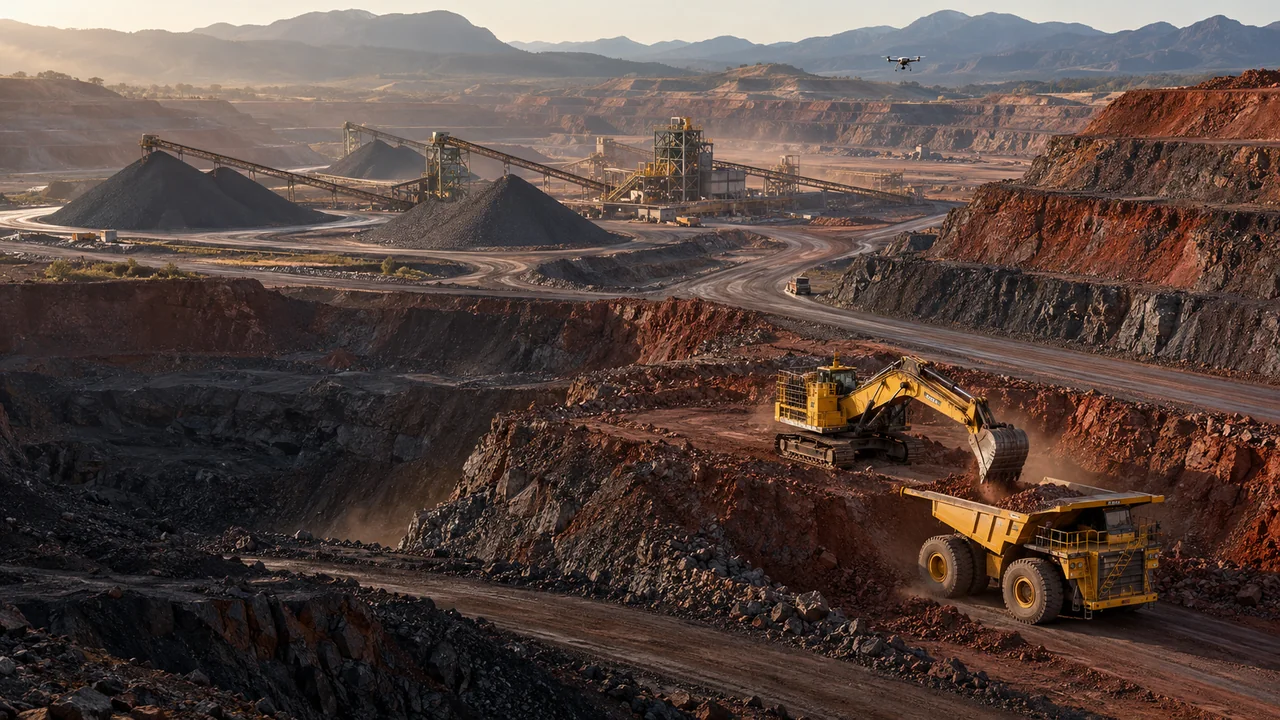
一車物料,一條完整責任鏈空間位置與連線關係為機制示意
一份模型,保留版本與可信度
塊體的品位、雜質與不確定性構成判斷起點。爆破、裝載、運輸、入廠和化驗依次留下物料身份,最終結果可以沿鏈路返回來源。
無人機 · 高頻更新幾何狀態
現場變了
採掘依據跟著更新
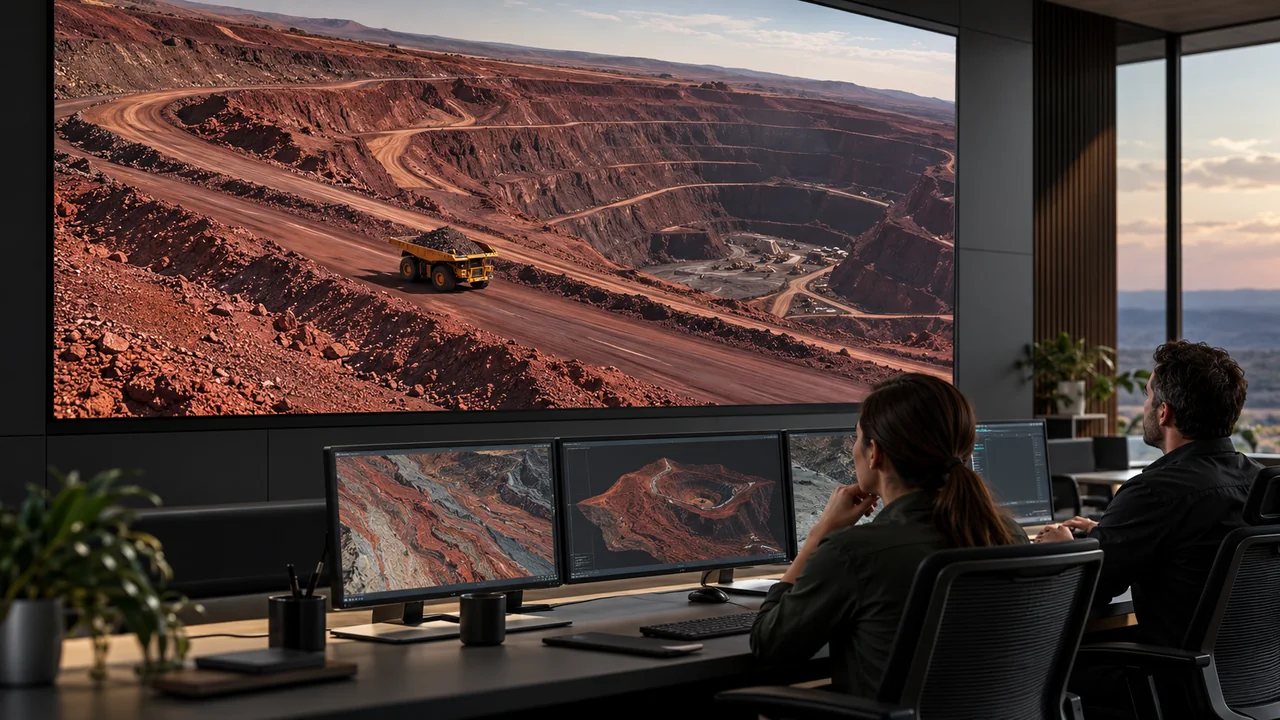
看清爆堆的形態、採面的推進與體積變化,讓地質模型重新對上實際空間。
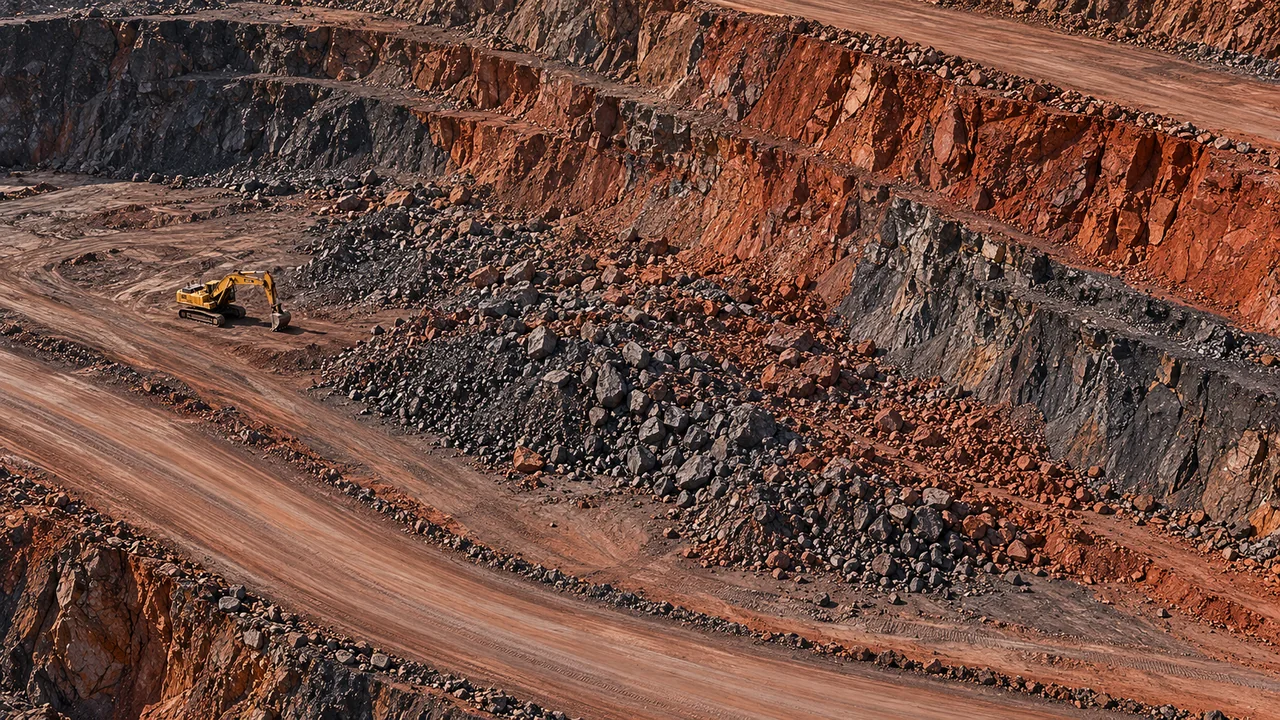
先讓模型,看見現在的現場圖層為機制演示,不是實際測繪成果
無人機更新空間
地質與化驗判斷品位
把最新地表、模型版本與爆破位移證據放在同一座標中,複核採掘邊界。普通航拍不直接測出地下 Fe;幾何變化也要經過配準精度與誤差檢查。
挖掘機與礦用卡車 · 來源推估
這一車的品位
從每一次裝載算起
可互動機制演示 · 非生產資料同一輛車
同一輛車
可能來自不同塊體
將鏟斗位置與塊體關聯,再依質量比例計算混合品位。試著調整來自 A 區的裝載比例。
A 區 · Fe 62%B 區 · Fe 54%
% Fe單車預測均值。來源匹配誤差、地質不確定性與測量尺度仍需計入。
單車品位 = Σ 來源質量佔比 × 來源品位
有精確鏟斗位置,追溯每一斗
證據不足,保留未知
裝載時間、鏟斗軌跡、採掘邊界與秤重共同決定來源可信度。缺少每斗資料時,依可核實的採掘工作面或批次建立紀錄,不強行推算精確來源。
不確定性決策
同樣的平均品位
不一樣的把握
一個均值還不夠。模型越不確定,越需要看清達到目標品位的機率。
機率模型演示 · Fe 均值 58.3%
達到 57% Fe 的機率
%來源更明確、證據更充分,預測分佈更集中。仍需與實際化驗持續校準。
品位、來源、尺度
共同影響可信度
共同影響可信度
閾值與機率用於說明方法。真實約束還包含雜質、回收與工藝要求。
展開檢視模型如何表達不確定性
單車均值 μ = Σ wᵦμᵦ;變異數 Var(g) = wᵀΣw + 來源匹配誤差 + 尺度誤差。圖中採用常態分布,均值為 58.3%,標準差分別為 0.65 與 1.8 個百分點。適用分布、相關性及參數須以礦山實際資料驗證。
選擇性測量 · EVSI
把檢測,用在
最值得測的物料上
判斷會因一次檢測而改變嗎?改變帶來的價值,能否覆蓋檢測、等待與繞行成本?
不是每一車,都要繞去檢測根據決策價值與現場條件選擇測量
模擬單車決策 · 人民幣口徑
先加測,再更新去向建議
單車證據選擇性加測重新判斷
若新增檢測預期改善決策價值人民幣 900 元,檢測、等待與繞行共需人民幣 350 元,淨資訊價值為人民幣 550 元。此例中,加測可能值得。
EVSI = 檢測後的預期最優價值 − 當前最優價值 − 新增成本。示例不代表實際檢測收益;感測方式需匹配礦物、粒級與取樣代表性。
專業求解 + 人員確認
品位、產能、運距
一起決定下一站
建議須符合生產限制,也須能在現場落實。AI 彙整證據,由專業模型求解,再由調度與地質人員確認。
簡化限制條件演示 · 非真實調度
建議目的地
破碎站
本例品位約束滿足,破碎站尚有接收能力。建議按批准計劃直接入廠,減少額外倒運。
目前礦用卡車破碎站
建議 → 地質 / 調度確認 → 執行
保留輸入版本、判斷依據、批准人與實際卸點。介面寫回與現場控制範圍單獨驗證。
品質限制
Fe 下限,SiO₂、Al₂O₃、P 等上限,以及滿足要求的機率
生產約束
破碎站處理能力、堆場容量、物料適配與當前計劃
經濟約束
噸礦價值、檢測費用、繞行和倒運成本一起比較
化驗對帳 · ROI Ledger
每一次最佳化
都回到經營賬
依實際化驗與生產紀錄,核對品位、噸位及去向。減少損失的礦石、額外分出的廢石與新增成本,採同一核算基準比較。
預測 → 執行 → 化驗 → 對帳 → 校準最終結果沿礦石流返回來源,支援下一輪改進
本組假設下的淨價值
¥100 乾噸 × 人民幣 200 元 + 200 乾噸 × 人民幣 80 元 − 人民幣 15,000 元
示例假設:減少礦石損失的單位淨價值為人民幣 200 元/乾噸,廢石分流節省為人民幣 80 元/乾噸。實際數值由礦山確認,同一效益不得重複計算。
這是口徑演示,不是專案收益預測。以匹配採區與班次建立基線,剔除價格、含水率、庫存及其他技改影響。
少貧化
核實廢石進入礦流的噸數,複查錯分發生在哪一步
少礦損
核實礦石進入廢石場的噸數,保留待檢與未決物料
穩品位
對照入廠化驗和預測分佈,檢驗偏差與波動是否收斂
展開檢視核算與證據邊界
須先約定貧化與礦石損失的分母、物料分類及未決庫存處理方式。質量平衡核對輸入乾噸、輸出乾噸與庫存變化;成效以歷史重建、配對比較及受控試點驗證。本頁未將研究示意圖的改善百分比列為 Arbor 實績。
從一個採區開始
先把一條閉環
做實
串接既有地質模型、FMS、無人機與化驗系統。從可核實的資料開始,讓建議接受實際生產驗證。
01 · 歷史重建
先把過去對上對齊模型、座標、車次與化驗,重建一個採區的物料流,找出來源缺口與錯分線索。
02 · Shadow 驗證
讓建議接受比較建議與現行生產並行,不直接改變指令;記錄何時建議不同、為什麼,以及後續結果。
03 · 受控試點
依證據逐步擴展經人員確認後進行限定範圍試點,再依品質、成本與介面驗證結果擴展部署。
方案能力、資料來源與實施說明
本頁呈現面向露天礦的品位管理方案及目標工作機制,並非已交付功能清單。機率模型、感測方式、資料粒度、系統適配、權限及寫回能力,均以專案評估與驗證為準。AI 場景圖、圖層及互動僅供說明,並非客戶現場紀錄。
方法依據為使用者提供的 Grade Control Copilot 戰略研究與礦石流作業圖譜研究。原理參考包括 Maptek 品位控制、CSIRO 礦物檢測與 Palantir 物件與動作建模。引用不代表合作關係、全面介面相容或 Arbor 已有交付。