 Arbor
01
高危區域難抵近
邊坡、尾礦設施和複雜地形,讓人工到場成本更高。
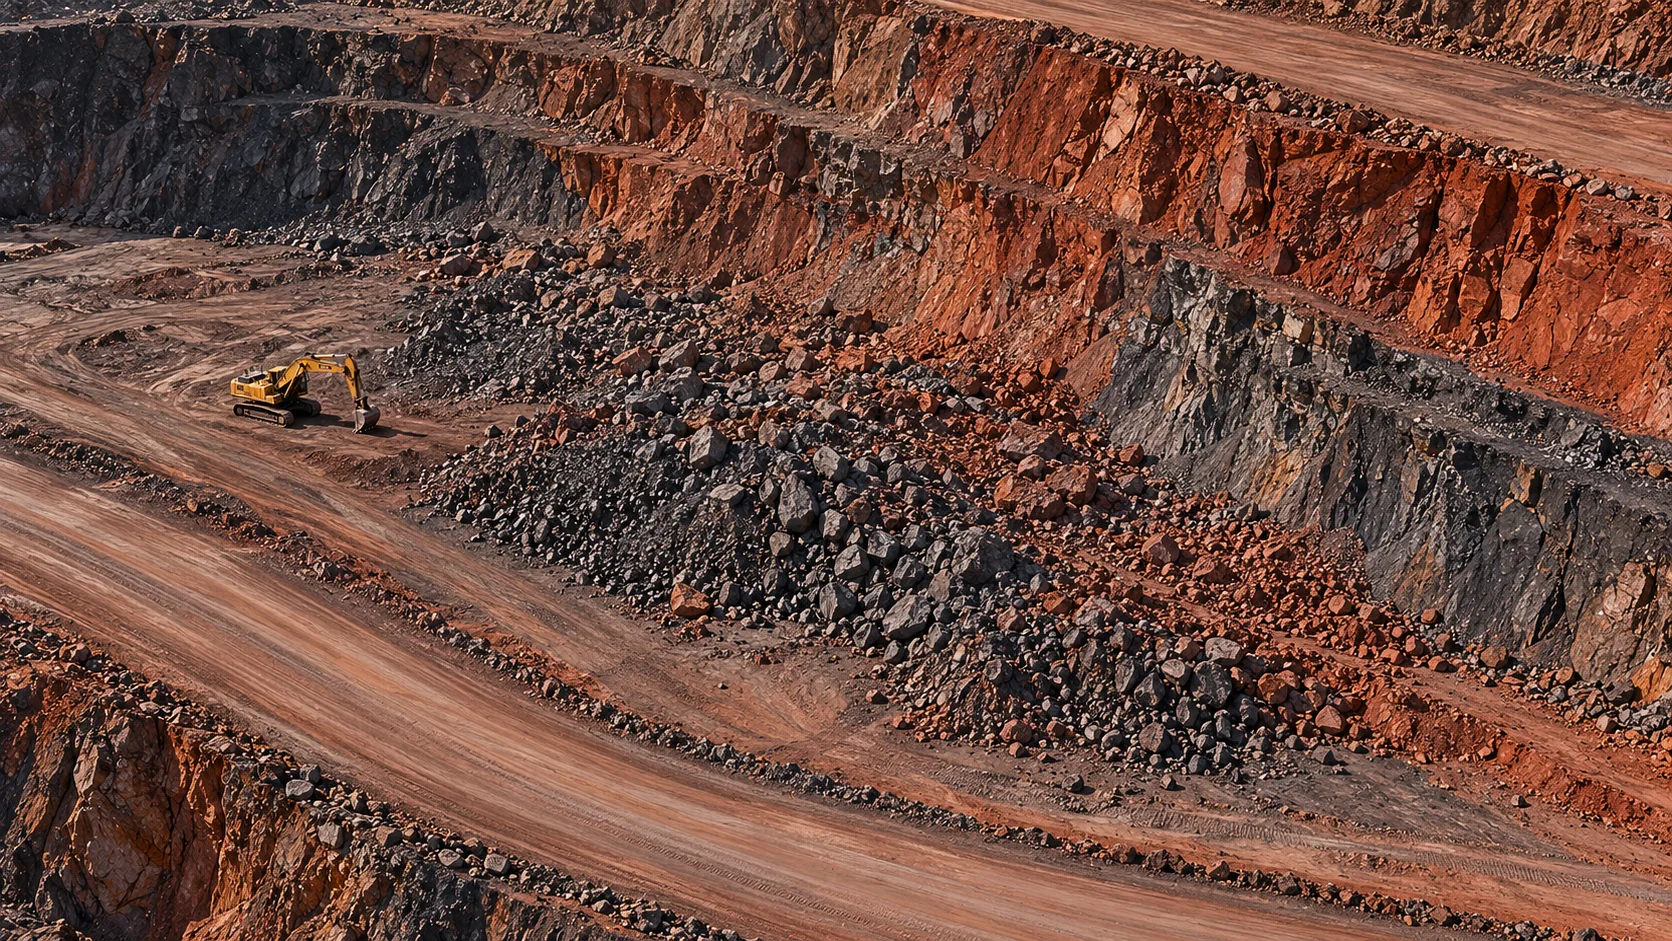
現場挑戰
現場挑戰。圍繞高危區域、資訊分散和異地協同,建立共同的現場依據。
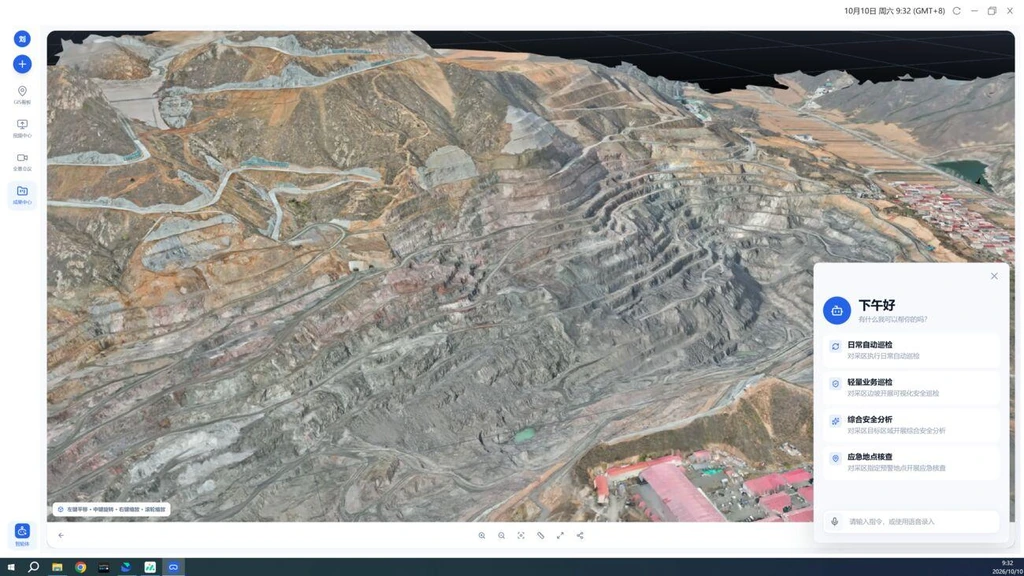
協同處置
協同處置。彙總影像和關聯記錄,由人員確認問題與處置方式。
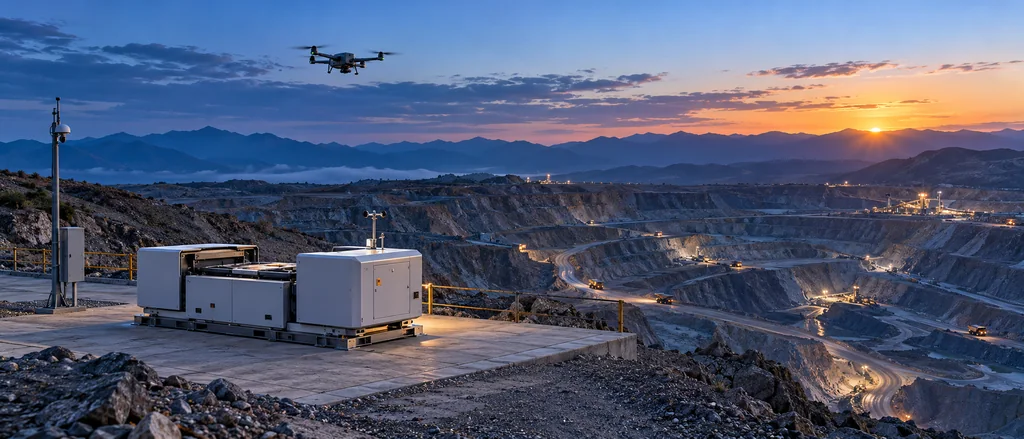
自動巡檢
自動巡檢。按任務組織巡檢,檢查執行條件並回傳成果。
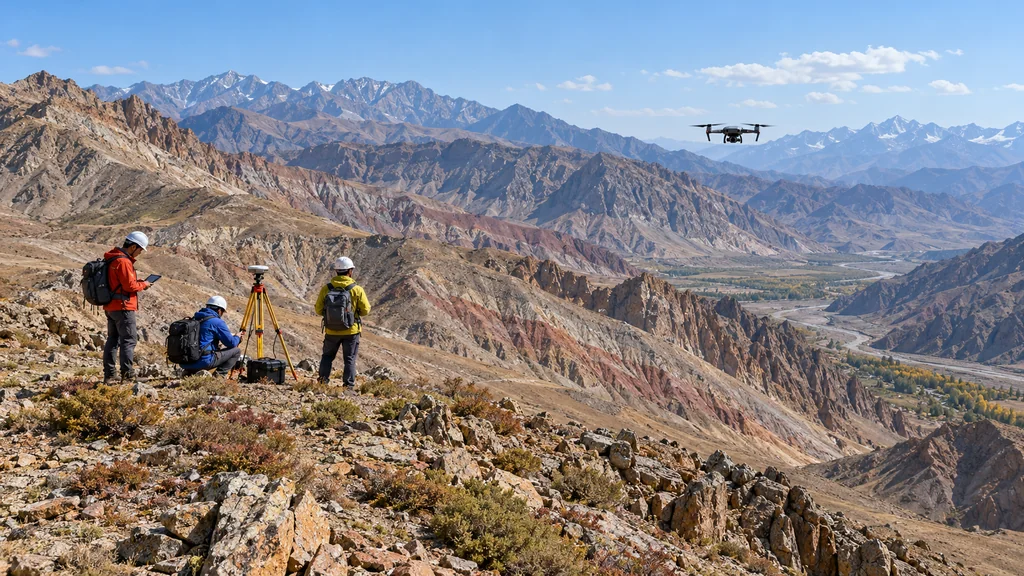
現場應用
現場應用。圍繞採區、道路、邊坡和設施,按場景保留巡檢證據。
FDE 駐場交付
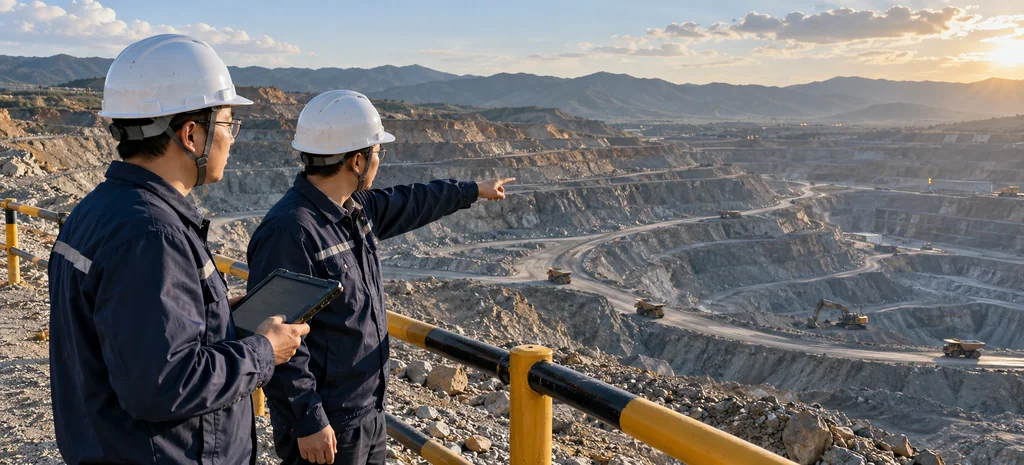
FDE 駐場交付。與現場團隊共同確定範圍,部署、培訓並覆盤使用。
礦業實踐
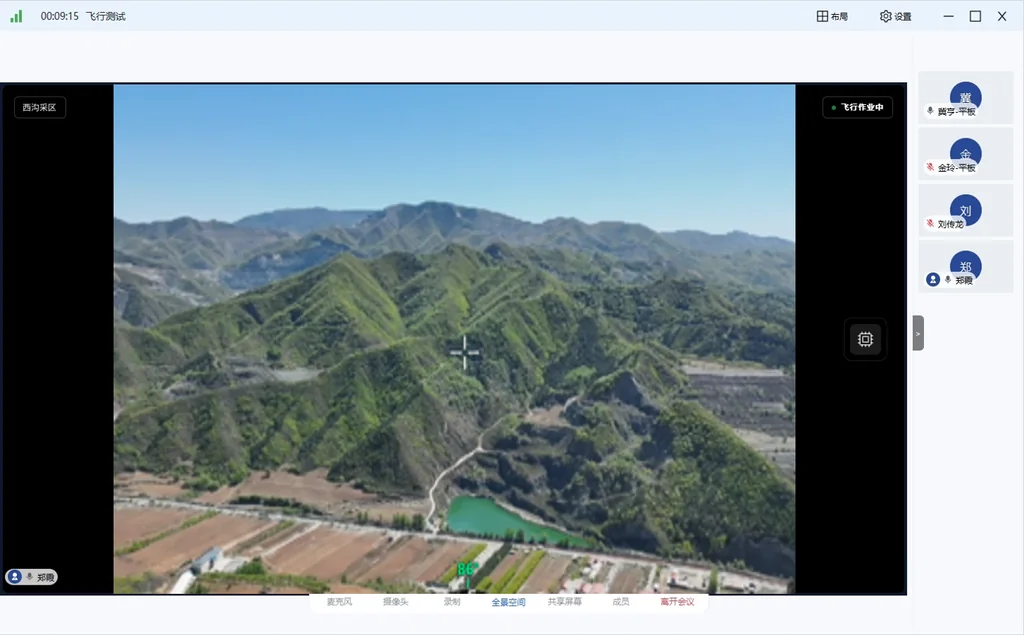
礦業實踐。據專案材料,承德採區支援跨區域檢視現場和協同研判。
技術支援
技術支撐。機器人遙操作與無人機巡檢分別按各自驗證條件呈現。
從實際任務衡量改善
實際 更安全 更高效 更可持續試點先建立現狀基線
不構成收益承諾
價值效益
價值效益。先建立現場基線,再複核安全、效率與協同變化。
現場挑戰
先用裝置獲取資訊。圍繞實際任務組織巡檢與遠端複核,讓人員把精力放在研判與處置。
邊坡、尾礦設施和複雜地形,讓人工到場成本更高。
邊坡、道路和生產設施分散,現場檢查需要結合任務範圍組織。
影像、模型與巡查記錄分散,異地團隊難以共享上下文。
問題線索、負責人和反饋需要銜接,避免資訊在交接中散落。
AI 協同作為升級方向,關鍵判斷由人員確認,處置記錄支援後續複核。
協同處置
發現線索,關聯現場。將異常線索關聯到設施、區域與任務。
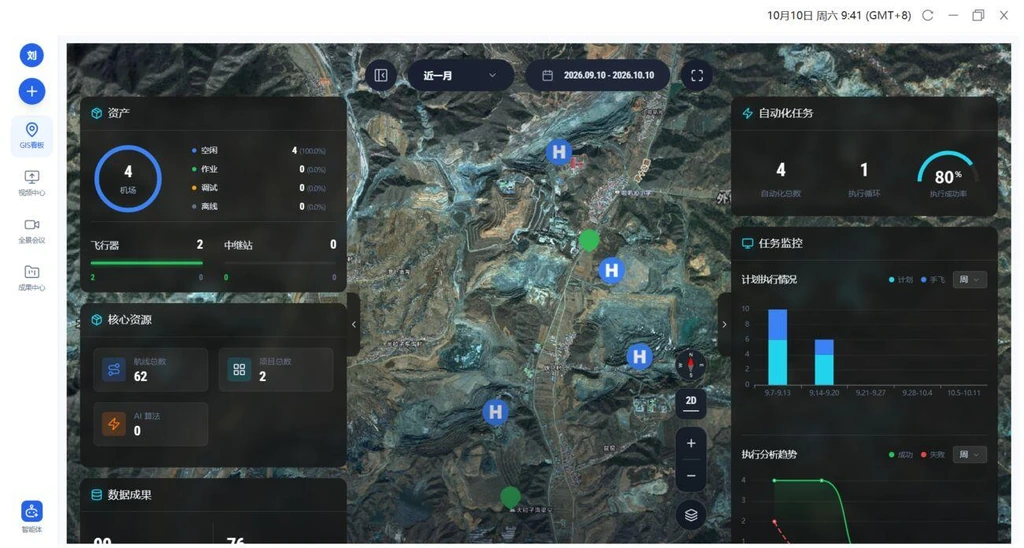
集中檢視現場資訊。關聯影像、模型、巡檢記錄與待辦事項。
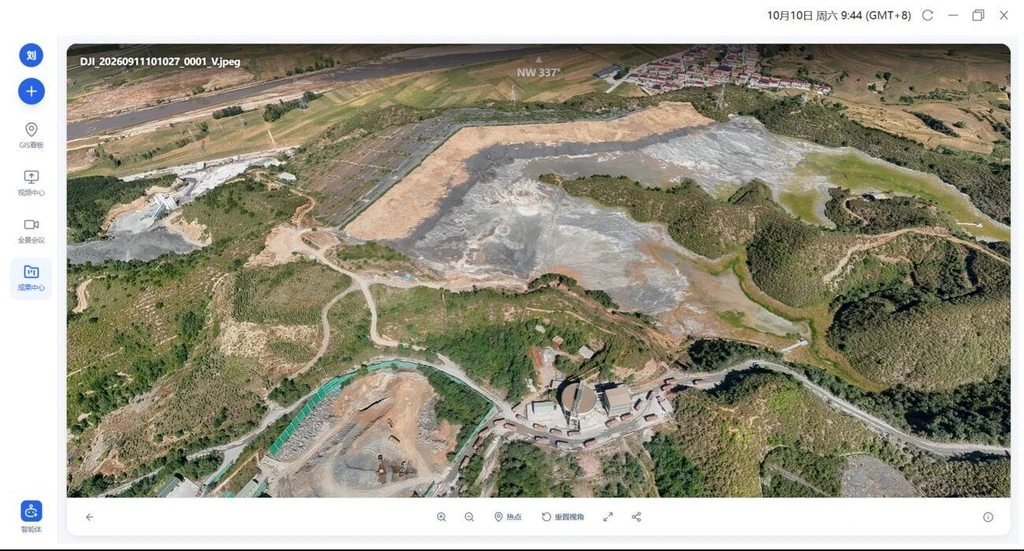
補充證據,確認下一步。補充現場證據,確認責任人與下一步。
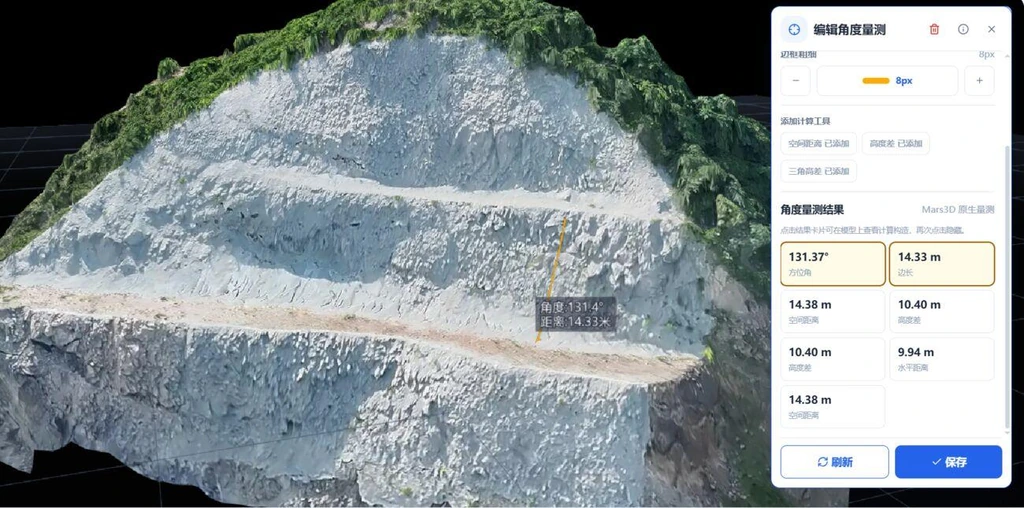
記錄結果,保留證據。記錄處理結果,保留可回看的證據鏈。
從發現到反饋。關聯影像、模型、巡檢記錄與待辦事項。
可私有化部署或雲端接入,按現場條件對接既有系統。
人員確認,記錄貫穿全過程
從線索到反饋,從現場到複核
01
將異常線索關聯到設施、區域與任務,確認是否需要補充現場證據。
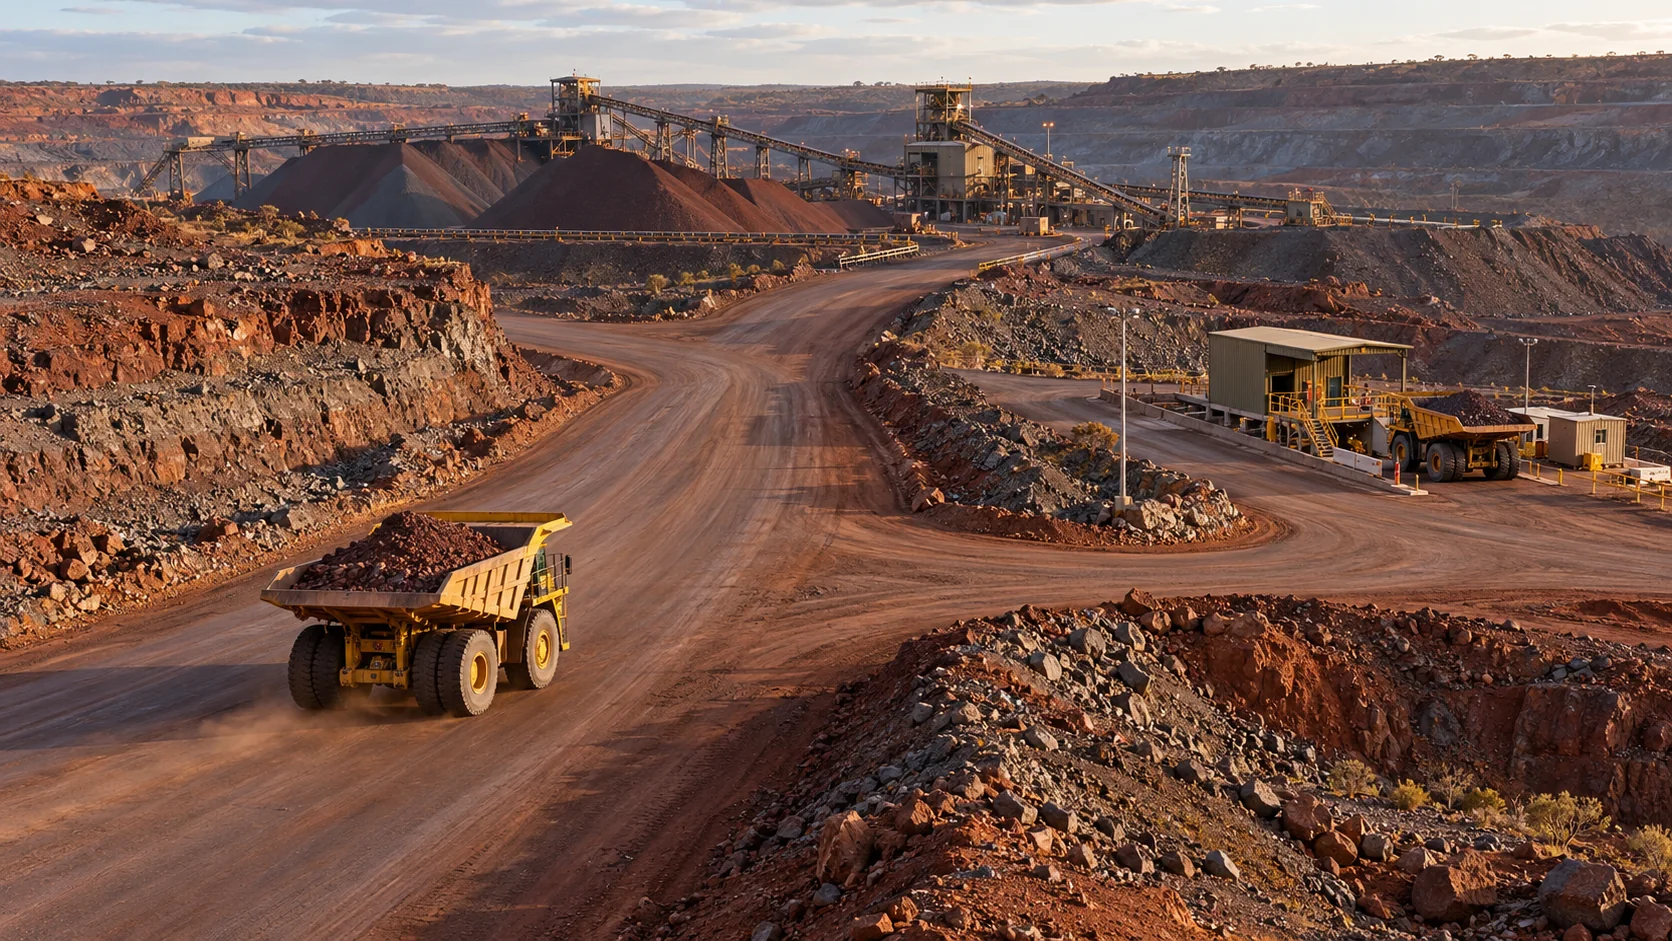
02
圍繞邊坡、道路和生產設施定義核查範圍,並確認天氣、空域和裝置狀態。
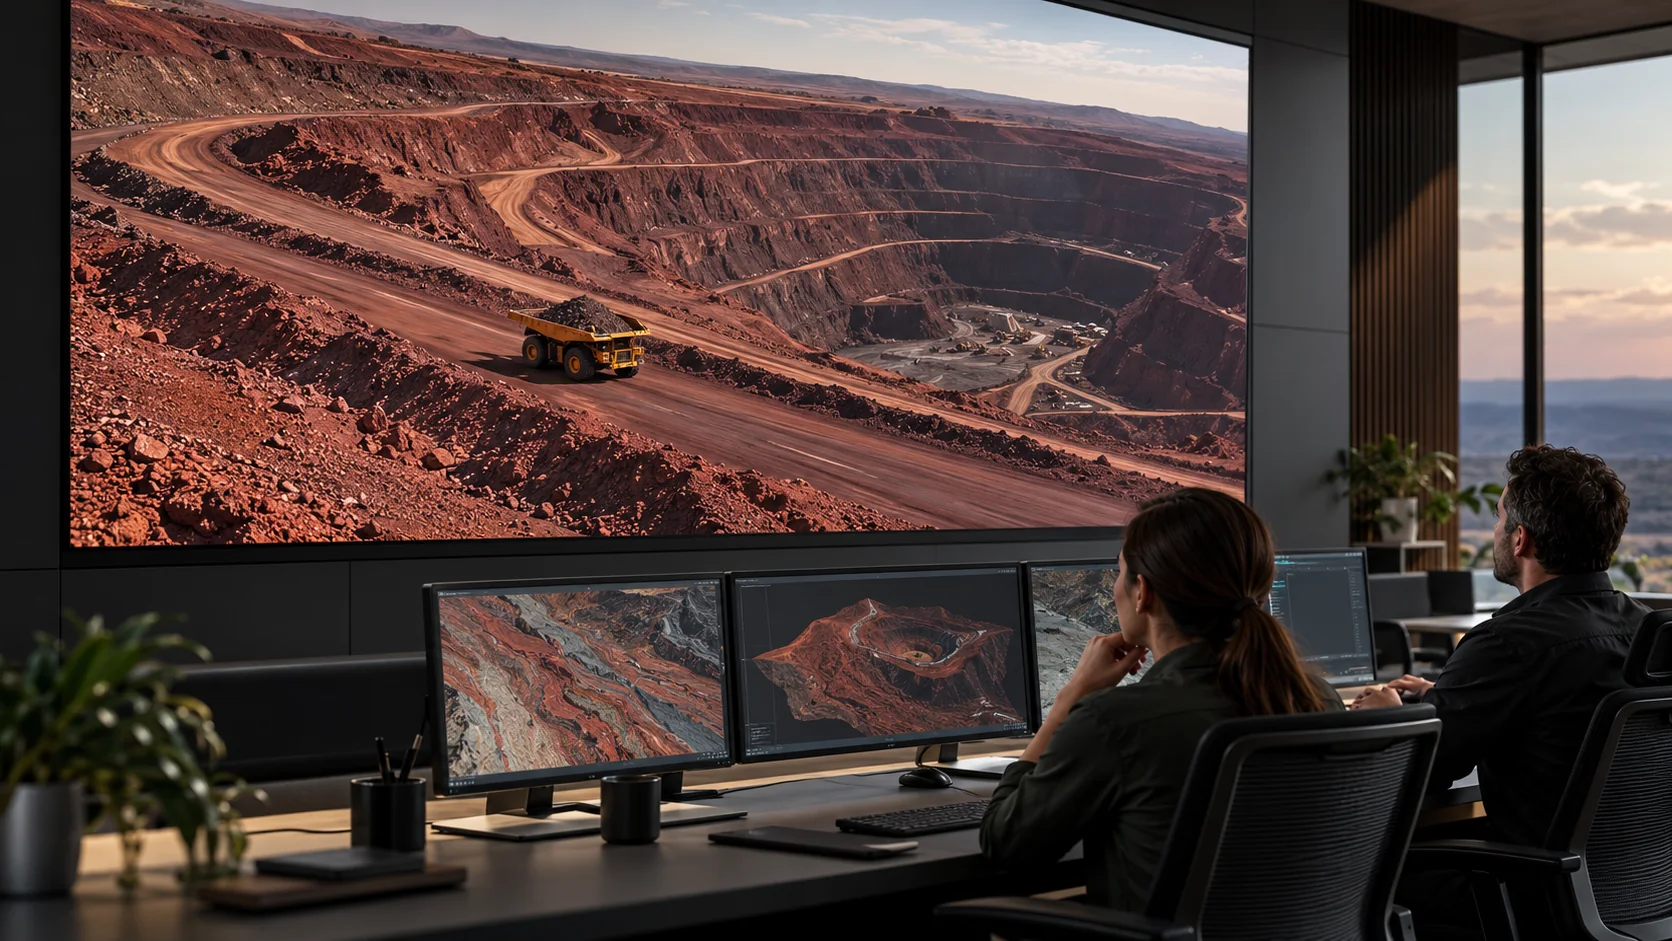
03
檢視現場影像和關聯記錄,由人員研判問題並確認下一步。
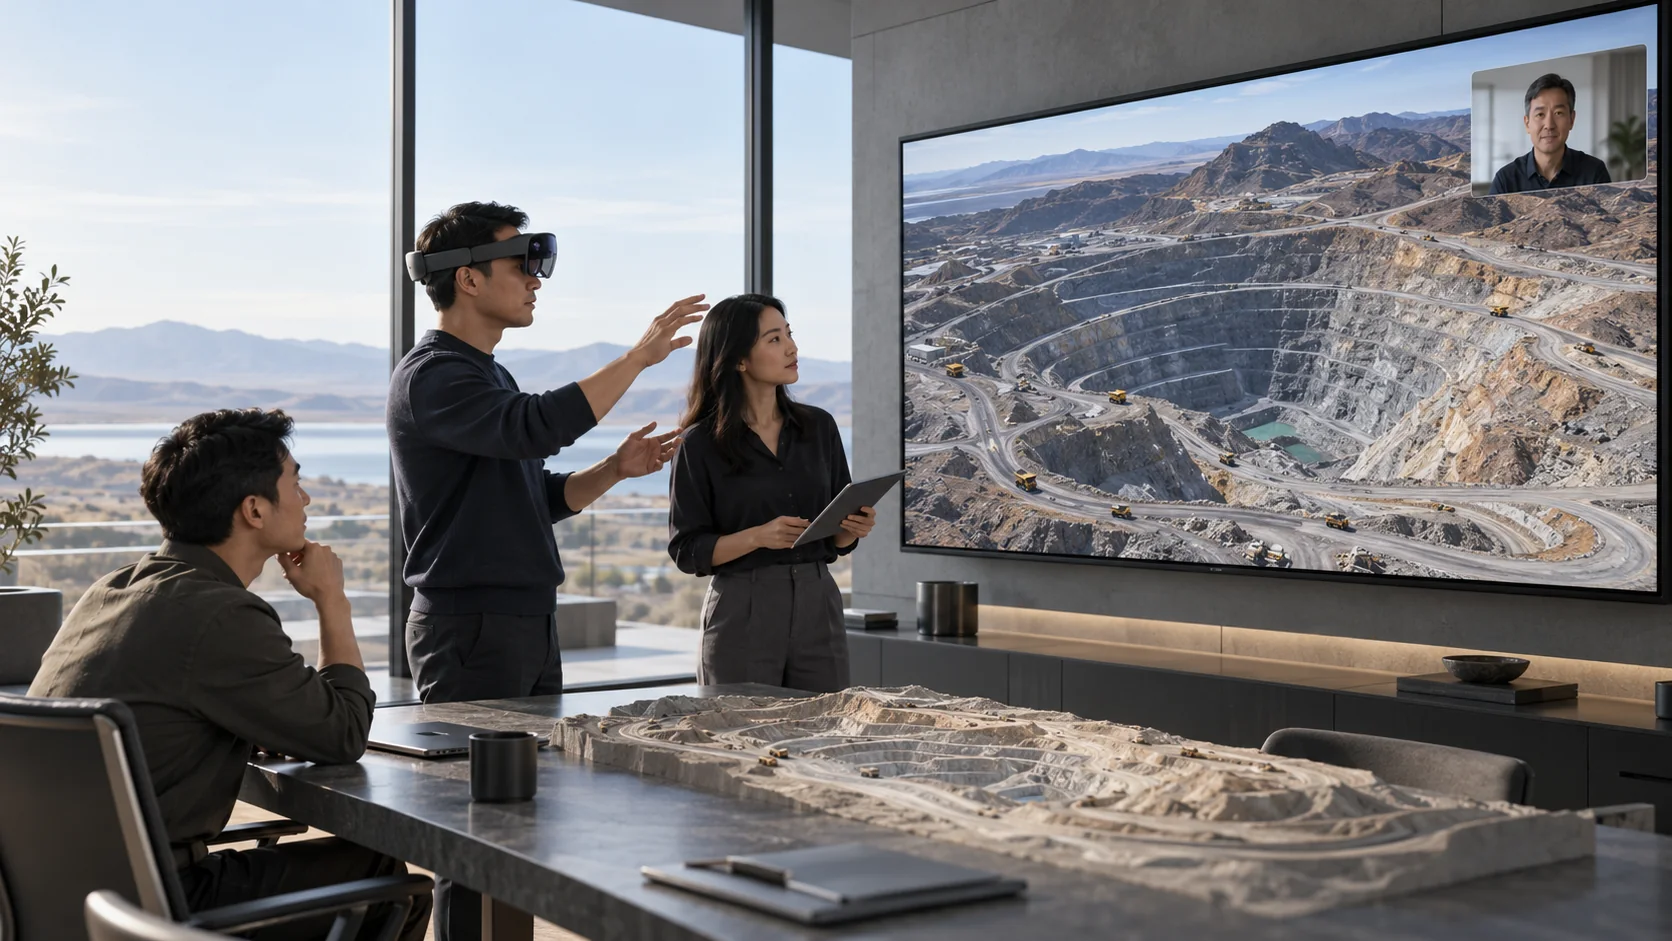
04
記錄處理結果,保留可回看的證據鏈。
自動巡檢
裝置駐守礦區,任務有序接續。例行巡檢、臨時核查與成果回傳連線日常安全工作。
圍繞邊坡、道路和生產設施定義巡檢範圍與成果要求。
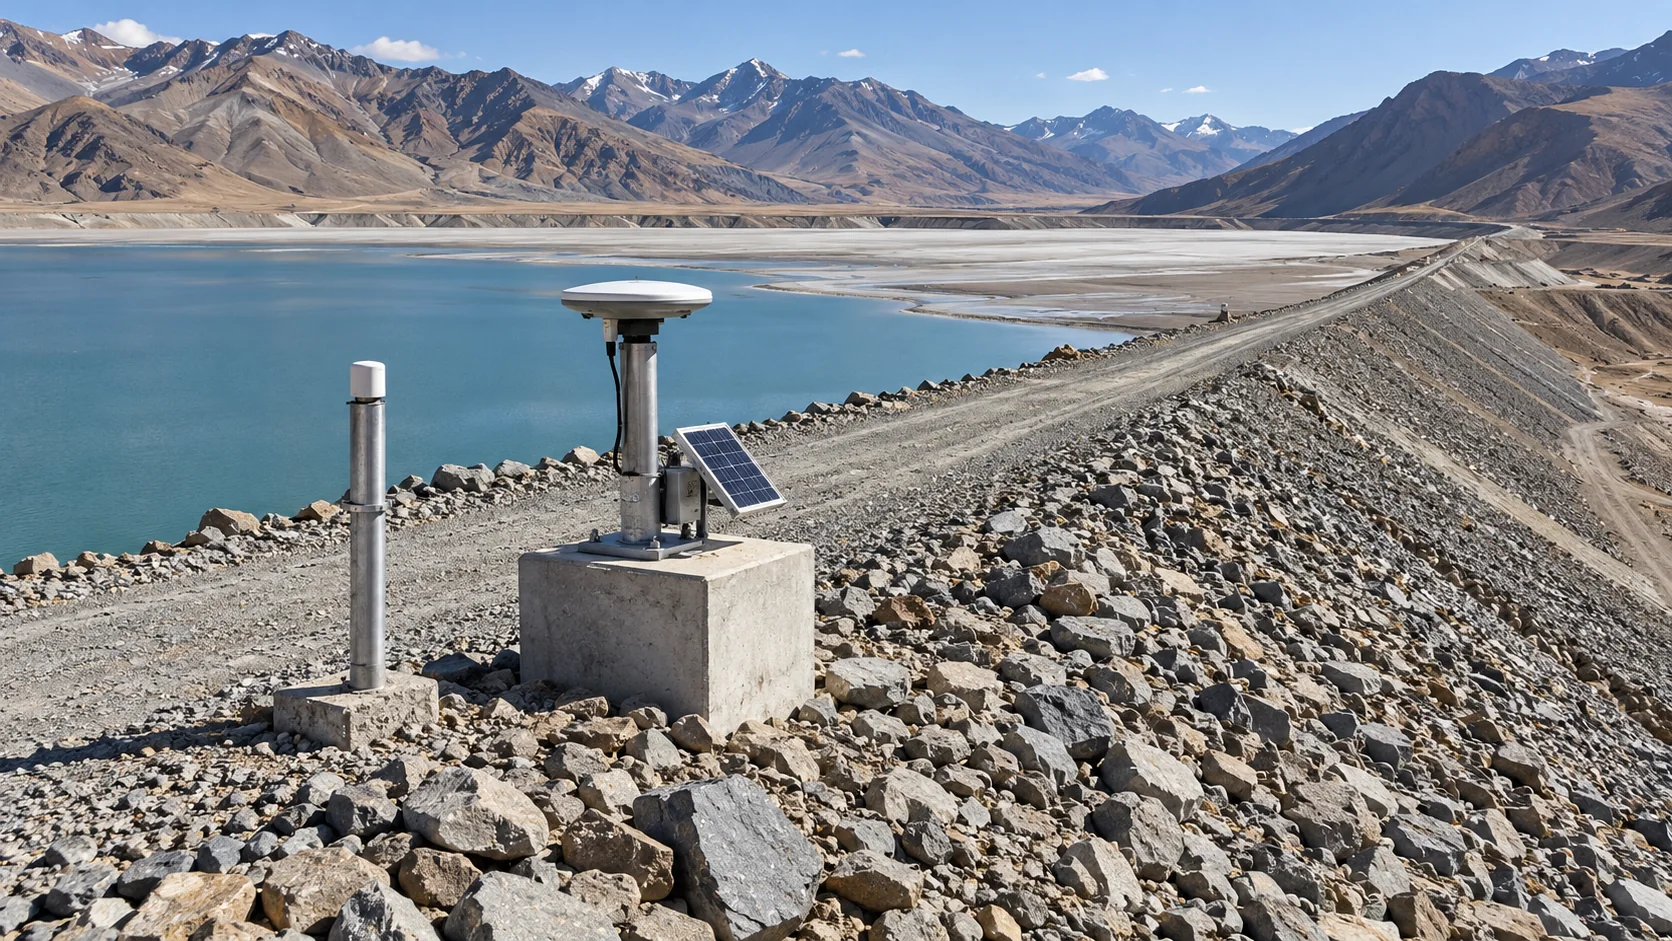
確認天氣、空域、網路與裝置狀態,由有許可權人員組織執行。
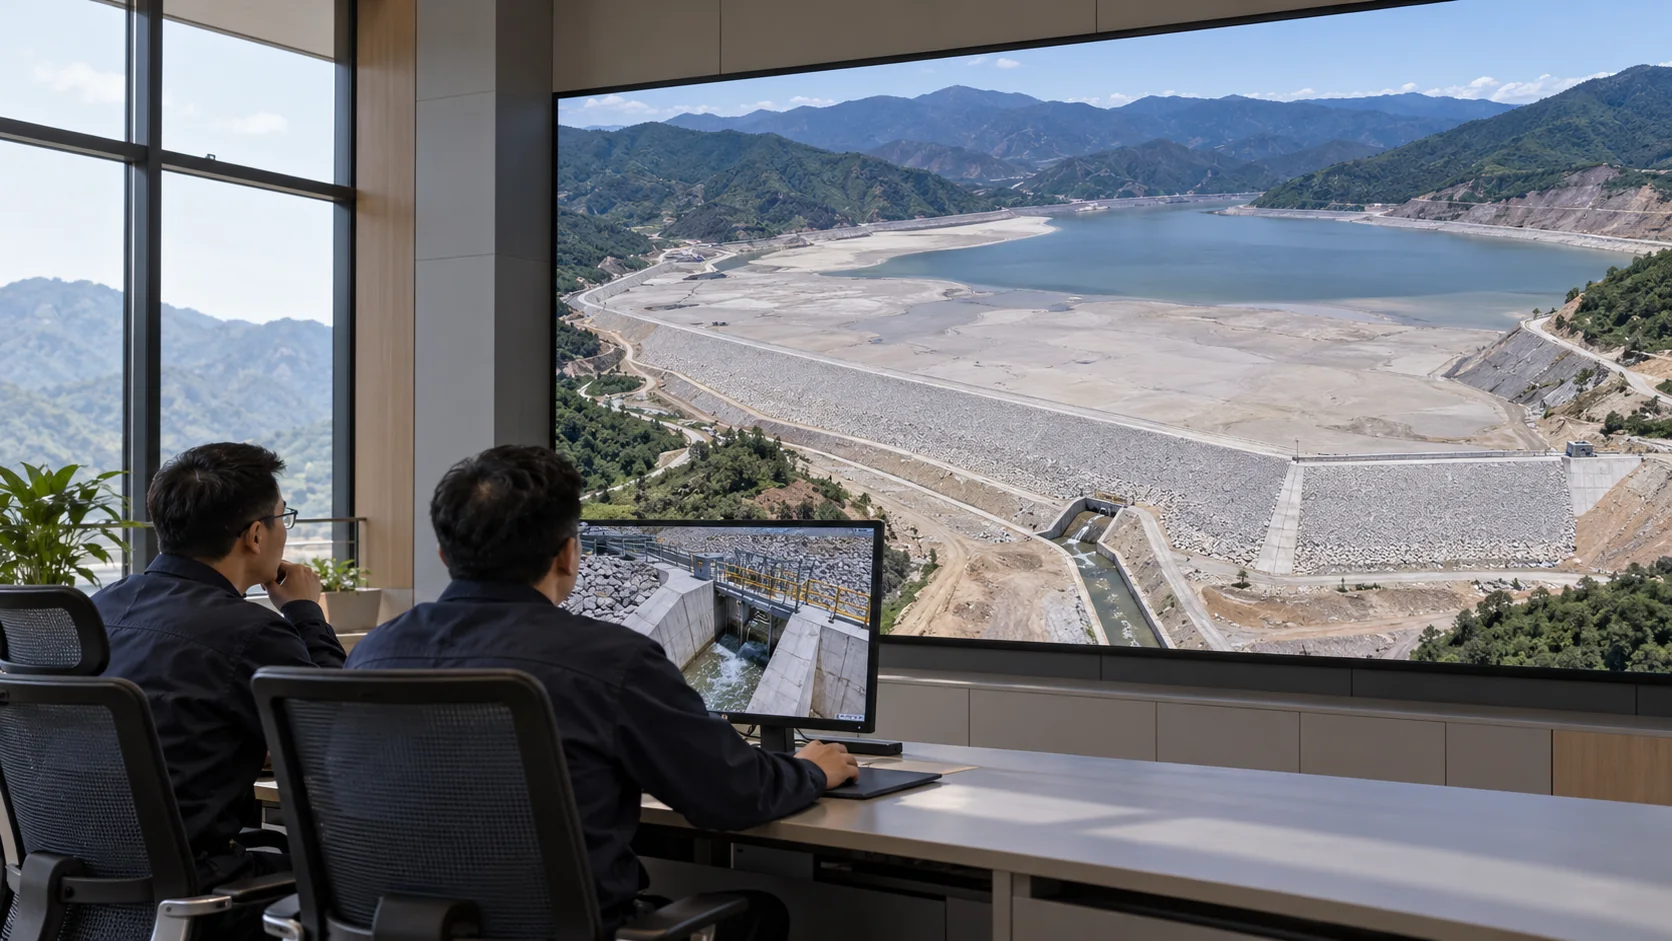
把影像、定位和任務記錄一起歸檔,支援歷史對比。
實際作業受氣象、裝置狀態、空域授權與現場條件約束。
現場應用
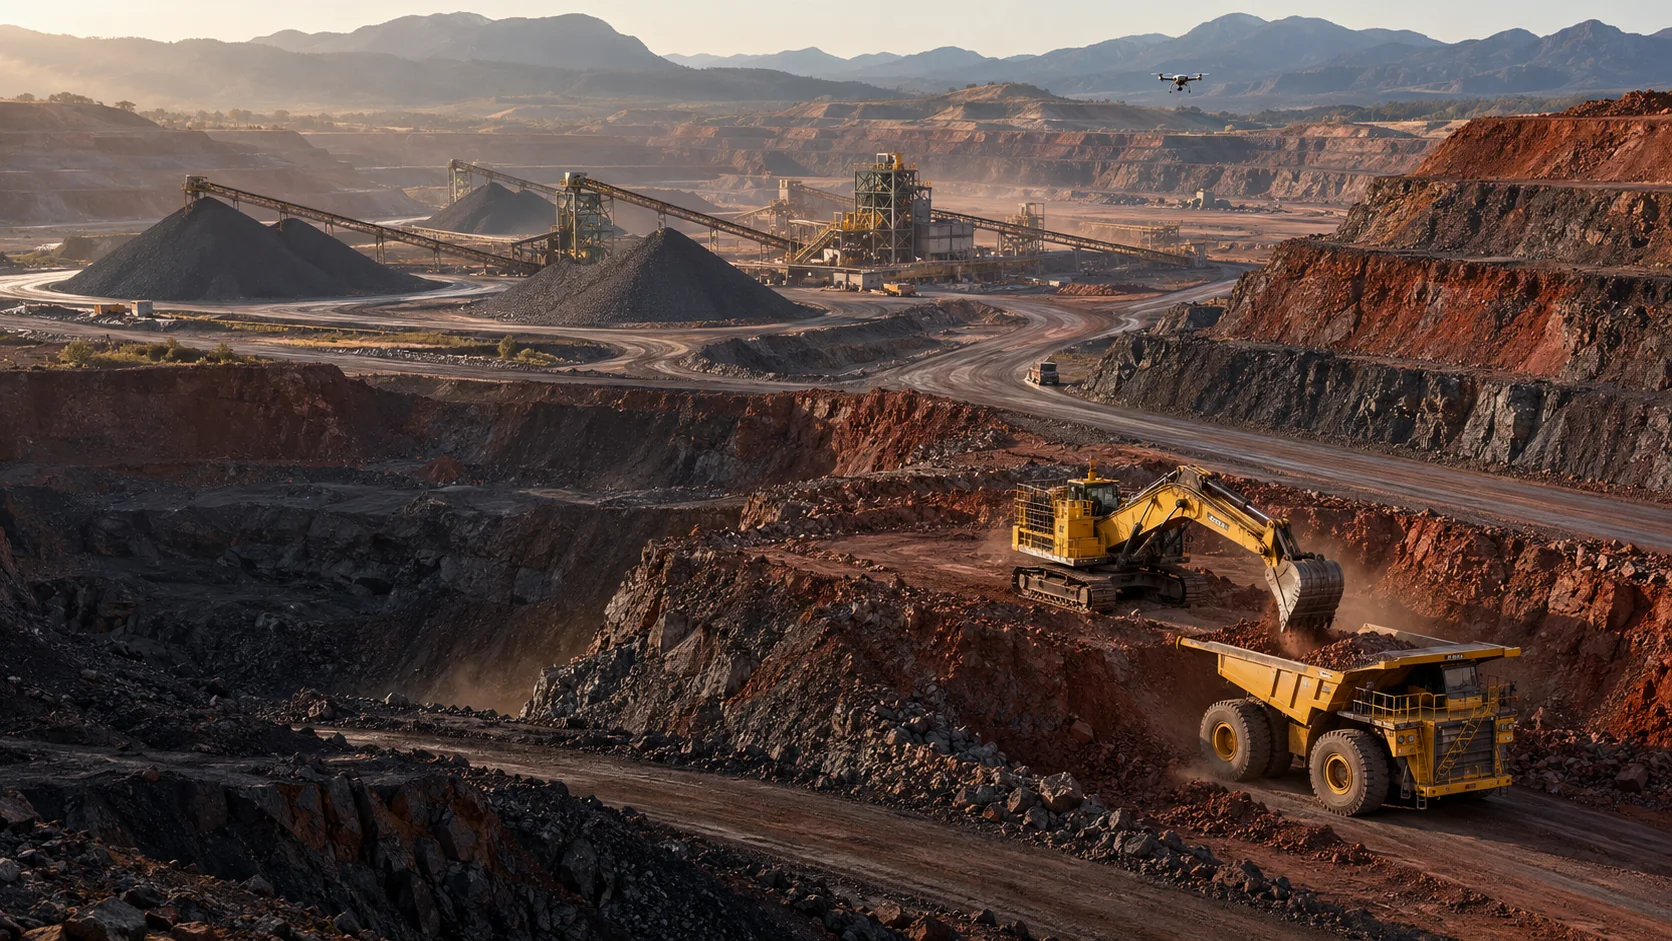
01 · 邊坡巡查。圍繞邊坡定義巡檢範圍,記錄現場影像供人員複核。
02 · 道路檢查。按道路位置組織檢查,關聯現場畫面與任務記錄。
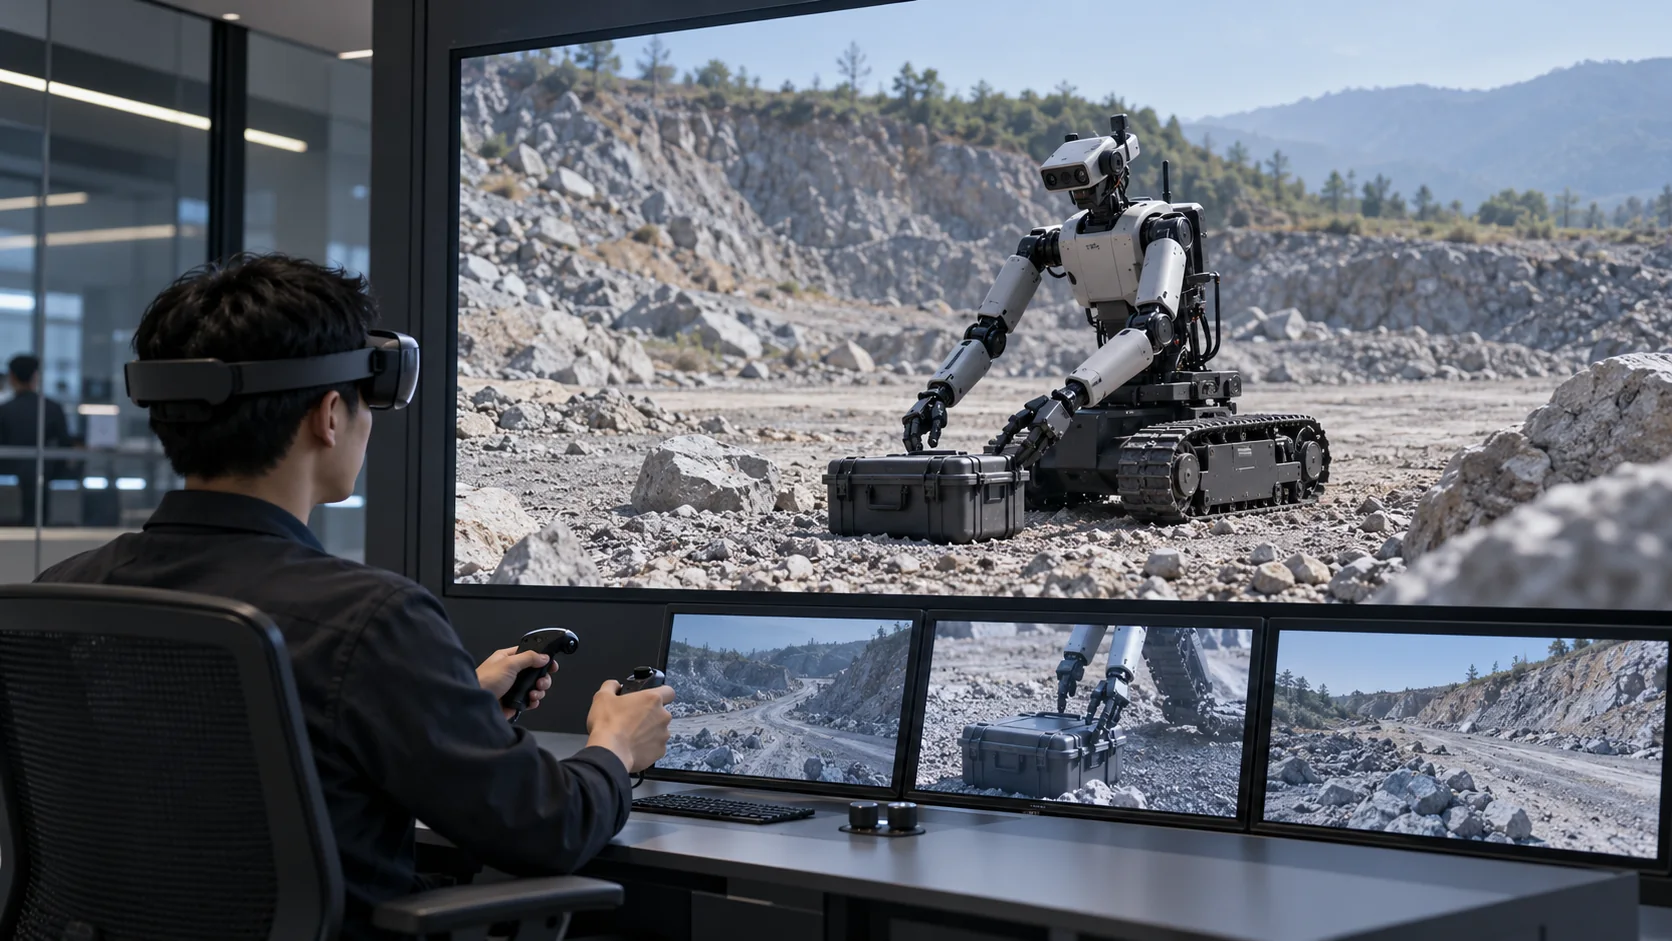
03 · 生產設施。結合設施和作業範圍確定巡檢任務與成果要求。
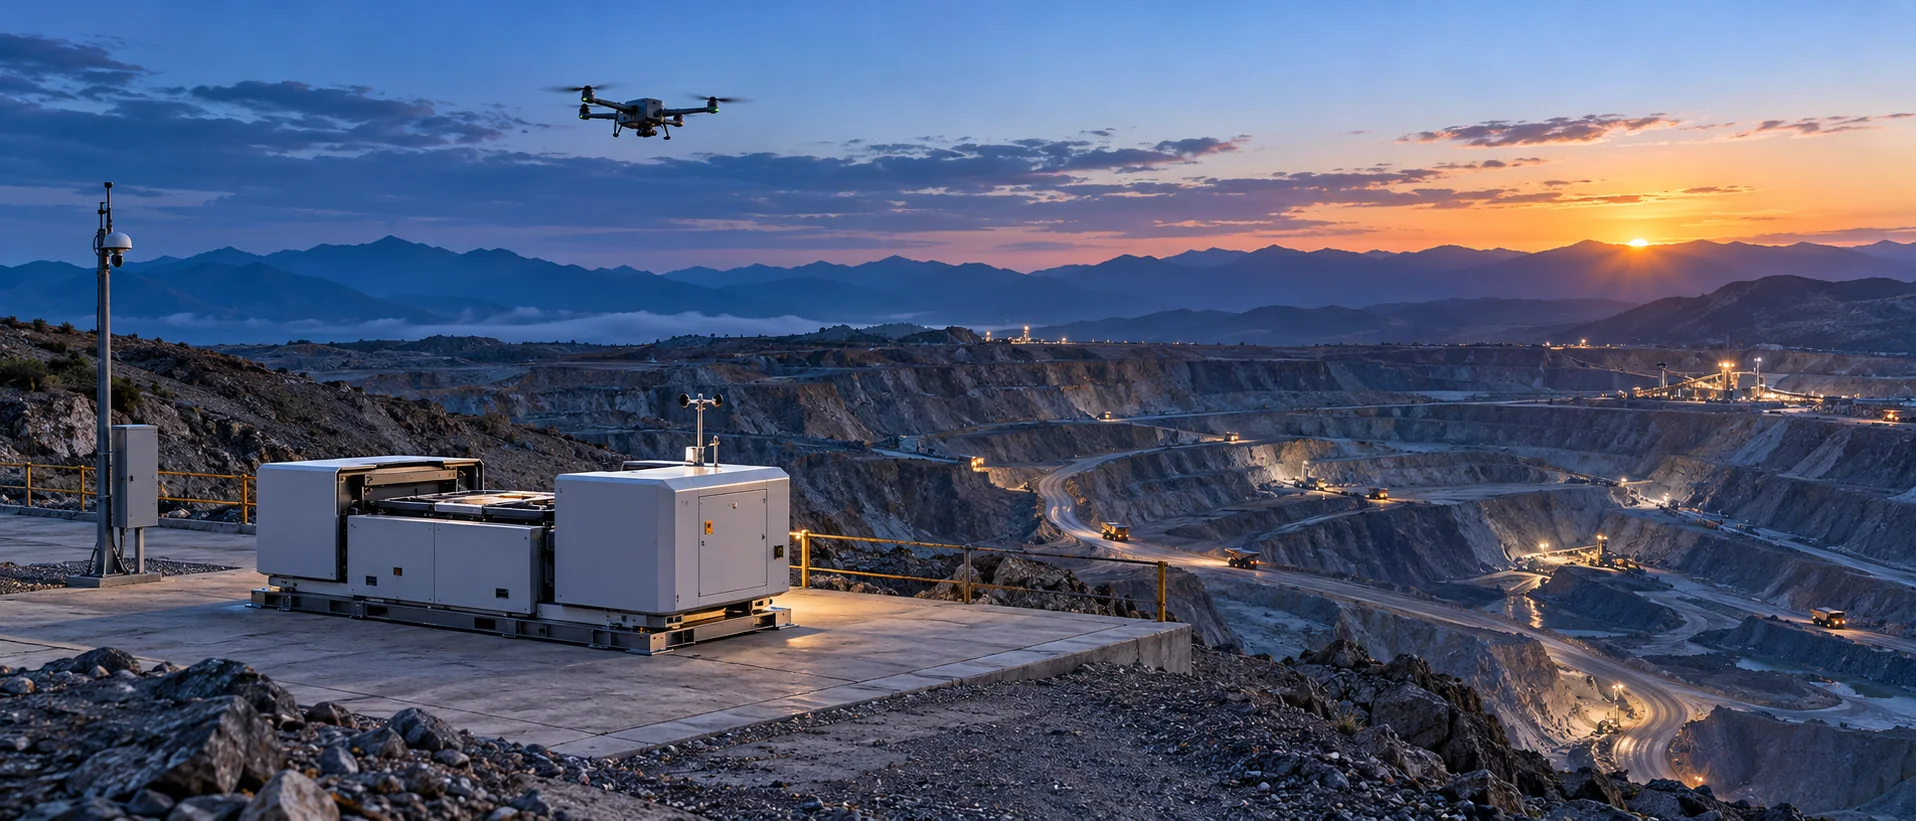
04 · 採區巡檢。按計劃檢查採區現場,及時回傳影像和任務記錄。
05 · 臨時核查。根據現場線索補充核查,人員確認問題和處置方式。
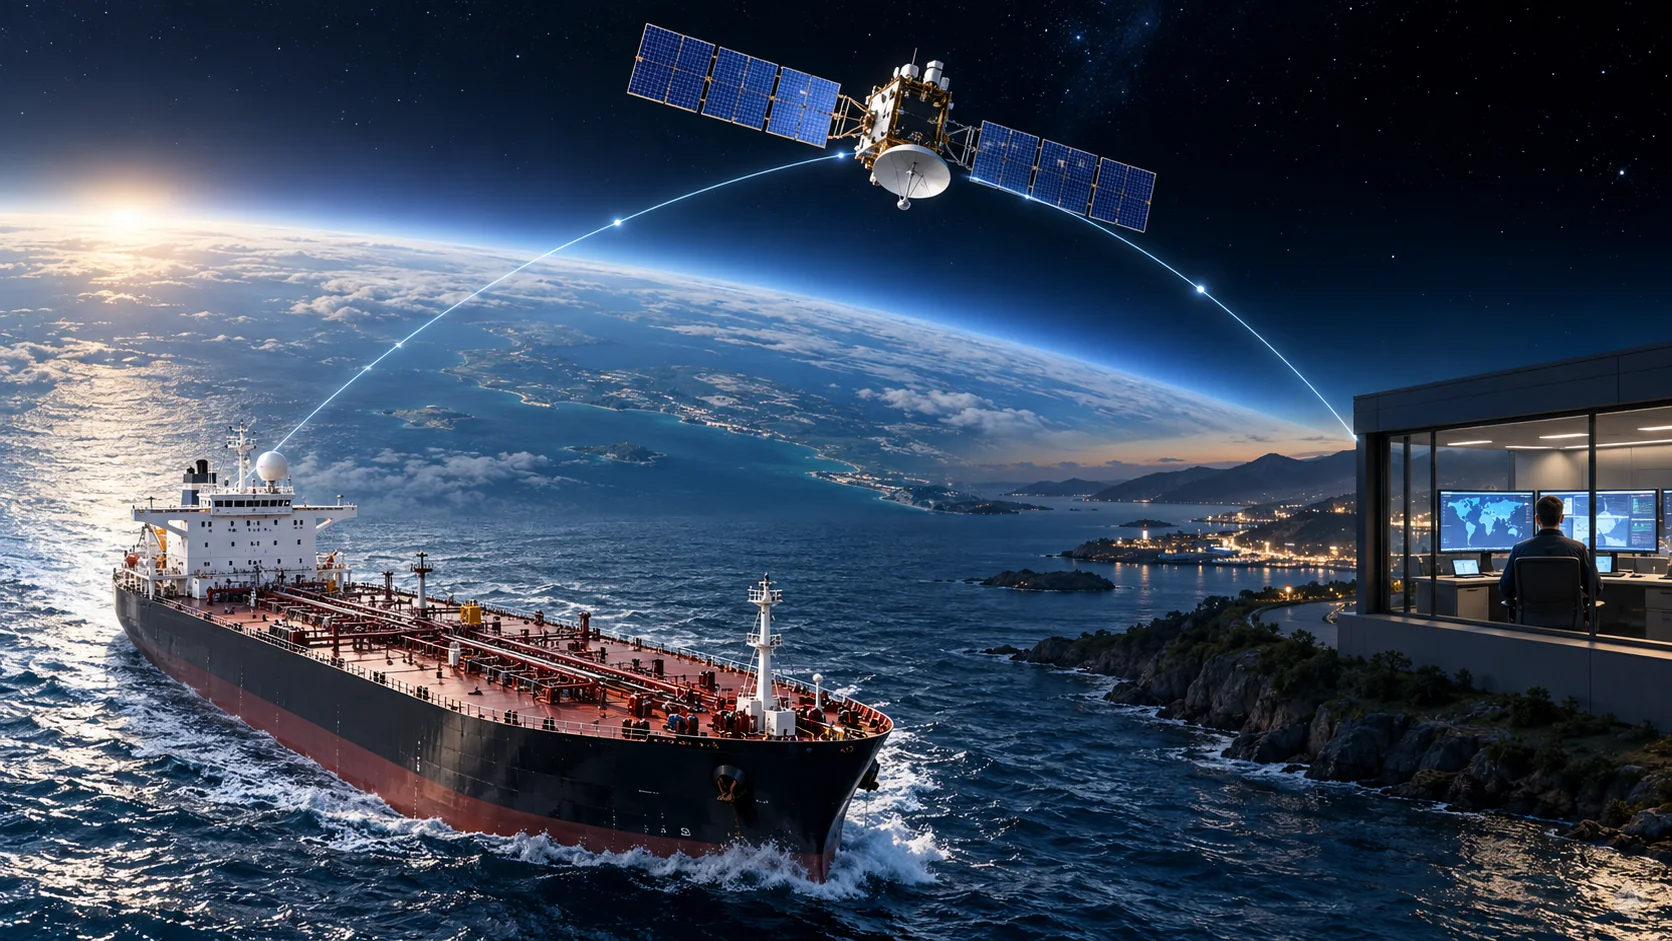
06 · 異地協作。異地團隊圍繞同一畫面和記錄討論,減少反覆確認。
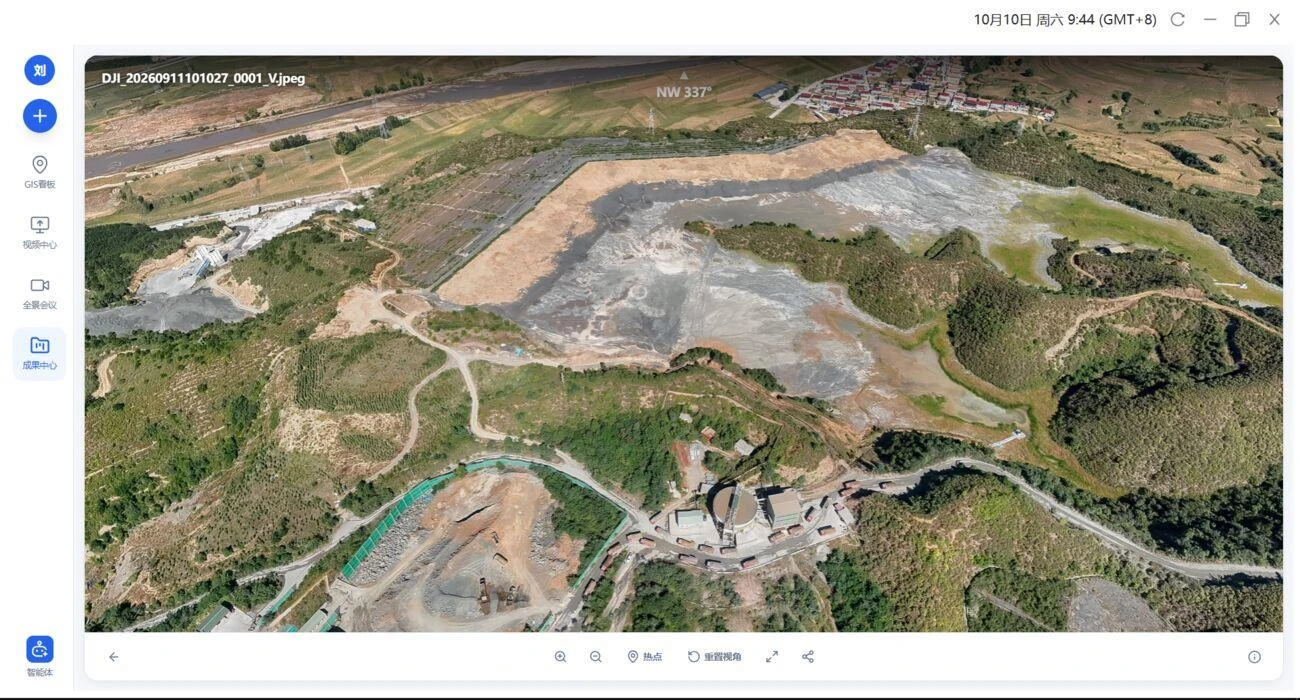
07 · 複核歸檔。關聯處理反饋與歷史記錄,保留可回看的證據鏈。
圍繞現場安全任務,沉澱可複核的依據。按現場區域和任務範圍組織資料,供人員檢視、對比與複核。
FDE 駐場交付
共同明確安全任務、巡檢範圍和成果要求。
根據現場條件確認裝置、網路、許可權和接入方式。
與一線共同梳理任務,用實際作業驗證使用。
圍繞實際流程開展培訓,明確角色、操作與反饋。
根據現場使用反饋持續覆盤,按約定改進。
與現場團隊共同驗證使用。從一條巡檢任務開始,明確場景、裝置、網路和成果,再逐步擴大覆蓋。
礦業實踐
遠端看礦,讓異地團隊共享現場。據公司專案材料,承德採區透過無人值守平臺,支援集團跨區域檢視現場與協同研判。
採區巡檢
現場核查
異地協同
平臺、場景及人員規模據公司專案材料;實際使用範圍與效果取決於現場條件和專案約定。
現場複核 · 方案場景
方案場景示意 · 具體實施範圍以專案約定為準
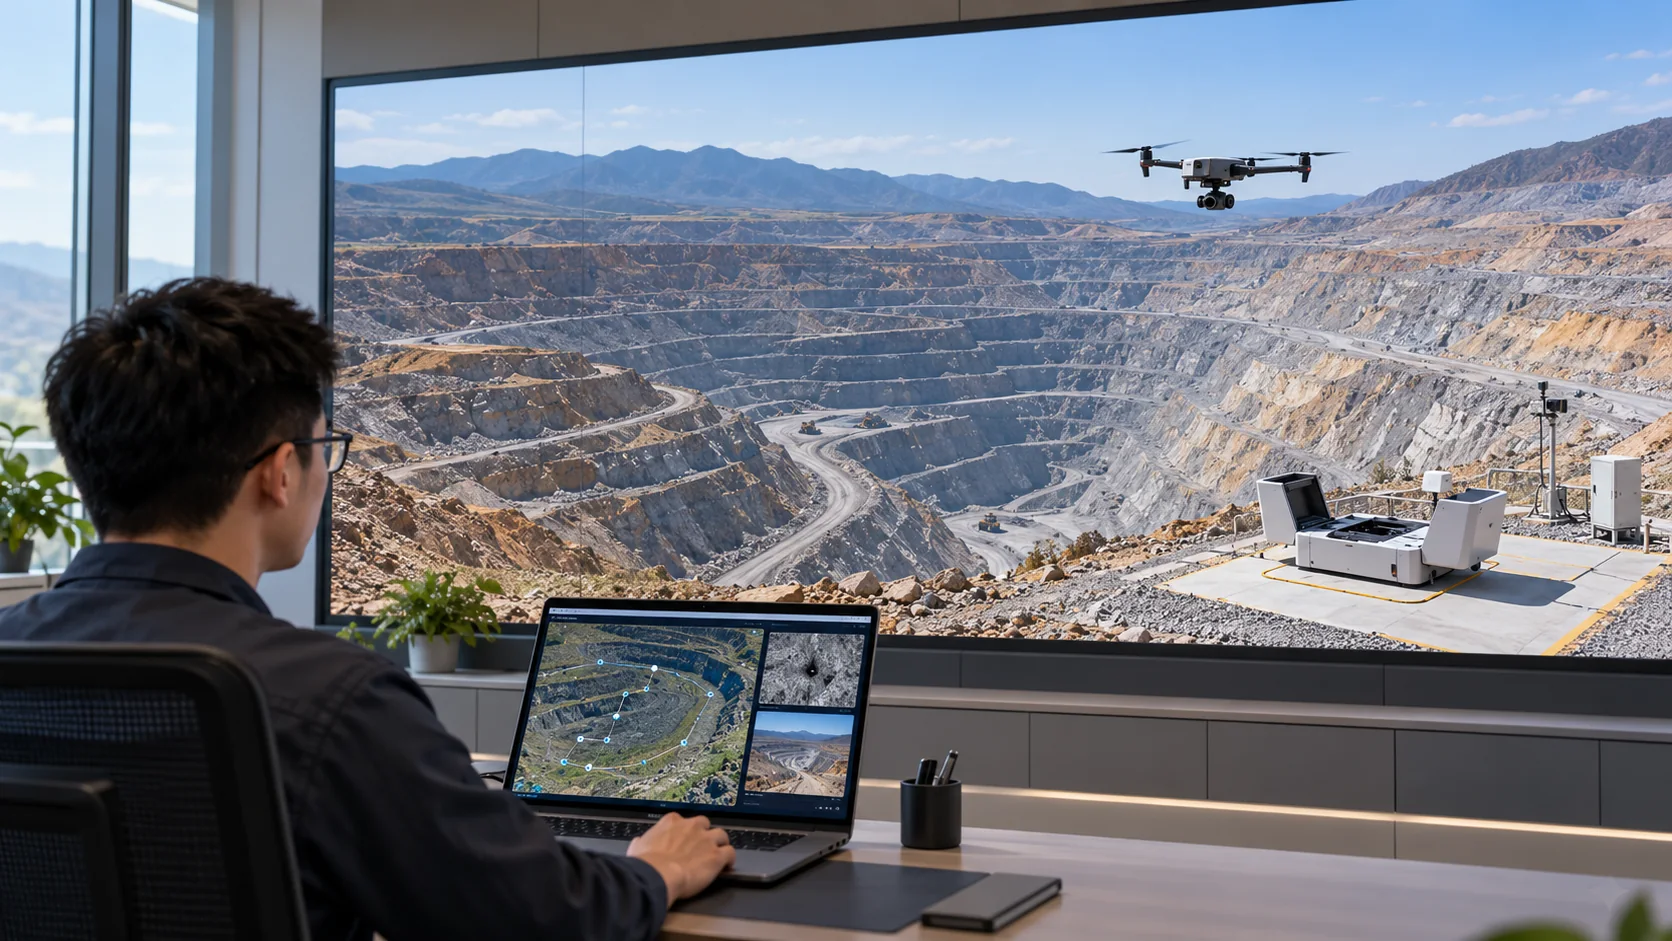
關聯影像與任務記錄。圍繞現場線索補充證據,供人員確認問題和處置方式。
從發現到複核,連線後續處置。以現場影像、模型與記錄支撐共同研判,由有權人員確認風險與處置結論。
技術支援
讓人留在遠端,讓裝置走近現場。機器人遙操作與無人機自動巡檢的指標分別對應各自的專題驗證條件。
遠端控制室↔履帶人形機器人↔危險作業現場
航天科技集團一院十八所
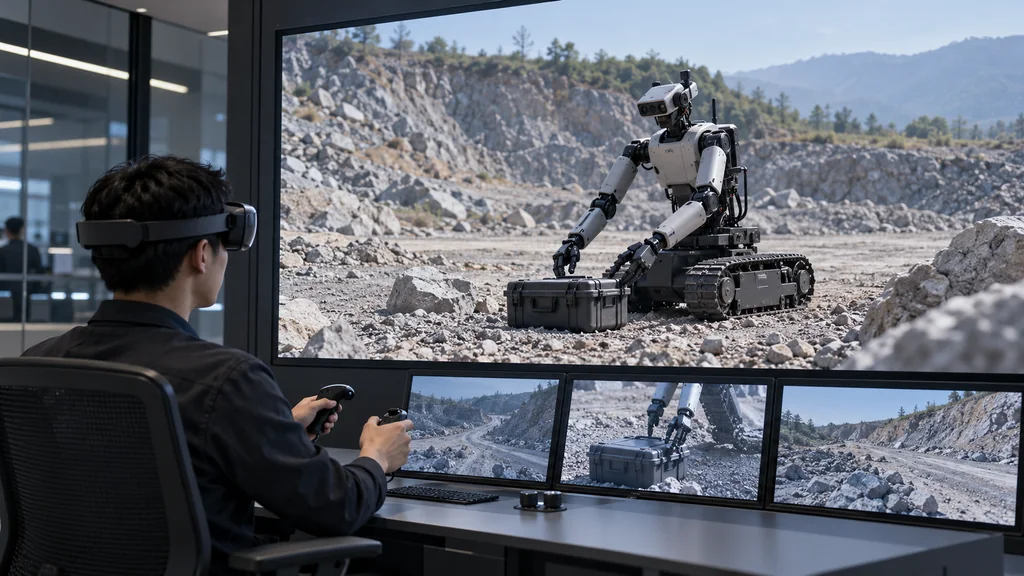
在控制室遙操作履帶人形機器人,面向排爆、爆破裝藥等危險作業場景。
圖傳時延 · 4K 60fps
抖動 <30ms · 網路切換 <2s
特種機器人混合現實遙操作專題驗證,據公司驗收材料。
遠端 App→自動巡檢→成果回傳
中國聯通 · 5G 網聯無人機
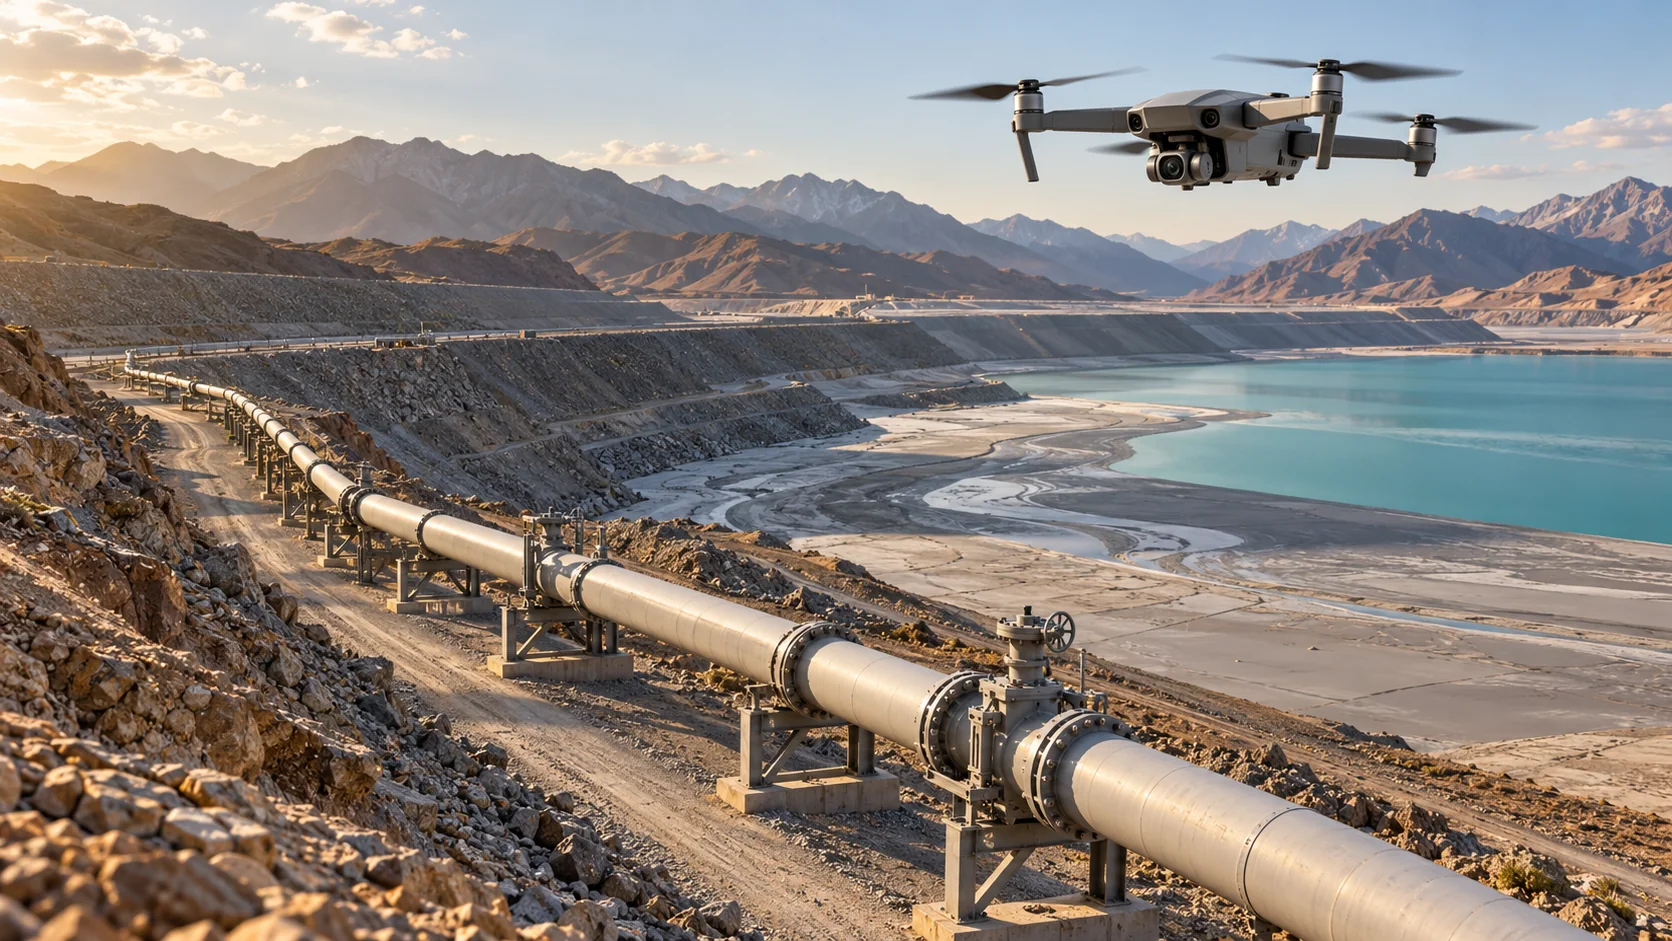
透過遠端 App 組織任務、執行自動巡檢並接收成果。相關網聯能力在 30% 丟包條件下保持操控,VR 端到端 <200ms,1 控多看;曾於 MWC25 展示。
發現線索↔補充證據↔複核歸檔
任務協同 · 過程記錄
圍繞線索關聯 現場影像、任務位置、複核反饋,由人員確認問題與處置方式,保留 過程記錄。
價值效益
評估依據
試點先建立現狀基線
按相同作業範圍複核變化
更安全、更高效、更可持續。圍繞高危區域、遠端複核與處置記錄,建立基線並按實際任務評估變化。
試點先建立現狀基線,再按相同作業範圍複核變化;不以通用測算替代礦山實際結果。
更安全
記錄高危區域人工到場次數
對照裝置核查覆蓋率與現場記錄。
更高效
對照發現、回傳與複核用時
記錄發現、回傳、複核與處置各環節的實際用時。
更精細
檢查任務閉環與資料完整度
檢查任務閉環率、資料完整度與歷史記錄可檢索性。
價值以實際作業範圍與現場條件為依據,不作為收益承諾。
明確場景、裝置與網路
按現場條件確定
按相同作業範圍複核變化
實際配置與費用以專案約定為準。